ROS2 ラボ
ブラウザーで Python/C++ を動かし、関節の状態と命令を学びます。
最初の実行
- Virtual を接続し ROS2 lab。
- Files の wave_node.py を選び、コードとライブラリーを読みます。
- Run。初回は Python 環境とパッケージのダウンロードを待ちます。
- コンソールと 3D view を確認します。
- Stop。止まらない場合は Force stop。
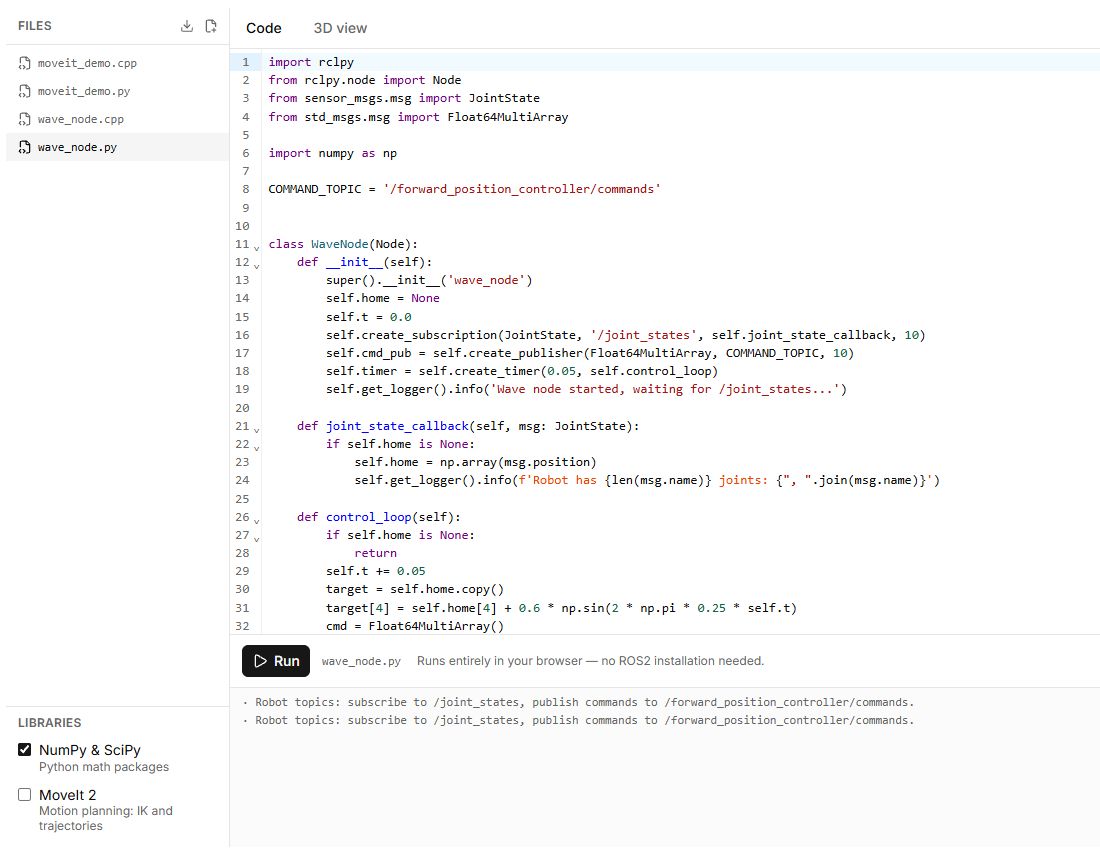
ファイルとメッセージ
New file は .py または .cpp を作ります。Download all files (ZIP) で作業を保存します。/joint_states は状態、/forward_position_controller/commands は命令です。回転関節のコードはラジアンで、画面の度数と混同しないでください。
対応範囲
対応 API と模擬トピックを備えたブラウザー教材で、完全な ROS2 の導入ではありません。任意パッケージ、ドライバー、システムコマンドは保証しません。Python はブラウザー内、C++ は対応する解析・実行方式です。内蔵例から始めてください。
エラー
接続、ファイル、依存関係、コンソールを確認します。環境のダウンロード失敗とプログラムの誤りは別です。実機接続では実命令を送る場合があるため、先に仮想で試します。
ボタン・入力欄と操作結果
操作項目名は Lab の英語画面にある表記を残し、説明を日本語で記載しています。
| 操作項目 | 使い方と結果 |
|---|---|
| Files | 開くコードを選びます。wave_node.pyから始め、実行前に内容を確認します。 |
| New file | .pyまたは.cppを作ります。drivers/motor.pyなどのパスも使えます。重複名や別拡張子はエラーです。 |
| ファイル削除 | 確認が必要です。最後の1つは消せません。先にDownload all files (ZIP)で保存します。 |
| Download all files (ZIP) | ソースをまとめてダウンロードします。パソコンへのROS2環境導入ではありません。 |
| Libraries | 利用パッケージを選びます。実行前に依存を有効化し、初回読込に時間がかかる場合は待ちます。 |
| Run | 接続した仮想または実ロボットで動きます。初回は環境とパッケージを準備します。Runtime readyを待つか読込エラーを確認します。 |
| Stop | 通常終了を要求します。 |
| Force stop | 通常停止で終了しない場合に強制終了します。環境を止めますが実機電源の遮断は保証しません。 |
| Console | ノード出力、環境状態、エラーです。問題を修正してから再実行します。 |
| 3D view | モデル観察のシーンを開きます。実機接続を仮想に変更しません。 |
最初はVirtualを選び、wave_node.pyを開いてRunを押します。ノードメッセージと3D viewの動きを確認してStopします。変更は少しずつ行い、joint_statesと制御指令の角度はラジアンを使います。