Laboratorio ROS2
Ejecuta ejemplos Python/C++ en el navegador con estados y órdenes articulares.
Primera ejecución
- Conecta un robot virtual y abre ROS2 lab.
- Selecciona wave_node.py en Files y revisa código y bibliotecas.
- Pulsa Run; espera la descarga inicial de Python y paquetes.
- Lee la consola y abre 3D view.
- Detén con Stop; si no responde, usa Force stop.
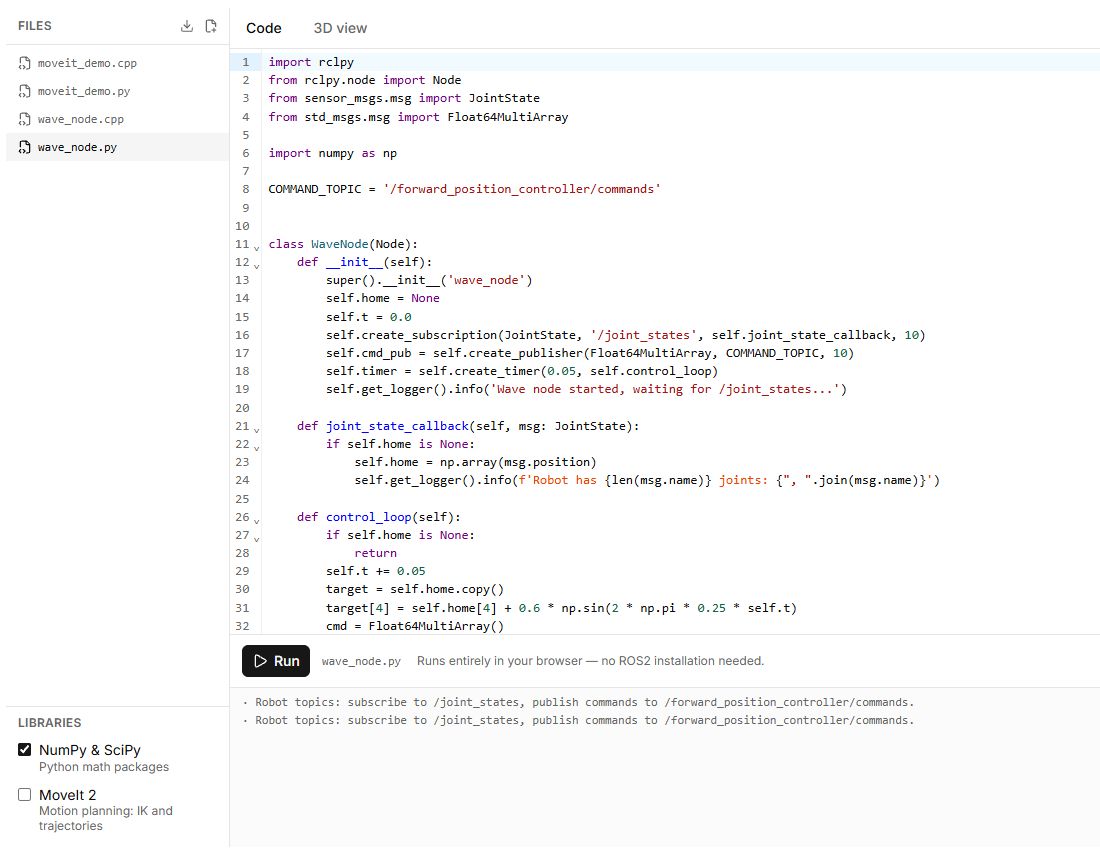
Archivos y mensajes
New file crea .py o .cpp. Download all files (ZIP) guarda el trabajo. /joint_states transmite estados; /forward_position_controller/commands recibe órdenes. Los ángulos de articulaciones rotativas se expresan en radianes en el código aunque la interfaz muestre grados.
Compatibilidad
Es un entorno didáctico de navegador con API admitidas y tópicos simulados. No instala ROS2 completo ni garantiza ejecutar cualquier paquete, controlador u orden de sistema. Python usa un entorno de navegador; C++ admite un subconjunto de análisis y ejecución. Empieza con ejemplos incluidos.
Errores
Revisa conexión, archivo, dependencias y consola. Un fallo de descarga del entorno no es un error del programa. Con hardware pueden enviarse órdenes reales; prueba primero en virtual.
Botones, campos y resultados
Los nombres de controles corresponden a la interfaz en inglés de Lab; las explicaciones están en español.
| Control | Cómo usarlo y qué ocurre |
|---|---|
| Files | Selecciona el archivo abierto del programa. Empieza con wave_node.py incluido y revisa el código antes de ejecutar. |
| New file | Crea un archivo .py o .cpp. Admite rutas como drivers/motor.py. Un nombre repetido u otra extensión generan un error. |
| Eliminar archivo | Pide confirmación. No se puede eliminar el último archivo. Guarda antes el proyecto que necesites con Download all files (ZIP). |
| Download all files (ZIP) | Descarga los archivos fuente en un archivo comprimido. No instala ROS2 en tu ordenador. |
| Libraries | Selecciona los paquetes disponibles para el programa. Activa las dependencias necesarias antes de ejecutar; la primera carga puede tardar. |
| Run | Ejecuta con un robot virtual o físico conectado. La primera vez prepara el entorno y los paquetes; espera Runtime ready o lee el error de carga. |
| Stop | Solicita la finalización normal del programa en ejecución. |
| Force stop | Fuerza la terminación cuando la parada normal no termina el programa. Detiene el entorno, pero no garantiza cortar la alimentación del hardware. |
| Console | Muestra la salida del nodo, el estado del entorno y los errores. Corrige el error indicado antes de repetir. |
| 3D view | Abre la escena para observar las posiciones del modelo. Ver la escena no cambia una conexión física por una virtual. |
Primera prueba: selecciona Virtual, abre wave_node.py, pulsa Run, espera los mensajes del nodo y el movimiento en 3D view y pulsa Stop. Modifica las órdenes gradualmente; los ángulos en joint_states y las órdenes del controlador usan radianes.