Catálogo de herramientas
Quince herramientas y servicios con instrucciones de uso.
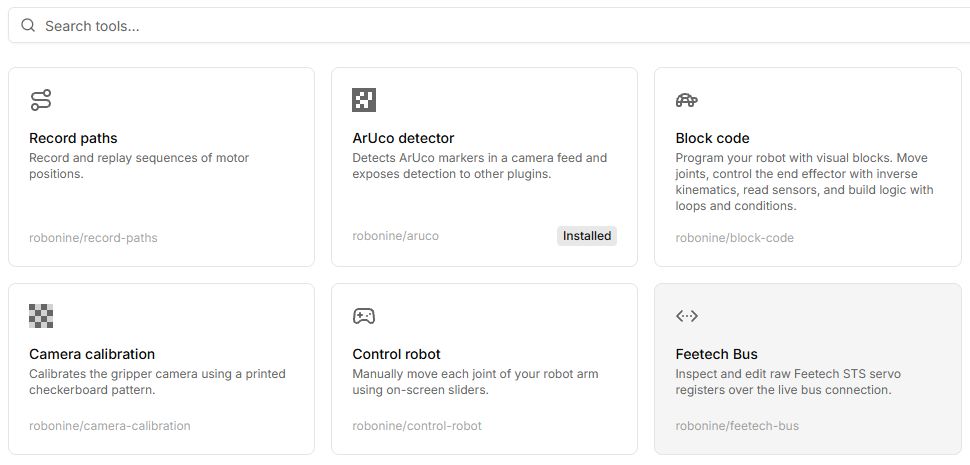
| Herramienta | Tarea |
|---|---|
| Record paths | Guardar y reproducir poses. |
| Control robot | Cinemática y coordenadas. |
| Block code | Programación visual. |
| ROS2 lab | Ejemplos Python/C++ y tópicos en navegador. |
| Set motor IDs | Asignar direcciones motor por motor. |
| Calibrate motors | Desplazamientos iniciales. |
| Calibrate robot | Rangos articulares. |
| Teleoperate | Movimiento líder-seguidor. |
| Camera calibration | Parámetros internos con ChArUco. |
| Force sensor | Lecturas de sensores. |
| Feetech bus | Leer y modificar registros. |
| Policies | Demostraciones, exportación e inferencia. |
| OpenCV | Servicio de visión. |
| ArUco detector | Detección de marcadores. |
| MCP Bridge | Funciones Lab para IA compatible. |
Abrir o instalar
Una tarjeta de herramienta abre su pantalla. OpenCV, ArUco y MCP Bridge se instalan como servicios para otras funciones. Lee el propósito de las dependencias solicitadas. Consulta instalación.
Controles
Los nombres de controles de Lab corresponden a su interfaz en inglés; las explicaciones están en español.
| Botón o campo | Acción y resultado |
|---|---|
| Búsqueda en Tools | Introduce nombre o vendor/slug y abre la tarjeta. Las trayectorias usan la página separada Paths. |
| Install requirements | Muestra las dependencias previas. Instala los servicios y espera a que estén listos. |
| Connect robot | Abre la conexión del rol requerido. Usa Virtual para empezar si la tarea lo admite. |
| Tablas de controles | Encuentra el texto de tu botón o campo. A la derecha se explican acción, resultado y motivos de indisponibilidad. |
| Captura del panel | Pulsa la imagen para revisar la disposición. Ten en cuenta idioma y modo indicados en el pie. |
Para empezar: Control robot; para programar: Block code; para diagnosticar hardware: Feetech bus.