Catálogo de ferramentas
Quinze ferramentas e serviços com instruções próprias.
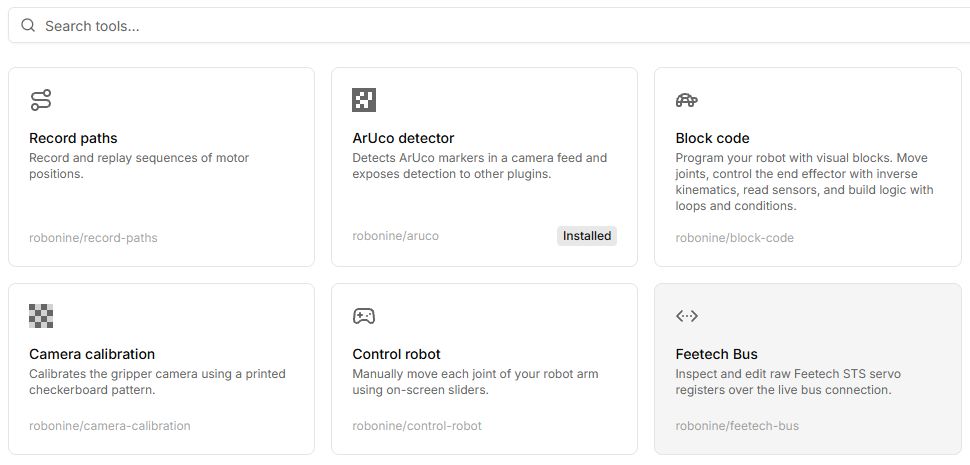
| Ferramenta | Tarefa |
|---|---|
| Record paths | Salvar e reproduzir poses. |
| Control robot | Cinemática e coordenadas. |
| Block code | Programa visual. |
| ROS2 lab | Python/C++ e tópicos no navegador. |
| Set motor IDs | Endereços motor por motor. |
| Calibrate motors | Offsets iniciais. |
| Calibrate robot | Faixas articulares. |
| Teleoperate | Líder/seguidor. |
| Camera calibration | Parâmetros com ChArUco. |
| Force sensor | Leitura de sensores. |
| Feetech bus | Ler e alterar registros. |
| Policies | Demonstrações, exportação e inferência. |
| OpenCV | Serviço de visão. |
| ArUco detector | Marcadores. |
| MCP Bridge | Funções para IA compatível. |
Abrir ou instalar
Ferramentas abrem telas. OpenCV, ArUco e MCP Bridge são instalados como serviços para outras funções. Leia o propósito das dependências. Veja instalação.
Controles
Os nomes dos controles do Lab correspondem à interface em inglês; as explicações estão em português.
| Botão ou campo | Ação e resultado |
|---|---|
| Busca em Tools | Digite nome ou vendor/slug e abra a ficha. Trajetórias usam a página separada Paths. |
| Install requirements | Mostra dependências antes de iniciar. Instale e aguarde disponibilidade. |
| Connect robot | Abre conexão do papel requerido. Comece com Virtual quando permitido. |
| Tabelas de controles | Procure o nome do botão ou campo. À direita estão ação, resultado e motivos de bloqueio. |
| Captura do painel | Clique para conferir disposição. Considere idioma e modo da legenda. |
Primeiro teste: Control robot; programação: Block code; diagnóstico: Feetech bus.