Políticas · Policies
Grave demonstrações, exporte episódios e execute uma política compatível.
Gravar
- Conecte robô e câmera, abra Policies → Record.
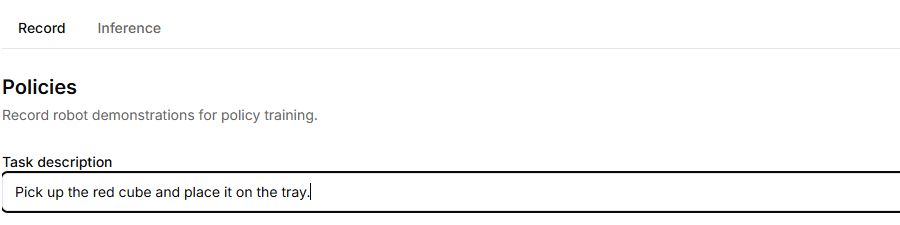
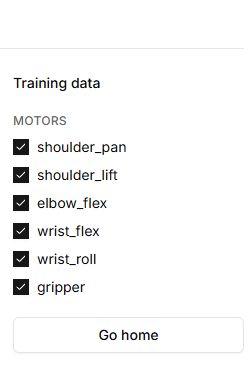
- Informe Task description e escolha câmera/motores em Training data.
- Start recording, demonstre e Stop recording.
- Marque sucesso e confira Episodes.
- Exporte Robonine v1.0 ou LeRobot v3.0 para seu treinamento. Salve antes de fechar a sessão.
Executar
- Abra Inference.
- Conecte câmera e carregue pacote compatível com schema.json e weights.safetensors por Upload policy.
- Confira modelo, câmera e juntas em relação ao treinamento.
- Start inference apenas em área preparada; observe console e termine com Stop inference.
Limites
Demonstrações ainda não são uma política treinada. Carregar arquivo não comprova qualidade nem segurança. O treino simulado do módulo 9 é separado e não treina uma política compatível.
Botões, campos e resultados
Os nomes dos controles correspondem à interface em inglês do Lab; as explicações estão em português.
| Controle | Como usar e o que acontece |
|---|---|
| Connect robot | Abre a conexão e disponibiliza Record e Inference. |
| Record; Task description | Abra gravação e descreva a tarefa. Descrição vazia ou câmera não selecionada bloqueiam Start recording. |
| Training data: Motors / Sensors | Marque os dados da demonstração. Confira juntas e sensores antes; determinam os dados de treinamento. |
| Go home | Move à pose neutra. Não limpa a gravação. |
| Start recording | Inicia a demonstração. Observe tempo, frames e câmera ao executar a tarefa. |
| Stop recording | Encerra o episódio e pergunta se funcionou. Aguarde o salvamento. |
| Yes, it worked / No, it failed | Marca o resultado dessa demonstração. Confira em Episodes o modelo e número de imagens. |
| Download; Robonine v1.0 / LeRobot v3.0 | Abra o menu do episódio e escolha formato. Guarde antes de encerrar a sessão; Success não significa modelo já treinado. |
| Download all episodes | Aparece com vários episódios e exporta no formato escolhido. |
| Delete ao lado do episódio | Exclui imediatamente. Baixe gravações necessárias antes. |
| Motor disconnected; Dismiss | A gravação parou por ausência de respostas das juntas indicadas. Dismiss fecha e volta à preparação; resolva antes a conexão. |
| Inference; Upload policy | Carregue .policy com schema.json e weights.safetensors. O nome aparece no painel. Erro de esquema ou pesos indica carga incompleta. |
| Motors / Sensors em Inference | Mostram a política carregada. As caixas de seleção bloqueadas descrevem o esquema, não alteram entradas do modelo treinado. |
| Start inference | Executa a política quando dados e câmera necessários estão disponíveis. Observe movimento e console; confira compatibilidade do robô e política antes. |
| Stop inference | Para a política. Não permite carregar outra durante execução. |
| console | Mostra mensagens e erros com horário. Console vazio em espera não comprova início bem-sucedido. |