Politiques · Policies
Enregistrez des démonstrations, exportez les épisodes et exécutez une politique compatible.
Enregistrer
- Connectez robot et caméra, puis Policies → Record.
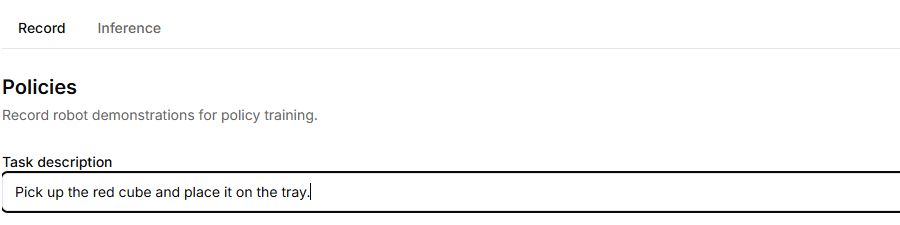
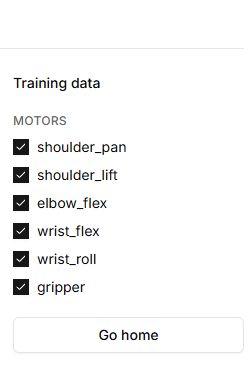
- Renseignez Task description et choisissez caméra et moteurs dans Training data.
- Start recording, réalisez la démonstration, puis Stop recording.
- Indiquez la réussite et vérifiez Episodes.
- Exportez Robonine v1.0 ou LeRobot v3.0 selon votre entraînement. Sauvegardez les fichiers avant de fermer la session.
Exécuter
- Passez à Inference.
- Connectez la caméra et chargez avec Upload policy un paquet contenant les schema.json et weights.safetensors attendus.
- Vérifiez modèle, caméra et articulations par rapport aux conditions d’entraînement.
- Start inference seulement dans une zone prête ; surveillez la console puis Stop inference.
Limites
Des démonstrations ne constituent pas encore une politique entraînée. Un fichier chargé ne prouve ni qualité ni sécurité. L’apprentissage simulé du module 9 est une autre fonction et ne remplace pas l’entraînement d’une politique compatible.
Boutons, champs et résultats
Les libellés des commandes correspondent à l’interface anglaise de Lab ; les explications sont en français.
| Commande | Utilisation et résultat |
|---|---|
| Connect robot | Ouvre la connexion, puis rend Record et Inference disponibles. |
| Record; Task description | Ouvrez l’enregistrement et décrivez la tâche de l’épisode. Une description vide ou aucune caméra sélectionnée bloque Start recording. |
| Training data: Motors / Sensors | Cochez les données à inclure. Vérifiez articulations et capteurs avant d’enregistrer : cela détermine les données d’apprentissage. |
| Go home | Déplace le robot à la pose neutre. Ce n’est pas une commande d’effacement de l’enregistrement. |
| Start recording | Démarre la démonstration. Surveillez durée, nombre de frames et image caméra pendant la réalisation de la tâche. |
| Stop recording | Termine l’épisode et demande s’il a réussi. Attendez la fin de l’enregistrement des données. |
| Yes, it worked / No, it failed | Étiquette le résultat de cette démonstration. Vérifiez ensuite l’épisode dans Episodes, son modèle et son nombre d’images. |
| Download; Robonine v1.0 / LeRobot v3.0 | Ouvrez le menu de téléchargement de l’épisode et choisissez un format. Sauvegardez avant de quitter la session ; Success ne signifie pas qu’un modèle est déjà entraîné. |
| Download all episodes | Apparaît pour plusieurs épisodes et les exporte dans le format choisi. |
| Delete à côté d’un épisode | Supprime cet épisode. Téléchargez d’abord les données nécessaires ; l’interface actuelle supprime immédiatement au clic. |
| Motor disconnected; Dismiss | L’enregistrement s’est arrêté car les articulations indiquées ne répondaient plus. Dismiss ferme le message et revient à la préparation ; résolvez d’abord la connexion. |
| Inference; Upload policy | Chargez un fichier .policy contenant schema.json et weights.safetensors. Son nom apparaît dans le panneau. Une erreur de schéma ou de poids indique que le chargement n’est pas terminé. |
| Motors / Sensors dans Inference | Décrivent la politique chargée. Les cases sont désactivées : elles montrent le schéma sans modifier les entrées du modèle entraîné. |
| Start inference | Lance la politique chargée si les données requises et la caméra sont disponibles. Surveillez mouvement et console ; vérifiez avant la compatibilité du robot et de la politique. |
| Stop inference | Arrête la politique. Le chargement d’une autre politique est impossible pendant l’exécution. |
| console | Affiche les messages et erreurs horodatés. Une console vide en attente ne prouve pas un démarrage réussi. |