Политики · Policies
Записывайте демонстрации и запускайте совместимые обученные политики.
Запись демонстрации
- Подключите робота и камеру. Откройте Policies → Record.
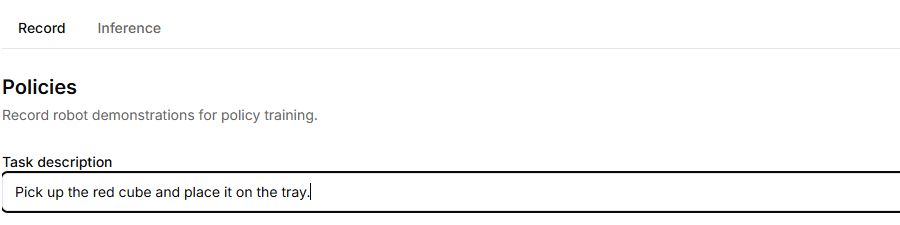
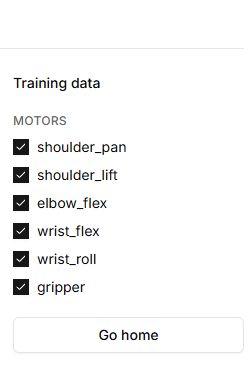
- Введите Task description — короткое описание задачи. Выберите камеру и нужные моторы в Training data.
- Нажмите Start recording, выполните демонстрацию и завершите через Stop recording.
- Укажите, был ли эпизод успешным. Проверьте его в Episodes.
- Экспортируйте эпизоды в подходящем формате: Robonine v1.0 или LeRobot v3.0. Сохраните файлы до закрытия рабочей сессии.
Запуск политики
- Переключитесь на Inference.
- Подключите камеру и загрузите совместимую политику через Upload policy. Пакет должен содержать ожидаемые schema.json и weights.safetensors.
- Проверьте соответствие модели, камеры и суставов условиям обучения.
- Начинайте Start inference только в подготовленной рабочей зоне; следите за консолью и завершайте через Stop inference.
Границы инструмента
Записанный набор демонстраций ещё не является обученной политикой. Успешная загрузка файла не доказывает качество и безопасность движений. Учебная имитация обучения в модуле 9 — отдельная функция и не заменяет обучение совместимой политики.
Кнопки, поля и результат действия
| Элемент | Как пользоваться и что произойдёт |
|---|---|
| Connect robot | Открывает подключение. После него становятся доступны вкладки Record и Inference. |
| Record; Task description | Откройте запись и введите задачу эпизода. Пустое описание или отсутствие выбранной камеры блокируют Start recording. |
| Training data: Motors / Sensors | Флажками выберите данные, которые войдут в демонстрацию. Перед записью проверьте состав суставов и датчиков; это влияет на данные для обучения. |
| Go home | Переводит робота в нейтральную позу. Это движение руки, а не команда очистки записи. |
| Start recording | Начинает запись демонстрации. Следите за временем, числом frames и изображением камеры; выполните задачу на роботе. |
| Stop recording | Завершает эпизод и открывает вопрос об успешности. Дождитесь окончания сохранения. |
| Yes, it worked / No, it failed | Помечает результат конкретной демонстрации. После выбора проверьте эпизод в Episodes, его модель и число кадров. |
| Download; Robonine v1.0 / LeRobot v3.0 | У эпизода откройте меню скачивания и выберите формат. Сохраните файл до завершения сессии; метка Success не означает, что модель уже обучена. |
| Download all episodes | Появляется при нескольких эпизодах и экспортирует их в выбранном формате. |
| Delete у эпизода | Удаляет выбранный эпизод. Сначала скачайте нужную запись; в текущем интерфейсе кнопка вызывает удаление сразу. |
| Motor disconnected; Dismiss | Запись остановлена из-за отсутствия ответов указанных суставов. Dismiss закрывает сообщение и возвращает к подготовке; сначала устраните проблему подключения. |
| Inference; Upload policy | Загрузите файл .policy с schema.json и weights.safetensors. Имя файла появляется на панели. Сообщение о неверной схеме или весах означает, что загрузка не завершена. |
| Motors / Sensors во вкладке Inference | Показывает состав загруженной политики. Флажки здесь заблокированы: они описывают схему, а не позволяют менять входы обученной модели. |
| Start inference | Запускает загруженную политику при доступных необходимых данных и камере. Следите за движением и консолью; заранее проверьте соответствие модели робота и политики. |
| Stop inference | Прекращает выполнение политики. Во время запуска загрузка другой политики недоступна. |
| console | Показывает сообщения и ошибки выполнения с временем. Пустая консоль ожидания не доказывает успешный запуск. |