Документация STS32XX
STS32XX — альтернативная прошивка для совместимых сервоприводов STS3215 в роботизированных руках. Она добавляет плавное планирование движения, настраиваемое управление положением и поддержку компенсации гравитации, рассчитанной на компьютере.
Что меняется в движении
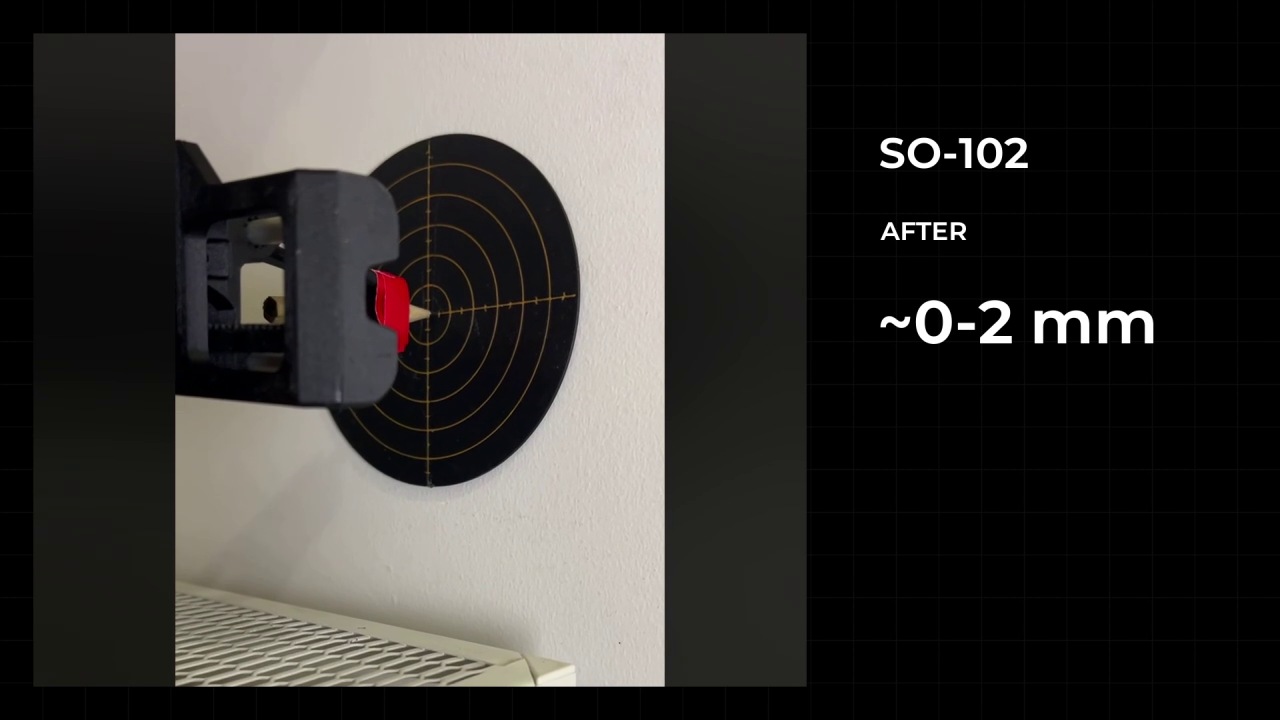
До: исходная настройка. После: настройка с STS32XX и настроенным управлением. Запись сравнивает движения SO-101 и SO-102; результат зависит от параметров, калибровки, нагрузки и механики. Как оценивать эти демонстрации.
Как это работает
Компьютер передаёт цель и ограничения движения. Каждый сервопривод планирует движение, измеряет положение и регулирует выход мотора, чтобы следовать плану.
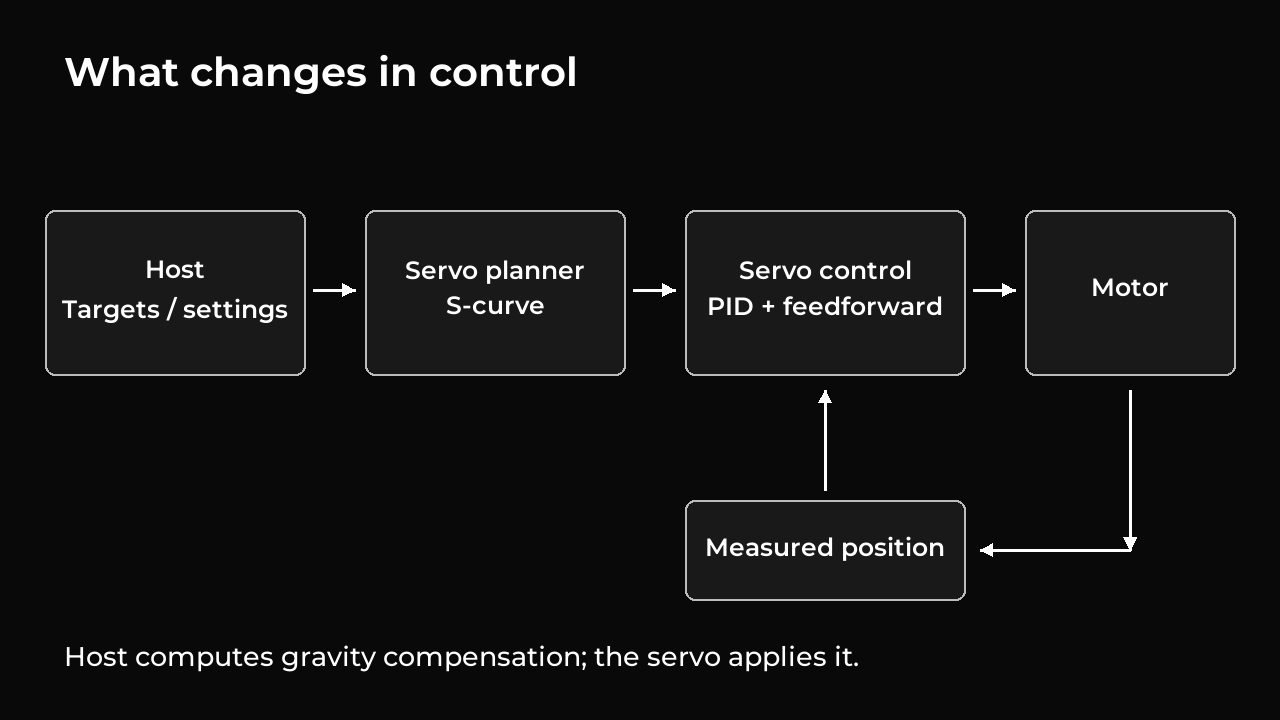
- S-образный профиль делает разгон и торможение более плавными.
- Настраиваемый PID определяет, как сервопривод исправляет ошибки положения и скорости.
- Компенсация гравитации добавляет рассчитанную компьютером поддержку веса руки и нагрузки.
Управление движением объясняет траекторию, PID и компенсации. Измерения и демонстрации помогают отличать повторяемость от точности и правильно читать записи испытаний.
Первый запуск
Пройдите этапы по порядку. Если рука уже настроена, сначала проверьте её версию и сохранность калибровки; повторная прошивка и калибровка нужны не всегда.
| Этап | Что должно получиться |
|---|---|
| 1. Перед началом | Подтверждены аппаратная версия, питание, адаптер и ID моторов |
| 2. Установка инструментов | Инструменты запускаются, выбранный порт отвечает |
| 3. Резервная копия и прошивка | Копии сохранены, образ проверен, прошивка подтвердила запуск |
| 4. Калибровка суставов | Опорная поза и пределы проверены; понятно, какие записи и модели остаются пригодны |
| 5. Запись поз и первое движение | Путь просмотрен до запуска, движение выполнено, состояние после выхода известно |
Рабочие задачи
- Конфигурация и профили: какие файлы редактировать, что означают параметры и относительно чего задаются пути.
- Компенсация гравитации: подключение модели, её проверка и ограничения.
- Телеуправление и повтор сеанса: ведущая и ведомая руки на отдельных шинах.
- Настройка управления: сравнение параметров и проверка результата.
- Просмотр телеметрии: журналы, модели и соответствие физических углов изображению.
Если что-то не работает
Начните с диагностики по симптому. Восстановление и возврат к штатной прошивке — отдельные процедуры; они не являются первым действием при любой ошибке связи.
Технический справочник
Для собственного ПО используйте подробную документацию: режимы и сессии, пакеты протокола, регистры. Сборка из исходников описана отдельно.
Как читать команды
Все команды выполняются из корня репозитория. Выберите вкладку своей оболочки: macOS/Linux или Windows PowerShell. POSES.json, EVENTS.ndjson и другие обозначенные имена нужно заменить путями к своим файлам. Перед командой указано, читает ли она данные, меняет настройки или запускает движение.
Текст и команды достаточны для выполнения процедур. Схемы и видео дополняют объяснения; ролики без звука. Эта документация относится к инструментам STS32XX, а браузерные инструкции Robonine Lab описывают другой рабочий процесс.
Главная раздела · Версия исходников: a995f77. Extension 9.0.