Каталог инструментов
Пятнадцать инструментов и сервисных плагинов: назначение и инструкции.
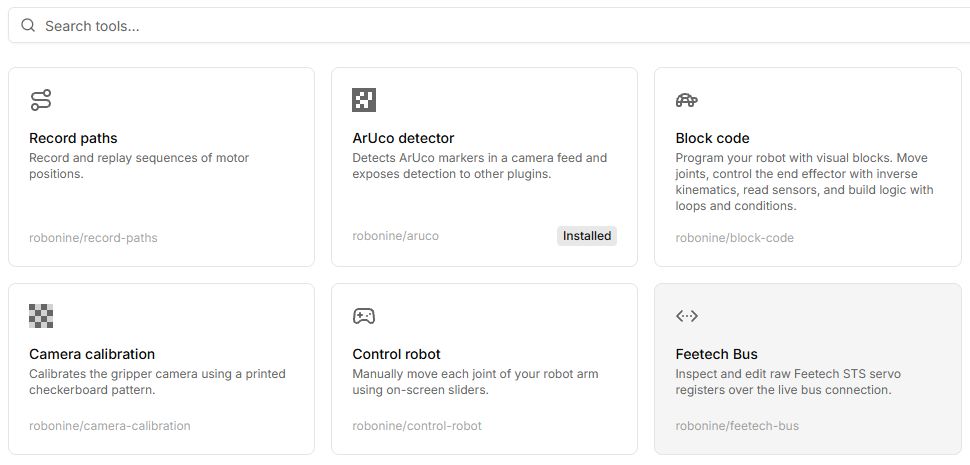
| Инструмент | Задача |
|---|---|
| Запись путей | Сохранение и воспроизведение последовательности поз. |
| Управление роботом | Прямая и обратная кинематика, координаты выбранного узла. |
| Блок-код | Программа из визуальных блоков. |
| Лаборатория ROS2 | Учебные Python/C++ программы и топики в браузере. |
| Установка ID моторов | Назначение ID по одному мотору. |
| Калибровка моторов | Смещения начального положения. |
| Калибровка робота | Диапазоны движения суставов. |
| Телеуправление | Передача движения от ведущей руки ведомой. |
| Калибровка камеры | Внутренние параметры камеры по ChArUco-доске. |
| Датчик силы | Просмотр показаний подключённых датчиков. |
| Шина Feetech | Чтение и изменение регистров сервоприводов. |
| Политики | Запись демонстраций, экспорт данных и запуск совместимой политики. |
| OpenCV | Сервис компьютерного зрения для других плагинов. |
| Детектор ArUco | Сервис обнаружения маркеров для других плагинов. |
| MCP-мост | Доступ совместимого AI-клиента к функциям Lab. |
Открыть или установить
Обычная карточка открывает рабочий экран. Сервисные плагины OpenCV, ArUco и MCP-мост устанавливаются через диалог и предоставляют функции другим частям приложения. При запросе зависимости прочитайте её назначение. Подробнее об установке
Элементы управления
| Кнопка или поле | Действие и результат |
|---|---|
| Поиск в Tools | Введите имя или vendor/slug, затем откройте карточку. Для записи путей используется отдельная страница Paths. |
| Install requirements | Показывает зависимости перед запуском. Установите указанные сервисы и дождитесь их готовности. |
| Connect robot | Открывает выбор подключения нужной роли. Для первого опыта используйте Virtual, если задача это допускает. |
| Таблицы управления в статьях | Найдите надпись вашей кнопки или поля. Справа описаны действие, ожидаемый результат и причины недоступности. |
| Снимок панели | Откройте изображение по нажатию, чтобы сверить расположение. Учитывайте язык и режим, указанные в подписи. |
Для первого опыта откройте «Управление роботом»; для программы — «Блок-код»; для аппаратной диагностики — «Шина Feetech».