Детектор ArUco · ArUco detector
Обнаруживайте маркеры и передавайте результаты другим инструментам.
Подготовка и использование
- Откройте ArUco detector в каталоге и установите необходимые зависимости, включая OpenCV.
- Подключите камеру и выберите её в инструменте, использующем детектор.
- Задайте размер физического маркера в ожидаемых единицах поля.
- Покажите маркер целиком, без бликов и перекрытий, и проверьте список обнаруженных ID.
- Для положения относительно базы подключите робота и проверьте калибровку камеры и преобразование координат.
Точность и координаты
Различайте положение относительно камеры и относительно базы робота. При отсутствии калибровки глубина оценивается неточно; неверный размер маркера искажает расстояние. No markers in frame означает отсутствие распознанных маркеров, а не доказательство отсутствия объектов в кадре.
Модуль 10 курса объясняет работу с ArUco в учебной сцене.
Кнопки, поля и результат действия
| Элемент | Как пользоваться и что произойдёт |
|---|---|
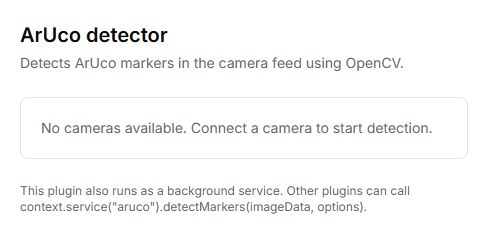
| Camera | Выбирает источник изображения, если подключено несколько камер. Без камер вместо панели показано сообщение No cameras available; добавьте камеру через общую панель Lab. |
| Dictionary | Выберите словарь, которым создан напечатанный маркер. Несовпадающий словарь мешает распознаванию; ID имеет смысл только вместе со словарём. |
| Marker size, cm | Введите измеренную длину стороны маркера в сантиметрах. Размер влияет на вычисление расстояния. Не вводите миллиметры в поле с подписью cm. |
| Ready / Loading OpenCV… / OpenCV unavailable | Статус библиотеки распознавания. Ready подтверждает готовность обработки, но не наличие маркера в кадре. |
| Camera calibrated / No calibration (depth inaccurate) | Показывает наличие внутренних параметров камеры. Без калибровки оценка глубины неточна; выполните Camera calibration для выбранной камеры. |
| Detected markers | Список найденных ID обновляется во время работы камеры. No markers in frame означает отсутствие распознанных маркеров в текущем кадре. |
| relative to cam. | Координаты маркера относительно камеры, показанные в метрах. Сверяйте единицы перед использованием в другом инструменте. |
| relative to base | Координаты относительно базы робота появляются при доступном преобразовании камеры. Для них нужны подключение, конфигурация камеры на руке и корректные положения суставов. |
Отдельной кнопки Detect или Start на этой панели нет: обработка начинается при доступной камере и готовом OpenCV. Покажите маркер целиком, выберите правильный словарь и убедитесь, что его ID появился в списке.