MCP-мост · MCP Bridge
Подключите совместимого AI-клиента к функциям Lab.
Включить и проверить
- Откройте MCP Bridge в каталоге и прочитайте описание сервиса.
- Установите сервис в своём аккаунте.
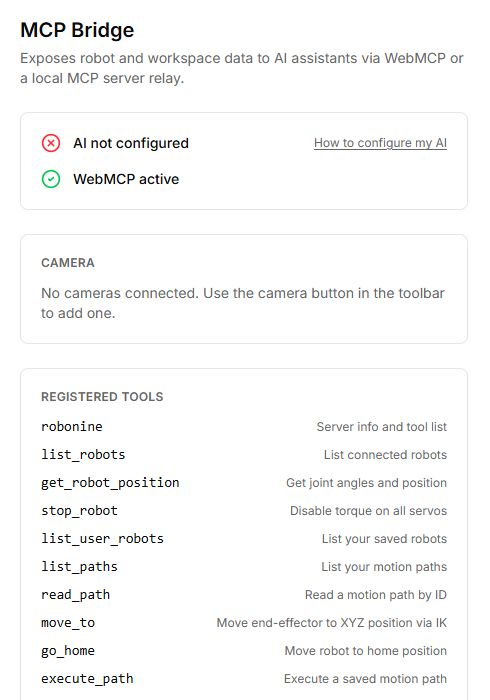
- Используйте поддерживаемый WebMCP-клиент браузера или инструкции How to configure my AI для локального MCP relay.
- Проверьте статус WebMCP active либо подключение локального AI и список Registered tools.
- Начните с чтения списка роботов или текущего положения виртуальной руки. Команды движения пробуйте отдельно, после проверки подключения.
Возможности
Сервис предоставляет сведения о роботах и путях, чтение положения и команды движения, включая возврат домой и выполнение пути. Отдельные операции работают с камерой и распознаванием сцены. Проверяйте фактический список инструментов в своей версии.
Перед командами движения
В координатных командах используются метры, а не миллиметры. Проверьте модель, систему координат и целевой робот. Команда отключения torque снимает удержание: неподдерживаемая рука может опуститься. Не трактуйте её как гарантированную безопасную остановку в любой механической позе.
Кнопки, поля и результат действия
| Элемент | Как пользоваться и что произойдёт |
|---|---|
| WebMCP active / inactive | Показывает доступность интерфейса команд в браузере. Это отдельный статус от соединения с локальным AI; active сам по себе не означает, что внешний помощник подключён. |
| Local AI configured / AI not configured | Показывает состояние локального посредника MCP. При отсутствии соединения используйте инструкцию How to configure my AI. |
| How to configure my AI | Открывает инструкцию настройки. Следуйте ей в своём AI-клиенте, затем вернитесь и проверьте статус соединения. |
| Registered tools | Перечень команд, доступных помощнику. Это справочный список, а не набор кнопок ручного запуска. Начните проверку с чтения списка роботов и текущей позы. |
| Camera | Выберите подключённую камеру для получения кадра. Для распознавания сцены держите экран MCP Bridge открытым; без камеры получить изображение нельзя. |
| list_robots / get_robot_position | Читают подключения и позу. Углы поворотных суставов возвращаются в радианах, координаты и поступательные перемещения — в метрах. |
| list_user_robots / list_paths / read_path | Читают сохранённые профили и пути текущего пользователя. read_path требует ID пути. |
| move_to / move / go_home / execute_path | Команды движения: XYZ задаются в метрах; go_home возвращает нейтральную позу; execute_path проигрывает путь по ID. Сначала проверяйте их на Virtual. |
| pregrip / grip / lift / release | Подводят захват к объекту, закрывают его, поднимают и отпускают. Эти действия могут перемещать физическую руку. Наличие команды не подтверждает наличие датчика контакта. |
| extract_scene | Передаёт кадр сервису распознавания объектов. Требует входа и доступной камеры; результат содержит подписи и рамки в координатах изображения, а не готовые координаты захвата. |
| stop_robot | Отключает удержание всех моторов выбранной руки. Рука может опуститься под собственным весом; поддерживайте её. Это не эквивалент кнопки остановки воспроизведения пути. |
В командах role=»default» означает ведомую руку, role=»leader» — ведущую. Перед командой движения проверьте подключение и единицы координат. Управление доступно через помощника; список команд на странице не заменяет проверку его запроса.