MCP 桥接 · MCP Bridge
让兼容的 AI 客户端调用 Lab 功能。
启用与检查
- 打开 MCP Bridge 并阅读说明。
- 将服务安装到当前账户。
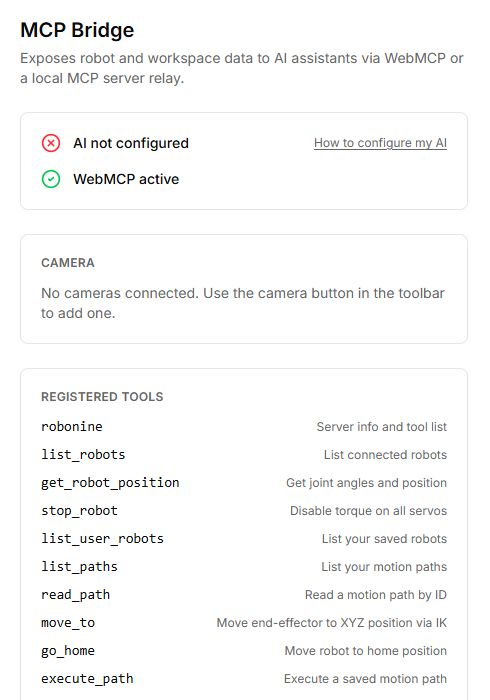
- 使用兼容 WebMCP 的客户端,或按 How to configure my AI 配置本地 MCP relay。
- 分别检查 WebMCP active、本地 AI 状态及 Registered tools。
- 先读取机器人信息或虚拟姿态;确认连接后单独测试运动命令。
可用功能
包括机器人和轨迹信息、读取姿态及运动,例如回原点和播放轨迹。部分操作使用相机和识别;以当前版本实际注册的工具列表为准。
运动前
坐标使用米而非毫米。检查目标机器人、模型及坐标系。关闭 torque 会释放保持力,机械臂可能下落,并不是任何姿态下都安全的停止方式。
按钮、字段与操作结果
控件名称保留 Lab 英文界面的实际文字,说明使用中文。
| 控件 | 用法与结果 |
|---|---|
| WebMCP active / inactive | 表示浏览器命令接口可用性,与本地 AI 连接不同。active 不代表外部助手已连接。 |
| Local AI configured / AI not configured | 显示本地 MCP 桥接状态,未连接时使用 How to configure my AI。 |
| How to configure my AI | 打开配置说明,在 AI 客户端按说明操作后返回检查连接。 |
| Registered tools | 是助手可用命令清单,不是手动执行按钮。先测试读取机器人列表和当前姿态。 |
| Camera | 选择已连接相机。识别场景时保持 MCP Bridge 打开;无相机无法取得图像。 |
| list_robots / get_robot_position | 读取连接和姿态。转动关节用弧度,坐标及移动关节位移用米。 |
| list_user_robots / list_paths / read_path | 读取当前用户保存的配置档和轨迹;read_path 需要轨迹 ID。 |
| move_to / move / go_home / execute_path | 运动指令:XYZ 用米;go_home 回中立姿态;execute_path 按 ID 播放轨迹。先在 Virtual 测试。 |
| pregrip / grip / lift / release | 接近物体、闭合、抬升和释放,可能移动实体臂。存在命令不证明有接触传感器。 |
| extract_scene | 把帧发送到识别服务,要求登录和相机。结果为图像坐标中的标签和框,不是可直接使用的抓取坐标。 |
| stop_robot | 关闭所选臂全部电机保持转矩,可能因重力下落,请托住。不等同轨迹播放停止。 |
role=”default” 指从臂,role=”leader” 指主臂。运动前检查连接和单位。通过助手控制;页面命令清单不能代替检查助手请求。