力传感器 · Force sensor
观察兼容传感器,检查读数缺失的原因。
操作
- 按控制器图连接并供电。
- 连接机器人,打开 Force sensor。
- 确认检测成功,在小而安全的负载下观察变化。
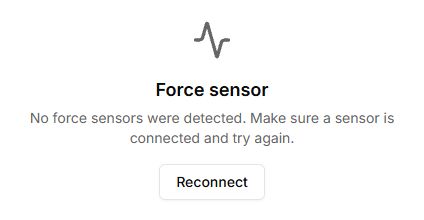
- 若未检测,检查接线和供电,再用 Reconnect。
理解读数
检查单位与标定。没有明确换算和校准时,原始信号不能称为牛顿力。该观察页面不是独立的防碰撞保护。
按钮、字段与操作结果
控件名称保留 Lab 英文界面的实际文字,说明使用中文。
| 控件 | 用法与结果 |
|---|---|
| Connect robot | 打开控制器连接,连接后自动寻找传感器。 |
| Scanning for sensors… | 等待搜索结束。这是运行状态,不是力值。 |
| Reconnect | 通过当前连接重新搜索,不打开其他 USB 端口选择。换连接请使用 Lab 通用连接菜单。 |
| Device ID=… | 每个检测设备有独立卡片。多个传感器时将 ID 与实际设备对应。 |
| 刻度与 N 值 | 显示牛顿。此版本将读取值乘以 0.001;请确认适用于你的传感器。颜色表示界面刻度比例,不是机械结构的安全载荷。 |
| No force sensors were detected | 没有发现传感器,不等于力为零。检查供电及连接后重新搜索。 |
此工具没有去皮、修改转换系数或导出测量按钮。按硬件文档配置并验证传感器。