相机校准
使用打印并测量的 ChArUco 标定板计算相机参数。
准备
需要已连接且校准的机器人、夹爪相机、OpenCV 和平整的标定板。Download A4 print here 提供 8×5 ChArUco,标称方格 35 mm。打印可能缩放,必须测量纸上的参考长度。
操作步骤
- 打开 Camera calibration,安装 OpenCV 并等待 OpenCV ready。
- Start calibration,选择相机并检查图像。
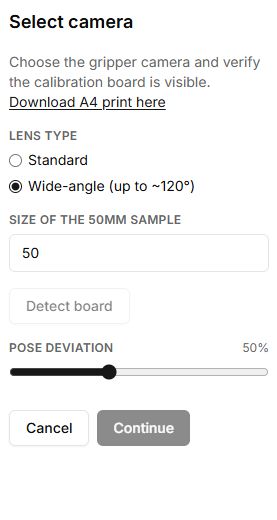
- 选择 Lens type,在 Size of the 50mm sample 输入实际测量值。
- 完整展示标定板,点击 Detect board;识别成功后继续。
- Begin capture 前清空运动区域:机器人会自动改变姿态。保持标定板固定且可见。
- 检查有效采集数量和重投影误差,保存并确认保存成功。
失败时
检查光照、对焦、纸张平整度和打印比例。至少需要 10 个有效姿态。ChArUco detection is not available 表示当前 OpenCV 构建不支持该功能。保存错误则需检查配置与网络;算出参数不等于已经保存。
按钮、字段与操作结果
控件名称保留 Lab 英文界面的实际文字,说明使用中文。
| 控件 | 用法与结果 |
|---|---|
| Connect robot / Start calibration | 连接机器人。OpenCV 和机器人配置加载后 Start calibration 可用;它打开相机设置,不开始运动。 |
| Camera | 多相机时选择采集来源,检查实时图像、方向及完整标定板。 |
| Download A4 print here | 打开 ChArUco 打印 PDF。在实际打印件上测量参考线段。 |
| Lens type: Standard / Wide-angle | 选择镜头畸变模型,应与相机匹配;影响计算系数。 |
| Size of the 50mm sample | 输入参考线段实际毫米长度,不是单个方格尺寸。原比例打印应为 50 毫米。 |
| Detect board | 检测当前图像中的板。等待 Board detected 和角点标记。无相机或 OpenCV 未就绪时不可用。 |
| Pose deviation | 将自动姿态幅度设为预定范围的 20–100%。确保相机、线缆和空间安全。 |
| Continue | 进入采集前警告。只检查有相机,不强制 Detect board 成功;请自行确认检测。 |
| Begin capture | 安全确认后启动自动运动及采集。板必须静止且可见。 |
| Pose: Pending / Moving / Captured / Missed | 分别表示等待、运动、成功采集或漏帧。计算至少需 10 张成功图像;经过的姿态数不等于成功帧数。 |
| Cancel | 设置页返回起点,确认页返回设置。采集中请求取消序列,不是立即切断电机的急停。 |
| Reprojection error, fx, fy, cx, cy, Distortion | 显示结果:重投影误差以像素计,其余为相机内部参数。误差大时改善采集条件并重试。 |
| Image size; Mirror H / Mirror V | 显示已用分辨率和镜像方式,是采集信息,不是结果页开关。 |
| Retake | 返回起点重新采集,不会代替 Save 保存结果。 |
| Save | 将计算标定保存到所选已保存机器人配置档。等待 Calibration saved。未选择配置档不要假定成功;Failed to save calibration 时检查登录和配置档。 |
| Done | 在保存完成页返回工具初始状态。 |