策略 · Policies
录制示范、导出回合,并运行兼容策略。
录制
- 连接机器人和相机,打开 Policies → Record。
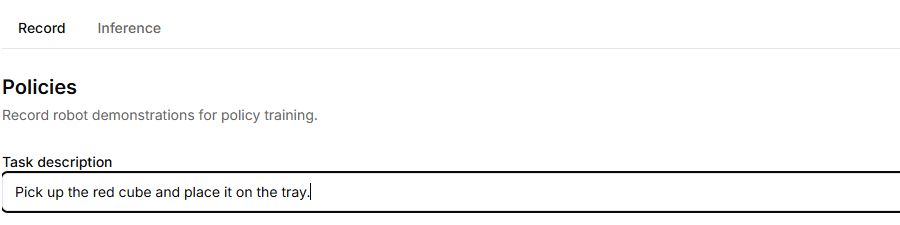
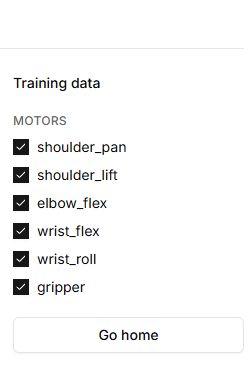
- 填写 Task description,在 Training data 选择相机与电机。
- Start recording,完成示范,再 Stop recording。
- 标记是否成功并检查 Episodes。
- 导出 Robonine v1.0 或 LeRobot v3.0 用于训练;关闭会话前保存数据。
运行策略
- 打开 Inference。
- 连接相机,通过 Upload policy 加载包含 schema.json 与 weights.safetensors 的兼容包。
- 核对模型、相机和关节是否匹配训练配置。
- 准备好安全区域后 Start inference;观察控制台,用 Stop inference 结束。
限制
示范数据并非训练完成的策略,上传文件也不能证明动作质量与安全。模块 9 的模拟训练曲线属于独立教学内容,不会训练出这里所需的兼容策略。
按钮、字段与操作结果
控件名称保留 Lab 英文界面的实际文字,说明使用中文。
| 控件 | 用法与结果 |
|---|---|
| Connect robot | 打开连接,之后 Record 和 Inference 可用。 |
| Record; Task description | 打开记录并填写任务。说明为空或未选择相机会禁用 Start recording。 |
| Training data: Motors / Sensors | 勾选示范包含的数据,开始前检查关节与传感器;它们决定训练数据。 |
| Go home | 移动至中立姿态,不是清空记录。 |
| Start recording | 开始示范记录。执行任务时观察时间、frames 数和相机图像。 |
| Stop recording | 结束片段并询问是否成功。等待保存完成。 |
| Yes, it worked / No, it failed | 标记该示范结果,然后在 Episodes 检查模型及帧数。 |
| Download; Robonine v1.0 / LeRobot v3.0 | 打开片段下载菜单并选择格式。会话结束前保存文件;Success 不代表模型已经训练。 |
| Download all episodes | 多个片段时出现,按所选格式导出全部。 |
| 片段旁 Delete | 立即删除所选片段,先下载要保留的记录。 |
| Motor disconnected; Dismiss | 指定关节没有响应,记录已停止。Dismiss 关闭提示回到准备页;先解决连接问题。 |
| Inference; Upload policy | 加载含 schema.json 和 weights.safetensors 的 .policy。名称出现在面板;结构或权重错误意味着未加载完成。 |
| Inference 中 Motors / Sensors | 描述已加载策略,复选框禁用;不能据此修改已训练模型的输入。 |
| Start inference | 必要数据和相机可用时执行策略。先确认机器人型号与策略匹配,并观察运动和控制台。 |
| Stop inference | 停止策略执行;运行期间不能加载另一策略。 |
| console | 显示带时间的消息和错误。空白等待控制台不证明执行成功启动。 |