积木编程 · Block code
连接可视化积木,在模拟环境测试程序。
第一个程序
- 打开 Block code,选择 Simulation。
- 拖入并连接积木:先小幅运动,再等待。
- 选择关节或坐标并核对单位;示例为 Shoulder pan 转动 10 度,等待 500 ms。
- 点击 Run,观察 Simulation;编辑前停止。
- 用 Save… 保存,Load… 重新打开。
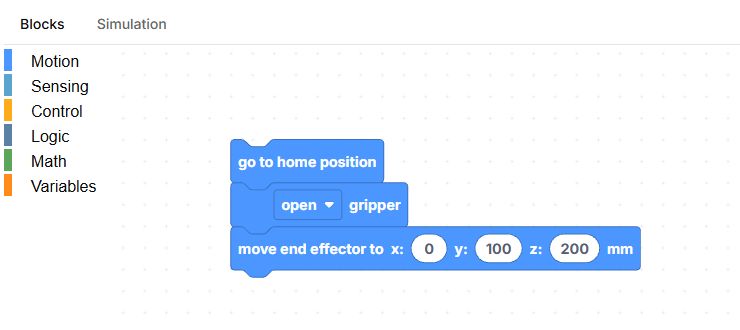
积木功能
可以组合关节、逆运动学、传感器、条件和循环。传感器需要有效数据。IK 没有解时,目标没有到达,应调整目标并重新安全测试。
实体运行
仅在连接、模型与校准正确后选择 Real robot。No physical robot connected 表示虚拟连接不能满足要求。首次测试不要使用无限运动循环。
按钮、字段与操作结果
控件名称保留 Lab 英文界面的实际文字,说明使用中文。
| 控件 | 用法与结果 |
|---|---|
| Blocks | 打开程序工作区。从左侧分类拖入积木并连接到前一个。 |
| Motion | 关节角用度,末端连杆坐标用毫米;还包括开关夹爪和回到中立姿态。 |
| Sensing | 读取角度、末端坐标或夹爪压力估计。gripper pressure 的 0–10 是估计,不是牛顿读数。 |
| Control / Logic / Math / Variables | 使用毫秒等待、循环和条件,将逻辑与数学块放入兼容字段。Variables 创建变量。 |
| Run 旁 Simulation 模式 | 指令只移动虚拟模型,无需实体连接。 |
| Real robot 模式 | 向实体硬件发指令,不接受虚拟连接。运行中模式选择禁用。 |
| Run | 将连接的积木转成程序并执行,界面切到三维场景。无积木或实体连接不可用时会说明原因。 |
| 顶部 Simulation 页签 | 只改变视图以展示场景;Run 旁独立模式选择才决定实体或虚拟执行。 |
| Stop | 停止执行。如果只看到场景,请回 Blocks 找停止按钮。 |
| Save… | 将积木结构下载为 program.json。加载另一程序前先保存。 |
| Load… | 打开程序 JSON。格式错误会提示;Python 文本和轨迹 JSON 不适用。 |
| Output; Clear | 工作区下方显示程序与错误消息。Clear 清消息但保留积木。 |
| 缩放与垃圾桶 | 缩放改变积木显示尺寸。拖入垃圾桶删除积木,是修改程序,不是机器人指令。 |