机器人控制 · Control robot
学习正逆运动学,查看指定节点坐标。
开始
- 连接机器人,初次使用选 Virtual。
- 打开 Control robot,在确认运动提示前核对连接。
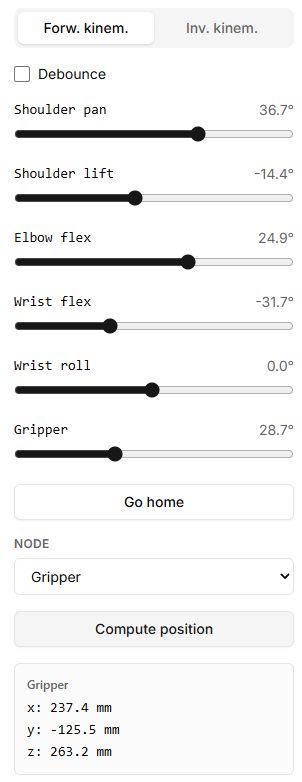
- 在 Forw. kinem. 小幅改变一个滑块,检查对应关节。
- 选择 Node 并点击 Compute position,坐标以毫米显示。
- Go home 返回模型中立姿态,对硬件而言是实际运动命令。
逆运动学
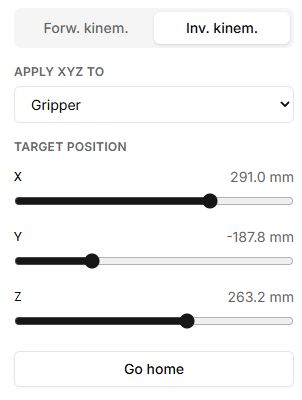
切换 Inv. kinem.,在 Apply XYZ to 选择节点,再修改目标 X、Y、Z。求解器寻找关节值。无法求解表示目标未达到,应减小变化或返回可达姿态。
场景视角
拖动旋转视角,右键或中键拖动平移,滚轮缩放。橙色目标和运动提示只在支持的模式出现。移动相机本身不会改变关节目标。
按钮、字段与操作结果
控件名称保留 Lab 英文界面的实际文字,说明使用中文。
连接后才显示控制面板。先用 Virtual 在模型上练习,无需实体硬件。
| 控件 | 用法与结果 |
|---|---|
| Connect robot | 打开连接对话框。选择模型与连接方式。连接成功后,场景和控制面板替代初始说明。 |
| Forw. kinem.(正向运动学) | 分别控制各关节。滑块改变对应的模型关节,并向已连接机器人发送指令。角度以度显示,移动关节的位移以毫米显示。 |
| Debounce | 启用后,每个电机的指令在其滑块最后一次变化后 200 毫秒发送。继续拖动会重新计时;模型立即更新。此选项只作用于正向运动学滑块。 |
| Go home | 将关节设为模型配置中的中立值。这是运动指令,不是停止。在逆向运动学中,还会根据中立姿态更新目标点。 |
| Node | 选择要计算坐标的关节或节点。仅选择不会产生运动,并会清除上一次计算结果。 |
| Compute position | 根据当前关节值计算选定节点的 X、Y、Z,以毫米显示。这是一次性计算:改变姿态后须再次点击。这些坐标不是外部相机的测量值。 |
| Inv. kinem.(逆向运动学) | 从单独的关节角切换为目标点控制,场景中出现目标标记。 |
| Apply XYZ to | 选择求解器应移动到指定坐标的连杆。先选连杆,再修改 X、Y 或 Z。 |
| Target position: X, Y, Z | 小幅调整一个滑块,标签单位为毫米。计算自动开始,无单独的应用按钮。找到解后更新模型关节,并向连接的电机发送指令。 |
| Solving… | 表示正在计算,不是按钮。等待结果后再操作。 |
| No solution found | 求解器未找到该目标的解。目标标记不证明机器人已到达。将目标移近上一个可达位置,再作小幅调整。 |
用虚拟机器人练习
- 连接 Virtual,打开 Forw. kinem.。改变一个关节,对应模型部件应转动。
- 选择节点并点击 Compute position。记下 X、Y、Z;稍微改变关节并重新计算,查看新坐标。
- 启用 Debounce 后拖动滑块。模型立即响应,指令发送则等待操作暂停。
- 点击 Go home,模型应回到中立姿态。
- 打开 Inv. kinem.,选择目标连杆并小幅改变 X。检查计算结果和模型运动,然后再次点击 Go home。
如果显示连接提示而非面板,请检查连接。逆解失败时,从中立姿态开始并减小位移。使用实体机器人前,再次检查模型和机械臂周围的空闲空间。
面板特写
夹爪按钮与橙色标记
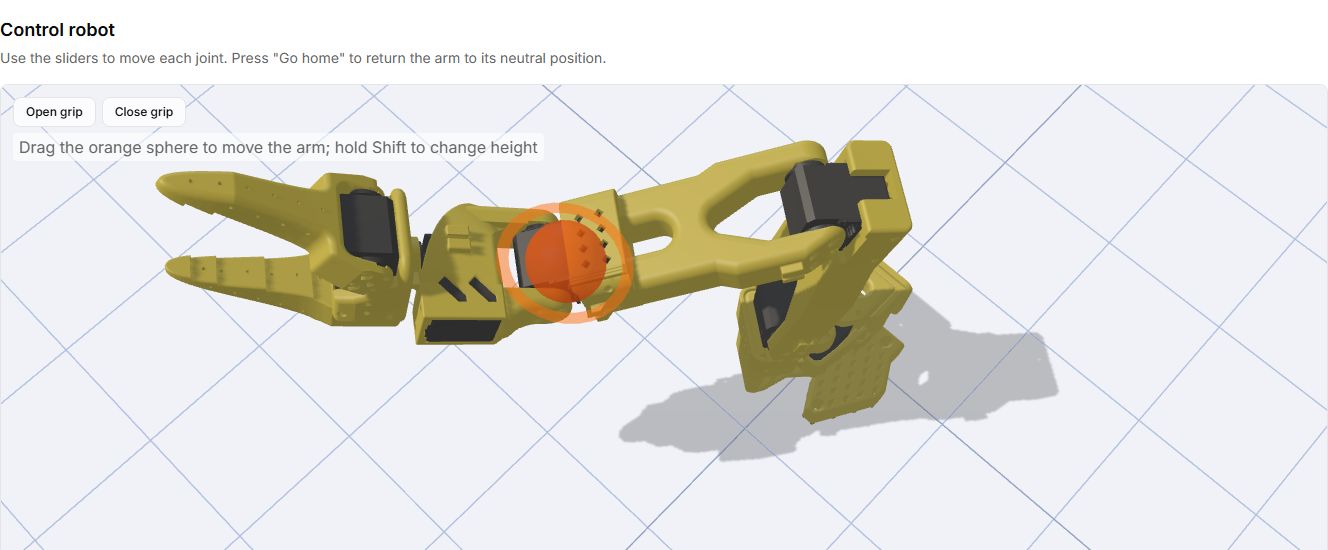
虚拟连接的正向运动学视图在场景上方提供 Open gripper 和 Close gripper。按住按钮移动夹爪;松开或将指针移出按钮会结束该动作。拖动橙色标记设置虚拟机械臂目标;按住 Shift 拖动可改变高度。逆向运动学使用 X、Y、Z 面板,并隐藏这些按钮。