关节范围校准 · Calibrate robot
记录每个关节实际可用的范围。
准备
检查 ID 和初始偏移。保存需要登录及选定机器人配置。清空工作区,不超出当前装配的机械边界。
记录范围
- 连接后打开 Calibrate robot。
- 逐一轻缓移动关节,不能强行克服阻力或限位。
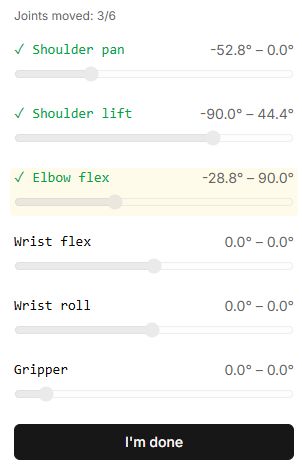
- 观察最小值、最大值及 Joints moved。零范围表示尚未记录该关节运动。
- 所有必要范围记录后点击 I’m done。
- 确认保存结果。失败时检查登录和配置;点击按钮不等于保存成功。
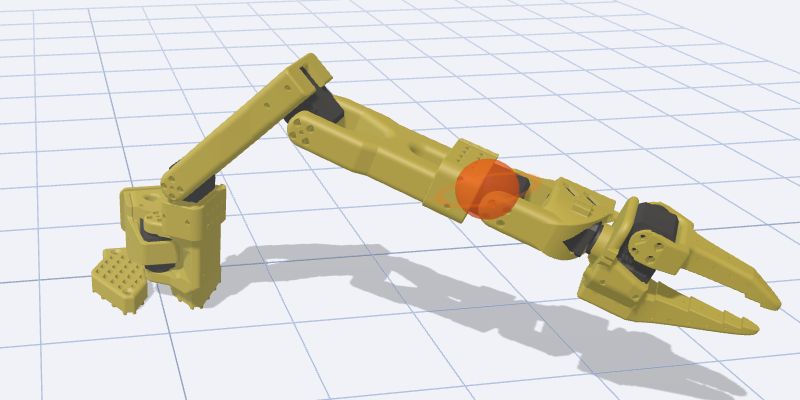
完成后
逐个做小幅测试,范围应符合实际机械及方向。TCP 与基座校准解决其他问题,不能替代关节范围。
按钮、字段与操作结果
控件名称保留 Lab 英文界面的实际文字,说明使用中文。
| 控件 | 用法与结果 |
|---|---|
| Connect robot | 打开连接。开始记录范围时关闭保持转矩;请事先托住机械臂以防下落。 |
| 关节指示器与 min–max | 显示读取的位置和累计边界。不可拖动。请在允许范围内缓慢手动移动实体关节。 |
| Joints moved | 统计检测到明显变化的关节。绿色勾选不证明已走遍安全范围;黄色标记表示最近运动的关节。 |
| I'm done | 结束采集并将范围保存到选定配置档。按钮不要求计数达到 6/6。测得幅度太小时,程序可能采用配置边界而非测量值;完成前检查每个关节。 |
| Saving… | 正在保存,暂时不能再次点击。 |
| Calibration saved successfully / 保存错误 | 检查最终消息。失败时登录、选择机器人配置档并重试。采集结束不代表保存成功。 |
| Done | 返回目录。需要重新记录时再次打开工具。 |