Bereiche kalibrieren · Calibrate robot
Verfügbaren Bewegungsbereich jedes Gelenks erfassen.
Vorbereitung
IDs und Startoffsets prüfen. Speichern benötigt Anmeldung und ausgewähltes Profil. Raum freihalten und mechanische Grenzen respektieren.
Erfassen
- Nach Verbindung Calibrate robot öffnen.
- Jedes Gelenk einzeln vorsichtig bewegen; Widerstand und Anschläge nicht überwinden.
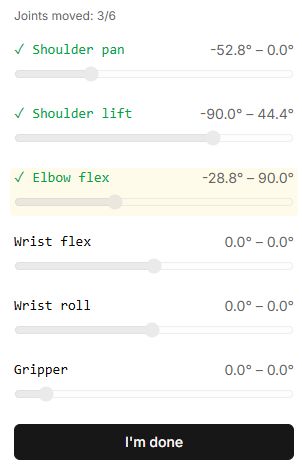
- Minimum, Maximum und Joints moved beobachten. Nullbereich bedeutet noch nicht erfasst.
- Nach allen erforderlichen Bereichen I’m done wählen.
- Bestätigung prüfen. Bei Fehler Konto und Profil kontrollieren; ein Klick garantiert kein Speichern.
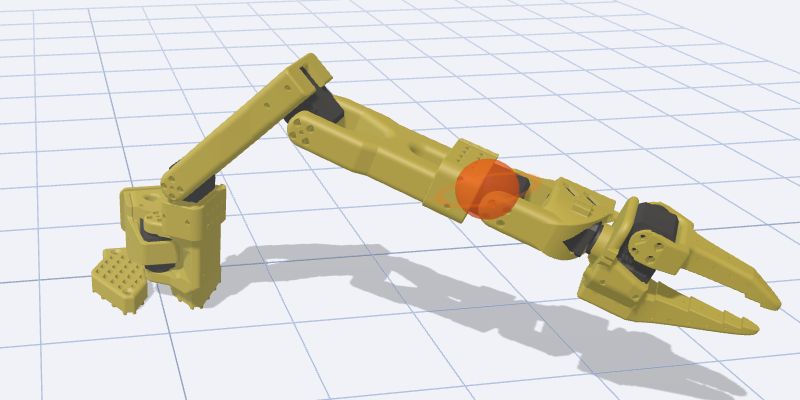
Danach
Jedes Gelenk geringfügig bewegen. Bereiche müssen Mechanik und Richtung entsprechen. TCP und Basis lösen andere Probleme.
Schaltflächen, Felder und Ergebnisse
Die Bezeichnungen der Bedienelemente entsprechen der englischen Lab-Oberfläche; die Erläuterungen sind auf Deutsch.
| Bedienelement | Bedienung und Ergebnis |
|---|---|
| Connect robot | Öffnet die Verbindung. Beim Aufzeichnen der Bereiche wird das Haltemoment deaktiviert: stütze den Arm vorher gegen Herabfallen. |
| Gelenkanzeigen und min–max | Zeigen gelesene Position und bisherige Grenzen. Nicht ziehbar. Bewege physische Gelenke langsam von Hand innerhalb der zulässigen Grenzen. |
| Joints moved | Zählt Gelenke mit erkennbarer Änderung. Ein grünes Häkchen beweist nicht den gesamten sicheren Bewegungsbereich. Gelb markiert ein kürzlich bewegtes Gelenk. |
| I'm done | Beendet Messwerterfassung und speichert Bereiche im gewählten Profil. Die Taste verlangt nicht 6/6. Bei zu kleiner gemessener Spanne kann das Programm konfigurierte statt gemessene Grenzen verwenden; prüfe jedes Gelenk vor Abschluss. |
| Saving… | Zeigt Speichern an; erneutes Drücken ist vorübergehend gesperrt. |
| Calibration saved successfully / Speicherfehler | Prüfe die Abschlussmeldung. Melde dich bei Fehlern an, wähle ein Roboterprofil und wiederhole den Vorgang. Abgeschlossene Erfassung bedeutet nicht erfolgreich gespeichertes Profil. |
| Done | Kehrt zum Katalog zurück. Öffne das Werkzeug für eine neue Erfassung erneut. |