Policies
Demonstrationen aufnehmen, Episoden exportieren und passende Policies ausführen.
Aufnehmen
- Roboter und Kamera verbinden, Policies → Record öffnen.
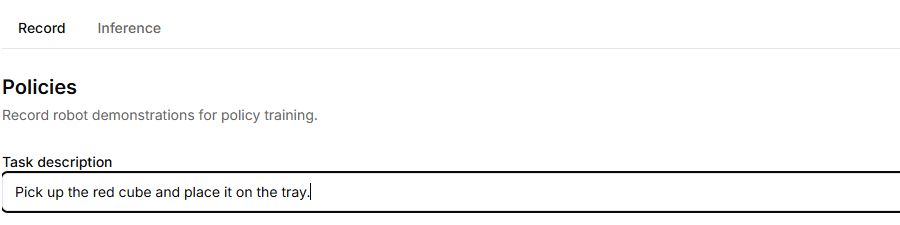
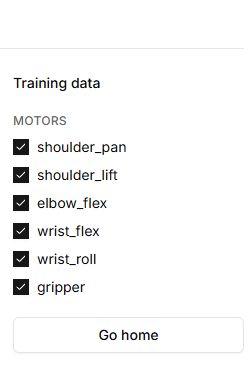
- Task description und Kamera/Motoren unter Training data auswählen.
- Start recording, Aufgabe demonstrieren, Stop recording.
- Erfolg markieren und Episodes prüfen.
- Robonine v1.0 oder LeRobot v3.0 passend zum Training exportieren. Dateien vor Sitzungsende sichern.
Ausführen
- Inference öffnen.
- Kamera verbinden und mit Upload policy ein kompatibles Paket mit schema.json und weights.safetensors laden.
- Modell, Kamera und Gelenke mit Trainingsbedingungen vergleichen.
- Start inference nur im vorbereiteten Bereich; Konsole beobachten und mit Stop inference beenden.
Grenzen
Demonstrationsdaten sind noch keine trainierte Policy. Erfolgreiches Laden beweist weder Qualität noch Sicherheit. Das simulierte Training in Modul 9 ist eine andere Funktion und trainiert keine kompatible Policy.
Schaltflächen, Felder und Ergebnisse
Die Bezeichnungen der Bedienelemente entsprechen der englischen Lab-Oberfläche; die Erläuterungen sind auf Deutsch.
| Bedienelement | Bedienung und Ergebnis |
|---|---|
| Connect robot | Öffnet die Verbindung. Danach sind Record und Inference verfügbar. |
| Record; Task description | Öffne Aufnahme und beschreibe die Episode. Ohne Beschreibung oder ausgewählte Kamera bleibt Start recording gesperrt. |
| Training data: Motors / Sensors | Wähle enthaltene Daten über die Kästchen. Prüfe Gelenke und Sensoren vor Aufnahme; sie bestimmen die Trainingsdaten. |
| Go home | Bewegt zur neutralen Pose. Löscht keine Aufnahme. |
| Start recording | Startet eine Demonstration. Beobachte Zeit, frames und Kamerabild während der Aufgabe. |
| Stop recording | Beendet die Episode und fragt nach Erfolg. Warte auf das abgeschlossene Speichern. |
| Yes, it worked / No, it failed | Markiert das Ergebnis dieser Demonstration. Prüfe danach Episode, Modell und Bildzahl in Episodes. |
| Download; Robonine v1.0 / LeRobot v3.0 | Öffne das Downloadmenü der Episode und wähle das Format. Sichere die Datei vor Sitzungsende; Success bedeutet kein bereits trainiertes Modell. |
| Download all episodes | Erscheint bei mehreren Episoden und exportiert sie im gewählten Format. |
| Delete neben einer Episode | Löscht die gewählte Episode unmittelbar. Lade benötigte Aufnahmen vorher herunter. |
| Motor disconnected; Dismiss | Die Aufnahme endete wegen fehlender Antworten genannter Gelenke. Dismiss schließt die Meldung und kehrt zur Vorbereitung zurück; behebe zuerst das Verbindungsproblem. |
| Inference; Upload policy | Lade eine .policy mit schema.json und weights.safetensors. Der Name erscheint im Panel. Schema- oder Gewichtsfehler bedeuten unvollständiges Laden. |
| Motors / Sensors in Inference | Zeigen die geladene Policy. Die Kästchen sind gesperrt: sie beschreiben das Schema, statt Eingänge des trainierten Modells zu ändern. |
| Start inference | Startet bei verfügbaren Pflichtdaten und Kamera die geladene Policy. Beobachte Bewegung und Konsole; prüfe Robotermodell und Policy vorher auf Übereinstimmung. |
| Stop inference | Beendet die Policy. Während der Ausführung kann keine andere geladen werden. |
| console | Zeigt Meldungen und Fehler mit Zeit. Eine leere wartende Konsole beweist keinen erfolgreichen Start. |