Políticas · Policies
Graba demostraciones, exporta episodios y ejecuta una política compatible.
Grabar
- Conecta robot y cámara; abre Policies → Record.
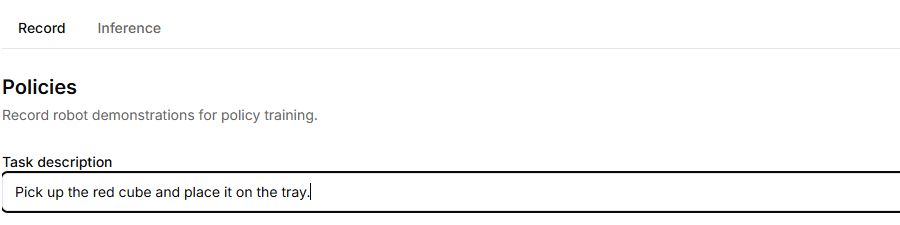
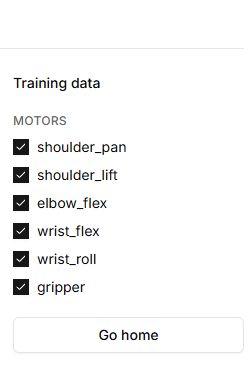
- Introduce Task description y selecciona cámara y motores en Training data.
- Pulsa Start recording, realiza la demostración y termina con Stop recording.
- Indica si tuvo éxito y comprueba Episodes.
- Exporta Robonine v1.0 o LeRobot v3.0 según tu proceso de entrenamiento. Guarda los archivos antes de cerrar la sesión.
Ejecutar una política
- Abre Inference.
- Conecta cámara y carga con Upload policy un paquete compatible que contenga schema.json y weights.safetensors.
- Comprueba correspondencia de modelo, cámara y articulaciones con el entrenamiento.
- Usa Start inference solo con zona preparada; observa la consola y termina con Stop inference.
Límites
Un conjunto de demostraciones no es aún una política entrenada. Cargar un archivo no demuestra calidad ni seguridad del movimiento. La simulación de entrenamiento del módulo 9 es otra función y no entrena una política compatible.
Botones, campos y resultados
Los nombres de controles corresponden a la interfaz en inglés de Lab; las explicaciones están en español.
| Control | Cómo usarlo y qué ocurre |
|---|---|
| Connect robot | Abre la conexión. Después aparecen las pestañas Record e Inference. |
| Record; Task description | Abre la grabación y escribe la tarea del episodio. Sin descripción o sin cámara seleccionada, Start recording queda bloqueado. |
| Training data: Motors / Sensors | Marca los datos que se incluirán en la demostración. Revisa articulaciones y sensores antes de grabar; determinan los datos de entrenamiento. |
| Go home | Mueve el robot a su postura neutra. Mueve el brazo; no borra la grabación. |
| Start recording | Inicia una demostración. Observa el tiempo, el número de frames y la cámara mientras realizas la tarea con el robot. |
| Stop recording | Termina el episodio y pregunta si tuvo éxito. Espera a que termine de guardarse. |
| Yes, it worked / No, it failed | Etiqueta el resultado de esa demostración. Después revisa el episodio en Episodes, su modelo y número de fotogramas. |
| Download; Robonine v1.0 / LeRobot v3.0 | Abre el menú de descarga del episodio y elige un formato. Guarda el archivo antes de terminar la sesión; Success no significa que ya haya un modelo entrenado. |
| Download all episodes | Aparece cuando hay varios episodios y los exporta en el formato seleccionado. |
| Delete junto al episodio | Elimina el episodio seleccionado. Descarga antes cualquier grabación necesaria; la interfaz actual elimina inmediatamente al pulsar. |
| Motor disconnected; Dismiss | La grabación se detuvo porque las articulaciones indicadas dejaron de responder. Dismiss cierra el mensaje y vuelve a la preparación; resuelve primero la conexión. |
| Inference; Upload policy | Carga un archivo .policy con schema.json y weights.safetensors. Su nombre aparece en el panel. Un error de esquema o pesos significa que la carga no terminó. |
| Motors / Sensors en Inference | Muestra la composición de la política cargada. Las casillas están bloqueadas: describen el esquema, no permiten modificar las entradas del modelo entrenado. |
| Start inference | Ejecuta la política cargada si están disponibles los datos y la cámara necesarios. Observa el movimiento y la consola; comprueba antes la compatibilidad entre robot y política. |
| Stop inference | Detiene la ejecución de la política. No se puede cargar otra mientras se ejecuta la actual. |
| console | Muestra mensajes y errores de ejecución con su hora. Una consola vacía en espera no demuestra que la ejecución haya empezado correctamente. |