Calibrar motores · Calibrate motors
Guarda desplazamientos después de colocar la pose mecánica de referencia.
Antes de guardar
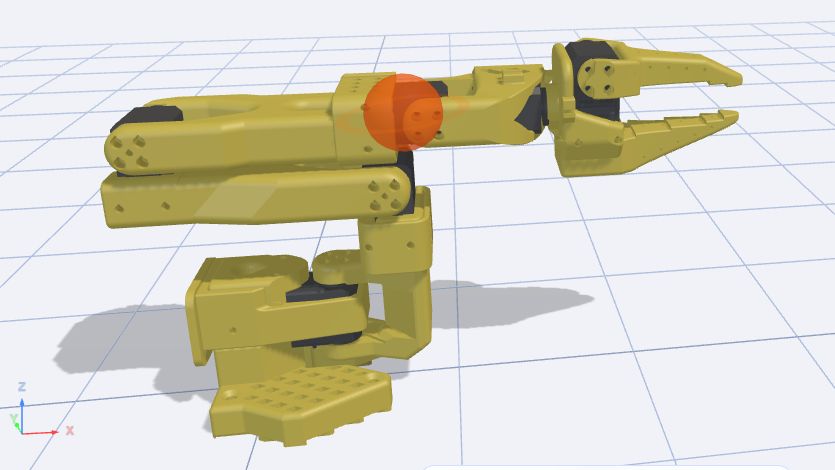
Comprueba modelo y los seis ID. Prepara la pose según la guía de tu robot. Una pose cualquiera de la captura no es un patrón mecánico. Sujeta el brazo cuando se desactive la retención.
Procedimiento
- Conecta y abre Calibrate motors.
- Coloca las articulaciones en la posición requerida sin forzar topes.
- Comprueba articulaciones y modelo, luego Save.
- Espera Motor offsets saved successfully y termina con Done.
- Calibra los recorridos y realiza un movimiento pequeño de comprobación.
Qué se guarda
Se guardan desplazamientos de motores, no ID ni recorridos permitidos. Si guardaste en una pose incorrecta, corrige la posición inicial y recalibra antes de ejecutar trayectorias.
Botones, campos y resultados
Los nombres de controles corresponden a la interfaz en inglés de Lab; las explicaciones están en español.
| Control | Cómo usarlo y qué ocurre |
|---|---|
| Connect robot | Abre la conexión. Comprueba que el modelo coincide con el brazo montado y revisa la postura inicial según la guía de montaje. |
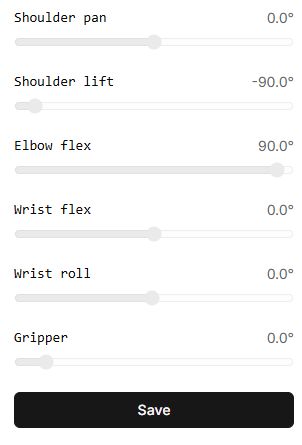
| Indicadores de articulaciones | Muestran posiciones leídas en grados o milímetros. Estos deslizadores están desactivados: no puedes arrastrarlos para establecer la postura de referencia. Coloca el brazo físico manualmente según las instrucciones de montaje. |
| Save | Inicia la escritura de los desplazamientos neutros. Si el modelo tiene una pinza prismática, puede moverla primero al valor neutro. Después desactiva el par de sujeción y escribe los desplazamientos. Sostén el brazo. El botón queda bloqueado durante la operación. |
| Motor offsets saved successfully | Mensaje final del procedimiento. En la versión actual, un error al guardar la copia de calibración en el perfil puede no mostrarse por separado; este mensaje no garantiza que exista una copia en el servidor. |
| Done | Vuelve al catálogo. A continuación, calibra los intervalos y comprueba un movimiento pequeño de cada articulación. |
Calibrar con Virtual solo comprueba la interfaz. No mide los desplazamientos mecánicos de tu brazo. Después de calibrar el hardware, comprueba la postura y el resultado de volver a conectarlo.