モーター校正 · Calibrate motors
正しい機械基準姿勢からオフセットを保存します。
事前確認
モデルと 6 個の ID を確認します。画像の任意の姿勢ではなく、自分のモデルの組み立て基準を使います。保持を解除する場合はアームを支えます。
手順
- 接続して Calibrate motors を開きます。
- 機械的な端を無理に押さず、関節を基準姿勢にします。
- 全関節とモデルを確認して Save。
- Motor offsets saved successfully を待ち、Done で終了します。
- 関節範囲を校正し、小さく動かして確認します。
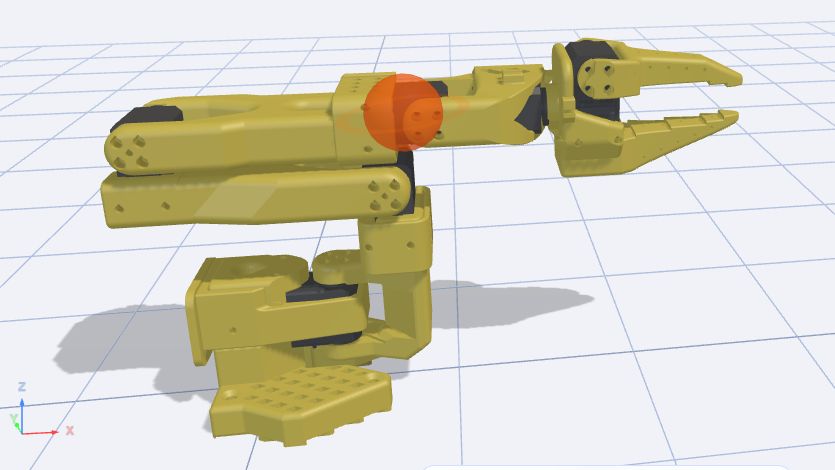
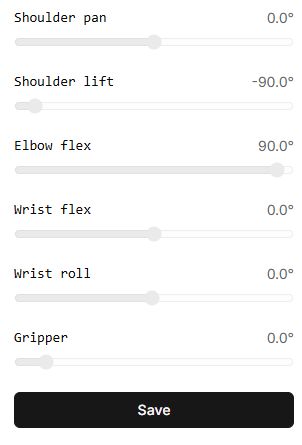
保存対象
保存するのはオフセットで、ID や許容範囲ではありません。姿勢が間違っていた場合は修正して再校正してから軌跡を実行します。
ボタン・入力欄と操作結果
操作項目名は Lab の英語画面にある表記を残し、説明を日本語で記載しています。
| 操作項目 | 使い方と結果 |
|---|---|
| Connect robot | 接続を開き、組み立てたアームとモデル・初期姿勢が一致するか組立説明で確認します。 |
| 関節表示 | 度またはミリメートルの読取位置です。スライダーは無効で、ドラッグして基準姿勢を設定できません。実機を組立説明に従って手で配置します。 |
| Save | 中立オフセットを書き込みます。直動グリッパーでは先に中立値へ動く場合があります。その後保持トルクを切りオフセットを書きます。アームを支えてください。実行中はボタン無効です。 |
| Motor offsets saved successfully | 処理終了の表示です。現バージョンではプロファイルへのコピー保存失敗が別表示されない場合があり、サーバー保存を保証しません。 |
| Done | カタログへ戻ります。その後、範囲を校正し各関節の小さい動きを確認します。 |
Virtualでの校正は画面確認のみで、実機の機械的オフセットを測定しません。実機校正後は姿勢と再接続後の結果を確認します。