二腕操作 · Teleoperate
リーダーアームの動きをフォロワーへ伝えます。
準備
Follower と Leader を別々に接続します。両方のモデル、ID、校正、作業域を確認します。実機では設定不足やモデル不一致の警告を解決してから始めてください。
手順
- Teleoperate を開き Follower arm を接続します。
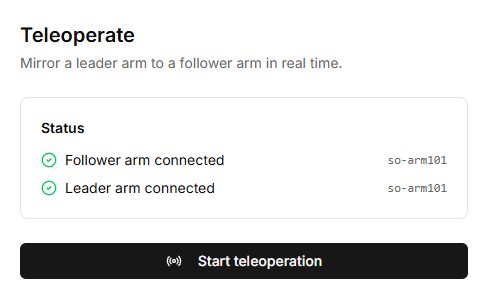
- Leader arm を接続し Status で両モデルを確認します。
- 必要なら観察用カメラを追加します。
- Start teleoperation を選び、作業域の準備を確認します。
- リーダーをゆっくり小さく動かし、フォロワーを見ます。
- 接続変更や終了前に Stop。
想定外の動き
停止し、役割、モデル、ID、方向、範囲を調べます。レッスン内のマウス操作と二腕の動作追従は別の操作方式です。
ボタン・入力欄と操作結果
操作項目名は Lab の英語画面にある表記を残し、説明を日本語で記載しています。
| 操作項目 | 使い方と結果 |
|---|---|
| Connect follower arm | 移動指令を受ける従動アームを先に接続し、モデルを確認します。 |
| Connect leader arm | 位置を供給する主動アームを次に別接続します。2つのStatusで両方を確認します。 |
| Statusとモデル名 | 役割とモデルを確認します。モデル不一致警告は関節対応が誤る可能性を示します。実機前に不足する設定を整えます。 |
| Camera (optional) | 接続済みカメラを選び、再クリックで解除します。LocalとRemoteはカメラの出所で、アーム間通信方式ではありません。 |
| Start teleoperation | 空間確認後、主動側の位置を読み従動側へ送ります。小さな動きで関節の対応を確認します。 |
| Hide camera / Show camera | カメラ表示を切り替えます。動作転送は継続します。 |
| Stop | 追従を止め準備画面へ戻ります。接続は維持され、電源や保持トルクを切る意味ではありません。 |
片方の接続が失われると追従は停止します。再開前に両方を復旧し、役割・モデル・空間を再確認します。