Teleoperação · Teleoperate
Controle o braço seguidor com um braço líder.
Preparar
São necessários Follower e Leader separados. Confira modelos, IDs, calibração e espaço de ambos. Resolva avisos de configuração ou modelos diferentes antes do hardware.
Procedimento
- Abra Teleoperate e conecte Follower arm.
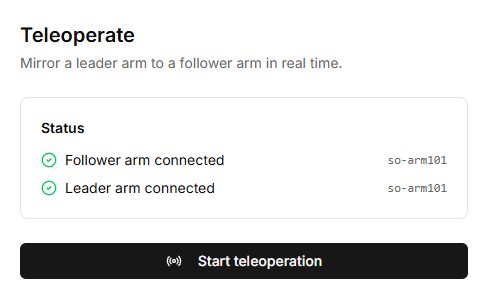
- Conecte Leader arm e confira modelos em Status.
- Adicione câmera se necessário.
- Start teleoperation e confirme área preparada.
- Mova o líder devagar, começando pequeno e observando o seguidor.
- Stop antes de alterar conexões ou terminar.
Movimento inesperado
Pare e confira papéis, modelos, IDs, direções e faixas. Mouse na cena de lição e espelhamento de dois braços são modos diferentes.
Botões, campos e resultados
Os nomes dos controles correspondem à interface em inglês do Lab; as explicações estão em português.
| Controle | Como usar e o que acontece |
|---|---|
| Connect follower arm | Conecte primeiro o braço seguidor, que recebe comandos. Confira seu modelo no diálogo. |
| Connect leader arm | Conecte depois o líder, fonte das posições. É uma conexão separada; as duas indicações Status devem confirmar ambos. |
| Status e modelos | Confira papéis e modelos. Um aviso de modelos distintos indica possível correspondência incorreta das juntas. Complete configurações ausentes antes do uso físico. |
| Camera (optional) | Escolha uma câmera já conectada. Clique novamente para desmarcar. Local e Remote indicam a origem da câmera, não a comunicação entre braços. |
| Start teleoperation | Após confirmar espaço livre, lê o líder e transmite ao seguidor. Comece com movimento pequeno e confira a correspondência. |
| Hide camera / Show camera | Oculta ou mostra a imagem. A transmissão de movimentos continua. |
| Stop | Para o espelhamento e volta à preparação. Mantém conexões abertas; não desliga alimentação nem torque de sustentação. |
O espelhamento para se uma conexão cair. Antes de reiniciar, restaure ambas e confira papéis, modelos e espaço novamente.