Sensor de força · Force sensor
Observe um sensor compatível e investigue leituras ausentes.
Procedimento
- Conecte e alimente conforme o controlador.
- Conecte o robô e abra Force sensor.
- Confira detecção e variação com carga pequena e segura.
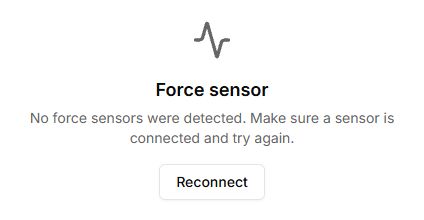
- Se não detectar, confira fios e fonte e use Reconnect.
Interpretar
Confira unidades e calibração. Sinal bruto não é força em newtons sem conversão definida. A tela não é proteção independente contra colisão.
Botões, campos e resultados
Os nomes dos controles correspondem à interface em inglês do Lab; as explicações estão em português.
| Controle | Como usar e o que acontece |
|---|---|
| Connect robot | Abre a conexão ao controlador. A busca de sensores começa automaticamente após conectar. |
| Scanning for sensors… | Aguarde o fim da busca. É atividade, não uma leitura de força. |
| Reconnect | Repete a busca pela conexão atual. Não abre a seleção de outra porta USB. Para trocar a conexão, use o menu geral do Lab. |
| Device ID=… | Uma ficha por dispositivo detectado. Relacione IDs aos sensores quando houver vários. |
| Escala e valor N | Exibe newtons. Esta versão multiplica a leitura por 0,001. Confira a conversão do seu sensor. A cor representa uma fração da escala da interface, não a carga segura da mecânica. |
| No force sensors were detected | Nenhum sensor encontrado; não significa força zero. Confira alimentação e conexão e procure novamente. |
Não há controles de tara, fator de conversão ou exportação de medições. Configure e verifique o sensor conforme sua documentação de hardware.