Laboratório ROS2
Execute Python/C++ no navegador com estados e comandos de juntas.
Primeira execução
- Conecte Virtual e abra ROS2 lab.
- Selecione wave_node.py em Files e examine código e bibliotecas.
- Run; espere baixar ambiente Python e pacotes na primeira vez.
- Leia console e abra 3D view.
- Stop; se não funcionar, Force stop.
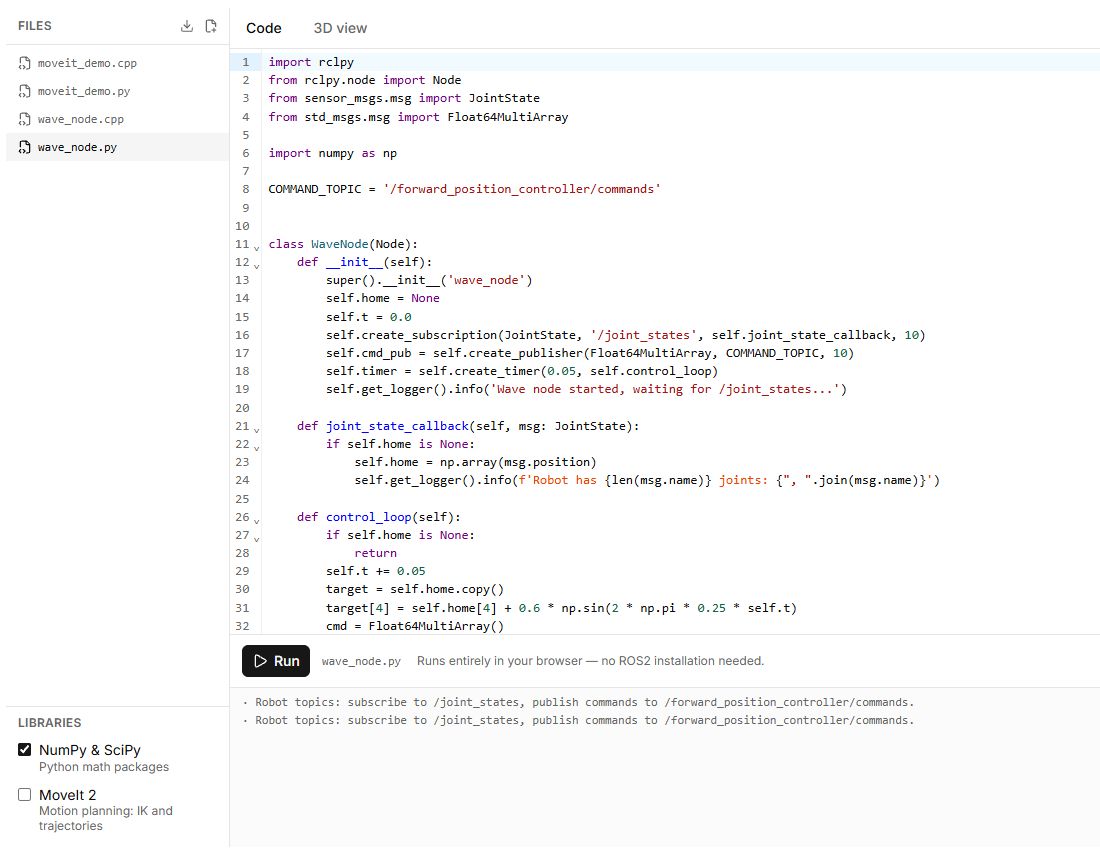
Arquivos e mensagens
New file cria .py ou .cpp. Download all files (ZIP) salva arquivos de trabalho. /joint_states transmite estados; /forward_position_controller/commands recebe comandos. Juntas rotativas usam radianos no código, mesmo quando a interface mostra graus.
Compatibilidade
Ambiente didático de navegador com APIs suportadas e tópicos simulados; não instala ROS2 completo nem garante pacotes, drivers ou comandos de sistema arbitrários. Python roda no navegador; C++ usa análise e execução suportadas. Comece nos exemplos internos.
Erro
Confira robô, arquivo, dependências e console. Falha de download do ambiente não é erro do programa. Com conexão física, podem ser enviados comandos reais; teste virtualmente primeiro.
Botões, campos e resultados
Os nomes dos controles correspondem à interface em inglês do Lab; as explicações estão em português.
| Controle | Como usar e o que acontece |
|---|---|
| Files | Seleciona arquivo aberto. Comece com wave_node.py e leia o código antes de executar. |
| New file | Cria .py ou .cpp. Aceita caminhos como drivers/motor.py; nome repetido ou outra extensão gera erro. |
| Excluir arquivo | Pede confirmação. Não permite excluir o último. Guarde projetos necessários com Download all files (ZIP) antes. |
| Download all files (ZIP) | Baixa fontes em arquivo compactado. Não instala ROS2 no computador. |
| Libraries | Seleciona pacotes. Ative dependências antes de executar; o primeiro carregamento pode demorar. |
| Run | Executa com robô virtual ou físico conectado. Prepara ambiente e pacotes na primeira vez; aguarde Runtime ready ou leia o erro. |
| Stop | Solicita término normal do programa. |
| Force stop | Força o término se a parada normal não concluir. Para o ambiente, sem garantir corte da alimentação física. |
| Console | Mostra saída do nó, estado e erros. Corrija o erro antes de repetir. |
| 3D view | Abre a cena para observar. Não transforma conexão física em virtual. |
Primeiro teste: selecione Virtual, abra wave_node.py, clique em Run, aguarde mensagens e movimento em 3D view, depois Stop. Altere comandos gradualmente; ângulos em joint_states e comandos do controlador usam radianos.