Controle do robô · Control robot
Explore cinemática direta/inversa e coordenadas de nós.
Começar
- Conecte um robô, primeiro Virtual.
- Abra Control robot e confira conexão antes de confirmar aviso de movimento.
- Em Forw. kinem. altere pouco um controle e observe a junta.
- Escolha Node e Compute position para coordenadas em milímetros.
- Go home volta ao neutro; com hardware é comando de movimento.
Cinemática inversa
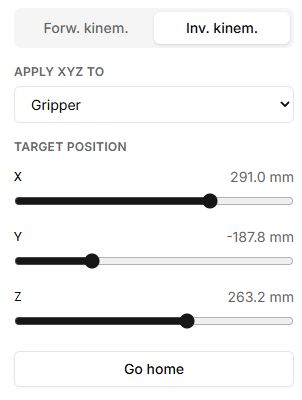
Abra Inv. kinem., escolha nó em Apply XYZ to e mude X, Y, Z. O solver procura juntas para o alvo. Falha significa alvo não atingido; reduza a alteração ou volte a uma pose alcançável.
Cena
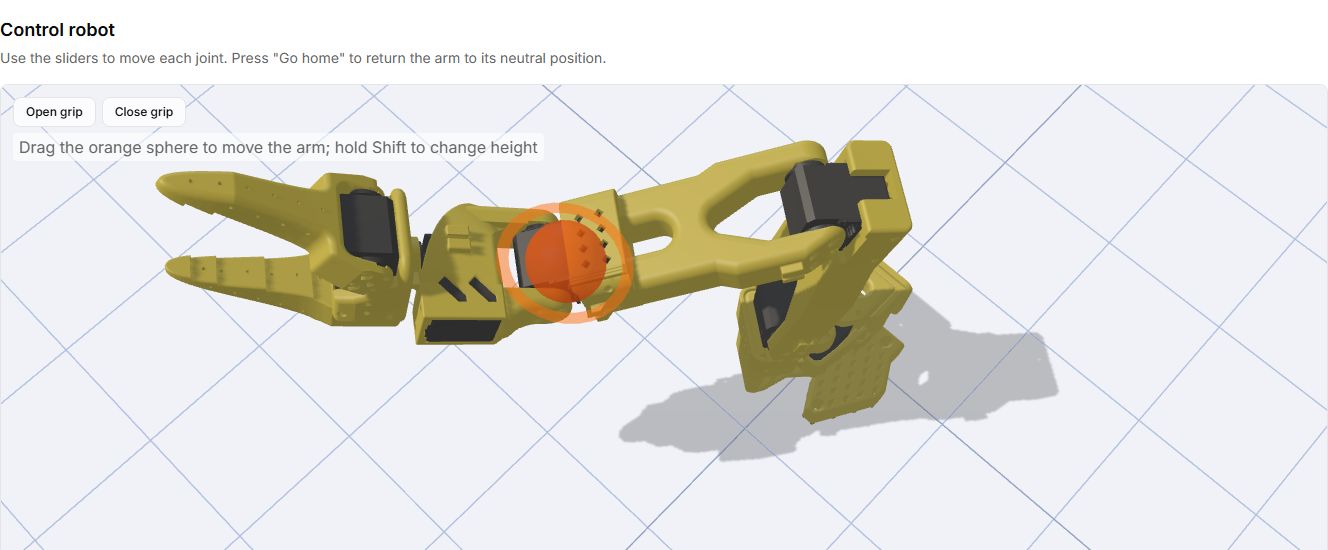
Arrastar gira a vista; arrastar com botão direito/central desloca; roda amplia. Alvo laranja e dicas aparecem no modo compatível. Mover câmera não comanda uma junta.
Botões, campos e resultados
Os nomes dos controles correspondem à interface em inglês do Lab; as explicações estão em português.
O painel aparece após conectar. Comece com Virtual para experimentar o modelo sem hardware físico.
| Controle | Como usar e o que acontece |
|---|---|
| Connect robot | Abre a conexão. Escolha modelo e método. Após conectar, a cena e o painel substituem as instruções iniciais. |
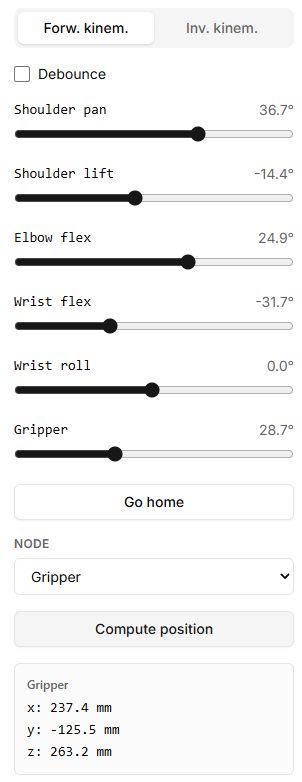
| Forw. kinem. — cinemática direta | Abre o controle individual das juntas. Cada controle deslizante altera a junta do modelo e envia um comando ao robô conectado. Ângulos são exibidos em graus; deslocamentos prismáticos, em milímetros. |
| Debounce | Quando ativado, o comando de cada motor é enviado 200 ms após a última alteração do seu controle. Uma nova alteração reinicia o intervalo. O modelo responde imediatamente. A opção se aplica aos controles da cinemática direta. |
| Go home | Define os valores neutros das juntas conforme a configuração do modelo. É um comando de movimento, não de parada. Na cinemática inversa, também atualiza o alvo para a pose neutra. |
| Node | Seleciona a junta ou nó de cálculo cujas coordenadas serão obtidas. A seleção não move nada e limpa o resultado anterior. |
| Compute position | Calcula X, Y e Z do nó a partir dos valores atuais das juntas e mostra milímetros. É um cálculo pontual: clique novamente após mudar a pose. Não são medições de uma câmera externa. |
| Inv. kinem. — cinemática inversa | Abre o controle do ponto-alvo em vez dos ângulos individuais. Aparece um marcador de destino na cena. |
| Apply XYZ to | Escolhe o elo que o solucionador deve levar às coordenadas. Escolha primeiro o elo e depois altere X, Y ou Z. |
| Target position: X, Y, Z | Altere um controle por uma pequena quantidade. Os valores estão em milímetros. O cálculo começa automaticamente, sem botão de aplicar separado. Se houver solução, atualiza as juntas do modelo e envia comandos aos motores conectados. |
| Solving… | Indicador de cálculo, não um botão. Aguarde o resultado antes da próxima ação. |
| No solution found | Não foi encontrada solução para o alvo. O marcador não confirma que o robô chegou lá. Aproxime-o da última posição alcançável e tente outra pequena alteração. |
Teste com um robô virtual
- Conecte Virtual e abra Forw. kinem. Altere uma junta: a parte correspondente do modelo deve girar.
- Selecione um nó e clique em Compute position. Anote X, Y e Z; altere uma junta ligeiramente e calcule novamente para ver as novas coordenadas.
- Ative Debounce e mova um controle. O modelo responde imediatamente; o envio espera uma pausa.
- Clique em Go home. O modelo deve assumir a pose neutra.
- Abra Inv. kinem., escolha o elo-alvo e altere X ligeiramente. Confira a solução e o movimento; depois clique novamente em Go home.
Se aparecer um pedido de conexão em vez do painel, confira a conexão. Se a cinemática inversa falhar, comece da pose neutra com deslocamento menor. Antes de usar hardware, confira novamente o modelo e o espaço livre ao redor do braço.
Painéis em detalhe
Botões da garra e marcador laranja
Com conexão virtual, a cinemática direta oferece Open gripper e Close gripper acima da cena. Mantenha o botão pressionado para mover a garra; soltar ou retirar o ponteiro do botão encerra essa ação. Arraste o marcador laranja para definir o alvo virtual; mantenha Shift para alterar a altura. A cinemática inversa usa o painel X, Y, Z e oculta esses botões.