Documentação STS32XX
STS32XX é um firmware personalizado para servos STS3215 compatíveis em braços de robô. Ele adiciona planejamento de movimento suave, controle de posição ajustável e suporte para compensação de gravidade calculada pelo host.
Veja a diferença
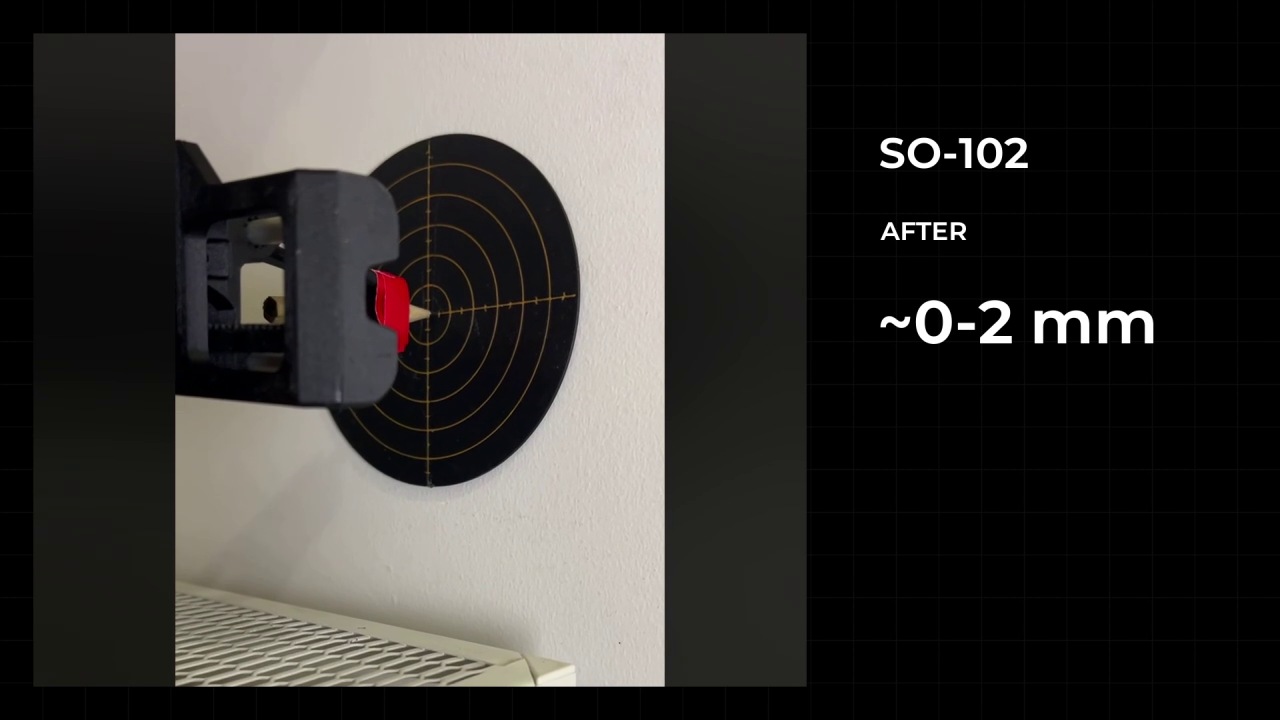
Antes: a configuração original. Depois: a configuração com STS32XX e controle sintonizado. Esta gravação compara o movimento SO-101 e SO-102; o resultado depende das configurações, calibração, carga e mecânica. Como interpretar estas demonstrações .
Como funciona
O computador envia um alvo e limites de movimento. Cada servo planeja seu movimento, mede sua posição e ajusta a saída do motor para seguir o plano.
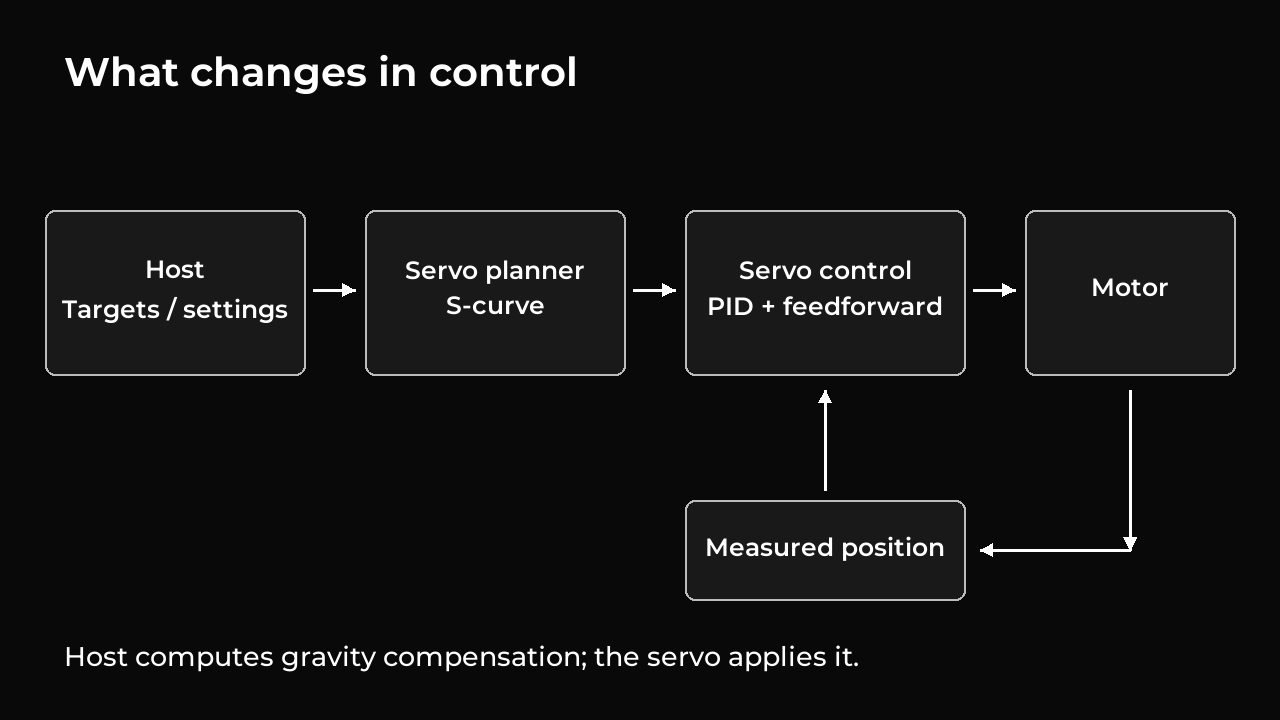
- O movimento em curva S torna a aceleração e a frenagem mais graduais.
- Controle PID ajustável ajusta como o servo corrige erros de posição e velocidade.
- Compensação de gravidade adiciona suporte calculado pelo computador para o braço e sua carga.
Controle de movimento explica trajetórias, PID e compensação. Medições e demonstrações explica a repetibilidade, a precisão e os limites dos testes registrados.
Configuração inicial
Siga as etapas em ordem. Para uma configuração existente, verifique primeiro a versão do firmware e a calibração; reflashing e recalibração nem sempre são necessários.
| Etapa | Resultado |
|---|---|
| 1. Antes de começar | IDs confirmados de hardware, energia, adaptador e motor |
| 2. Instalar as ferramentas | Ferramentas de trabalho e uma porta serial de resposta |
| 3. Fazer cópias de segurança e gravar o firmware | Backups salvos, uma imagem verificada e inicialização verificada do aplicativo |
| 4. Calibrar as articulações | Referência e limites verificados, com efeito nas gravações e modelos compreendidos |
| 5. Gravar e reproduzir as primeiras poses | Um caminho revisado, um movimento concluído e um estado motor final conhecido |
Operação do braço
- Arquivos do controlador e perfis dos motores: arquivos, configurações, unidades e caminhos relativos.
- Configurar a compensação de gravidade: conectar e validar um modelo e compreender seus limites.
- Teleoperação e reprodução de sessões: líder e seguidor em barramentos separados.
- Ajustar e validar o controle: comparar configurações e verificar o resultado.
- Visualizar a telemetria: logs, modelos e correspondência entre os ângulos físicos e a exibição.
Solução de problemas
Comece com o guia de sintomas . Recuperação e firmware de fábrica são procedimentos separados e não a primeira resposta para todos os problemas de conexão.
Referência técnica
Para seu próprio software, use a documentação detalhada do : modos e sessões , pacotes de protocolo e layouts de registro . Construir a partir da origem é uma tarefa separada do desenvolvedor.
Como ler os comandos
Execute todos os comandos da raiz do repositório. Selecione a guia macOS/Linux ou Windows PowerShell. Substitua espaços reservados explicitamente nomeados, como POSES.json e EVENTS.ndjson, por seus próprios caminhos de arquivo. Cada procedimento identifica se um comando lê dados, altera configurações ou inicia movimento.
Texto e comandos fornecem o procedimento completo. Diagramas e vídeos silenciosos apoiam as explicações. Estes guias descrevem as ferramentas STS32XX; os guias do navegador Robonine Lab descrevem um fluxo de trabalho diferente.
Início da documentação · Revisão de origem: a995f77 . Extension 9.0 .