STS32XX 文档
STS32XX 是用于机器人手臂中兼容 STS3215 伺服系统的定制固件。它增加了平滑的运动规划、可调位置控制以及对主机计算的重力补偿的支持。
直观了解效果
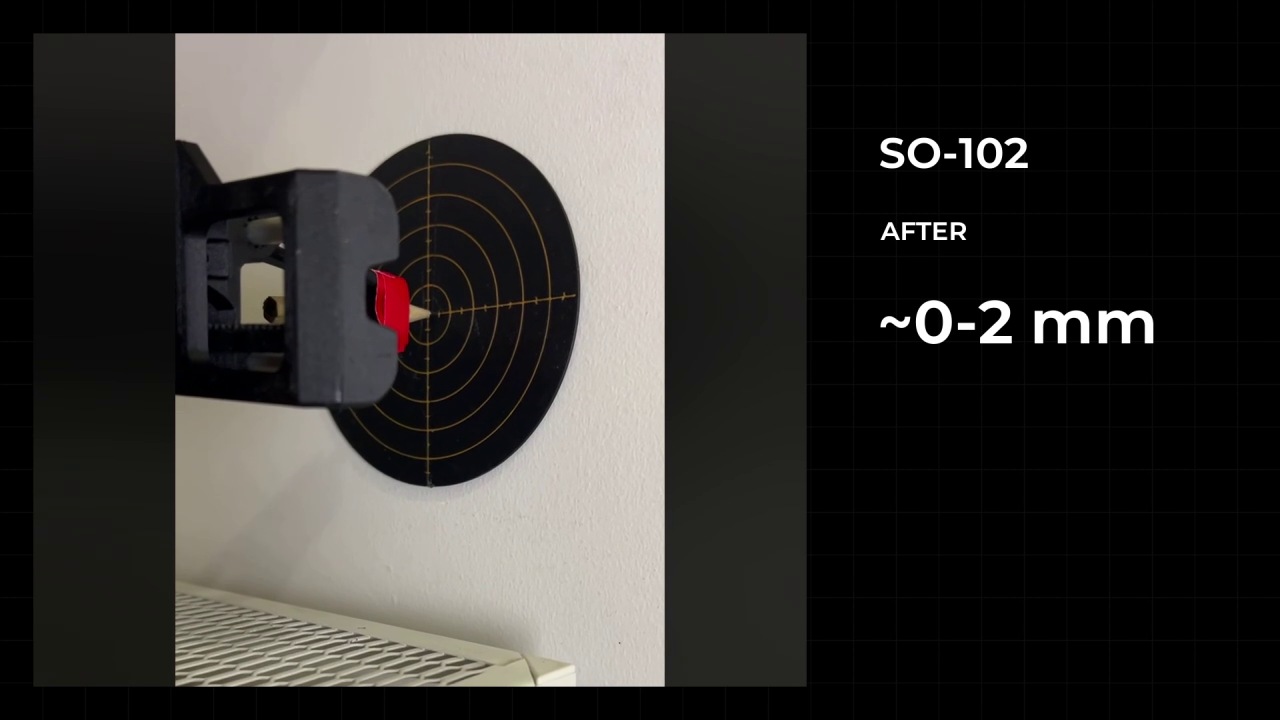
之前:原始配置。之后:使用 STS32XX 并完成控制参数整定的配置。此视频对比 SO-101 与 SO-102 的运动;效果取决于设置、校准、负载和机械结构。了解如何解读这些演示。
工作原理
计算机发送目标和运动限制。每个伺服系统都会规划其运动、测量其位置并调整电机输出以遵循该计划。
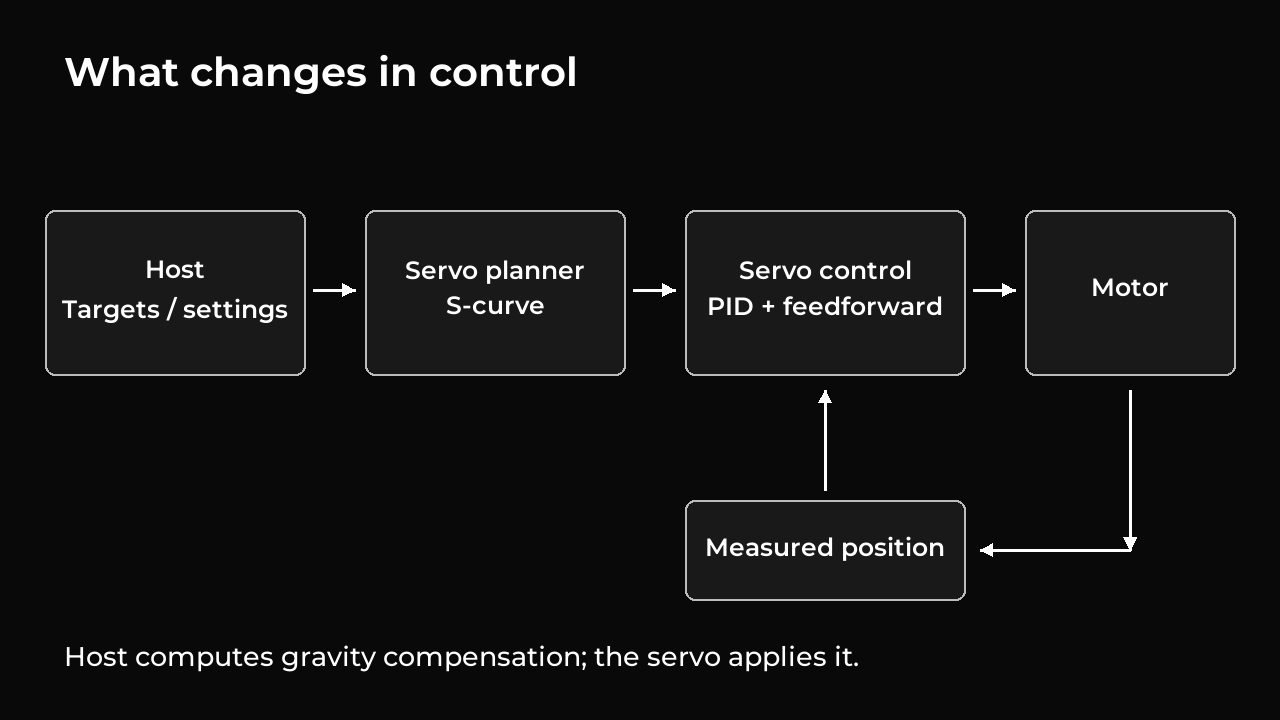
- S曲线运动使加速和制动更加平缓。
- 可调 PID 控制 调整伺服如何纠正位置和速度误差。
- 重力补偿 增加了计算机计算出的对手臂及其负载的支撑。
运动控制 解释轨迹、PID 和补偿。 测量和演示 解释了记录测试的可重复性、准确性和限制。
首次设置
按顺序执行各个阶段。对于现有设置,请先检查其固件版本和校准;重新刷写固件和重新校准并不总是必要的。
| 阶段 | 结果 |
|---|---|
| 1. 开始前的准备 | 已确认的硬件、电源、适配器和电机 ID |
| 2. 安装工具 | 工作工具及响应串口 |
| 3. 备份并刷写固件 | 保存的备份、检查的图像和验证的应用程序启动 |
| 4. 校准关节 | 经过验证的参考和限制,了解对录音和模型的影响 |
| 5. 记录并回放首组姿态 | 回顾的路径、完成的运动和已知的最终运动状态 |
机械臂操作
- 控制器文件与电机配置:文件、设置、单位与相对路径。
- 配置重力补偿:连接并验证模型,了解其适用范围。
- 遥操作与会话回放:主臂和从臂使用独立总线。
- 控制参数整定与验证:比较参数设置并检查结果。
- 查看遥测数据:日志、模型以及实际关节角度与显示的对应关系。
故障排查
从 症状指南 开始。 恢复与原厂固件 是单独的程序,不是对每个连接问题的第一个响应。
技术参考
对于您自己的软件,请使用 详细文档 : 模式和会话 、 协议数据包 和 寄存器布局 。 从源代码构建 是一项单独的开发人员任务。
命令使用说明
从存储库根运行所有命令。选择 macOS/Linux 或 Windows PowerShell 的选项卡。将显式命名的占位符(例如 POSES.json 和 EVENTS.ndjson)替换为您自己的文件路径。每个过程都会识别命令是否读取数据、更改设置或启动运动。
文本和命令提供了完整的过程。图表和无声视频支持这些解释。这些指南描述了 STS32XX 工具; Robonine Lab 浏览器指南描述了不同的工作流程。