工具目录
十五种工具与服务,每种都有独立使用说明。
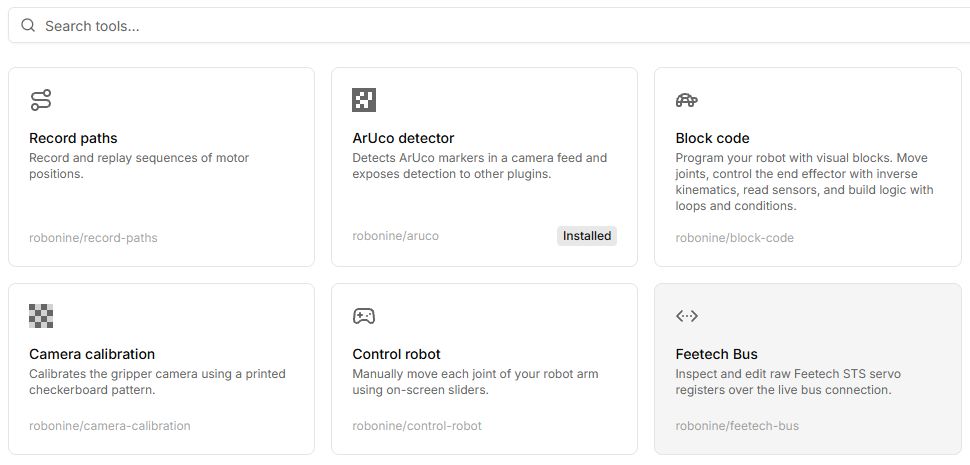
| 工具 | 用途 |
|---|---|
| Record paths | 保存与播放姿态序列。 |
| Control robot | 运动学和坐标控制。 |
| Block code | 积木程序。 |
| ROS2 lab | 浏览器内 Python/C++ 和话题。 |
| Set motor IDs | 逐个设置电机地址。 |
| Calibrate motors | 初始偏移量。 |
| Calibrate robot | 关节范围。 |
| Teleoperate | 主臂与从臂。 |
| Camera calibration | ChArUco 相机参数。 |
| Force sensor | 传感器读数。 |
| Feetech bus | 读取和修改寄存器。 |
| Policies | 示范、导出与推理。 |
| OpenCV | 视觉服务。 |
| ArUco detector | 标记检测。 |
| MCP Bridge | 兼容 AI 调用。 |
打开还是安装
工具通常打开操作页面;OpenCV、ArUco 和 MCP Bridge 作为服务支持其他功能。阅读依赖的用途,参见安装说明。
操作控件
Lab 控件保留英文界面的实际名称,说明使用中文。
| 按钮或字段 | 操作与结果 |
|---|---|
| Tools 搜索 | 输入名称或 vendor/slug 后打开卡片。轨迹使用独立 Paths 页面。 |
| Install requirements | 启动前显示依赖,安装并等待可用。 |
| Connect robot | 打开所需角色连接,任务允许时先 Virtual。 |
| 文章控件表 | 查找按钮或字段名称,右侧说明动作、结果及不可用原因。 |
| 面板截图 | 点击查看布局,留意说明中的语言与模式。 |
初次使用:Control robot;编程:Block code;硬件诊断:Feetech bus。