ROS2 实验室
在浏览器运行 Python/C++,学习关节状态和控制消息。
首次运行
- 连接 Virtual,打开 ROS2 lab。
- 在 Files 选择 wave_node.py,检查代码及库。
- 点击 Run;首次使用需要联网下载 Python 环境和包。
- 查看控制台并打开 3D view。
- 点击 Stop;无法结束时使用 Force stop。
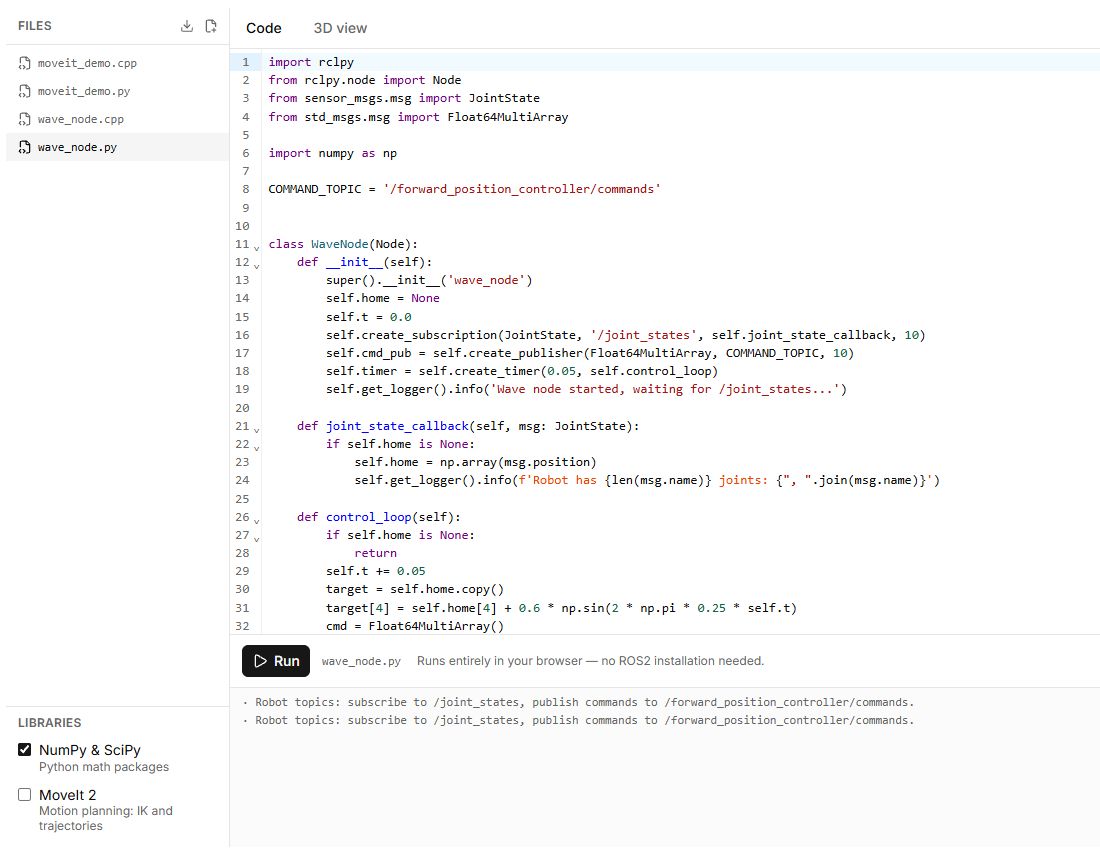
文件与消息
New file 创建 .py 或 .cpp;Download all files (ZIP) 保存工作文件。/joint_states 传递状态,/forward_position_controller/commands 接收控制命令。代码中的旋转关节使用弧度,即使界面显示角度。
兼容范围
这是提供受支持 API 和模拟话题的浏览器教学环境,并非完整 ROS2 安装,不保证任意软件包、驱动或系统命令可用。Python 在浏览器运行,C++ 使用所支持的解析与执行方式。先从内置示例开始。
排错
检查机器人、文件、依赖及控制台。环境下载失败与程序错误是不同问题。实体连接可能发送真实运动命令,先在虚拟环境测试。
按钮、字段与操作结果
控件名称保留 Lab 英文界面的实际文字,说明使用中文。
| 控件 | 用法与结果 |
|---|---|
| Files | 选择打开的程序文件。先看内置 wave_node.py,运行前阅读代码。 |
| New file | 创建 .py 或 .cpp,可用 drivers/motor.py 之类路径。重名或其他扩展名报错。 |
| 删除文件 | 要求确认,最后一个文件不能删除。先用 Download all files (ZIP) 备份项目。 |
| Download all files (ZIP) | 打包下载源文件,不是在电脑安装 ROS2 环境。 |
| Libraries | 选择程序包,运行前启用依赖;首次加载可能较慢。 |
| Run | 使用连接的虚拟或实体机器人运行。首次准备环境和包;等待 Runtime ready 或阅读加载错误。 |
| Stop | 请求程序正常结束。 |
| Force stop | 正常停止未结束程序时强制终止环境,不保证切断硬件电源。 |
| Console | 显示节点输出、环境状态和程序错误。修正错误后再运行。 |
| 3D view | 打开场景观察模型,不会把实体连接改成虚拟连接。 |
首次测试:选择 Virtual,打开 wave_node.py,点击 Run,等待节点消息及 3D view 运动,再 Stop。逐步修改指令;joint_states 和控制器指令中的角度用弧度。