双臂遥操作 · Teleoperate
用主臂带动从臂。
准备
需要独立的 Follower 与 Leader 连接角色。检查两臂模型、ID、校准和工作区。实体运行前解决配置缺失及模型不一致提示。
操作
- 打开 Teleoperate,连接将跟随动作的 Follower arm。
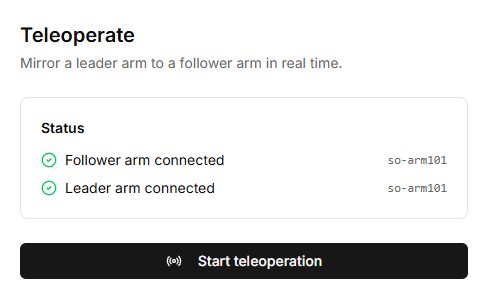
- 连接 Leader arm,在 Status 核对两个模型。
- 按需添加观察摄像头。
- 点击 Start teleoperation 并确认安全区域已准备。
- 缓慢移动主臂,先小幅变化并观察从臂。
- 改变连接或结束前点击 Stop。
动作异常
停止并检查角色、模型、ID、方向和范围。课内鼠标控制虚拟目标,与双臂动作镜像是不同操作方式。
按钮、字段与操作结果
控件名称保留 Lab 英文界面的实际文字,说明使用中文。
| 控件 | 用法与结果 |
|---|---|
| Connect follower arm | 先连接接收运动指令的从臂,检查对话框中的模型。 |
| Connect leader arm | 再连接提供关节位置的主臂。这是独立连接;两处 Status 应确认两臂均连接。 |
| Status 与模型名称 | 启动前核对角色和模型。型号不同警告意味着关节可能错误映射;实体操作前补齐缺失配置。 |
| Camera (optional) | 选择已连接的相机;再次点击取消选择。Local 和 Remote 指相机来源,不是两臂通信模式。 |
| Start teleoperation | 确认空间空闲后开始读取主臂并发送给从臂。先小幅移动并核对关节对应。 |
| Hide camera / Show camera | 隐藏或显示相机,运动传输仍继续。 |
| Stop | 停止镜像并回到准备页,连接保持打开;不代表断电或关闭保持转矩。 |
任一连接丢失会停止镜像。重启前恢复两处连接,并重新检查角色、模型和工作空间。