电机偏移校准 · Calibrate motors
摆到正确机械参考姿态后保存偏移。
保存前
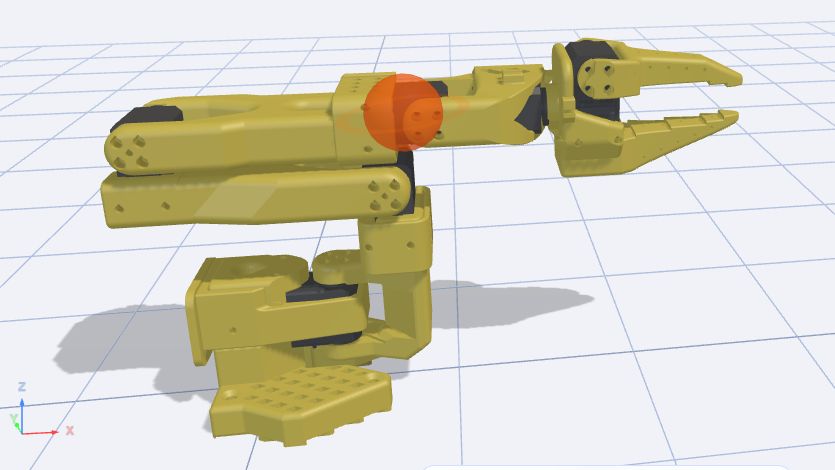
检查模型和六个电机 ID。参考自己机器的装配指南,不要把任意截图姿态当作标准。解除保持时支撑机械臂。
操作
- 连接并打开 Calibrate motors。
- 将各关节放到要求的参考位置,不要压迫限位。
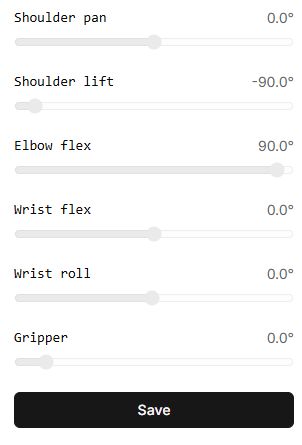
- 核对关节与模型,点击 Save。
- 等待 Motor offsets saved successfully,再点 Done。
- 继续范围校准,并做小幅验证。
保存内容
工具保存偏移,不替代 ID、机械检查或运动范围。若参考姿态错误,先纠正再重做校准,然后才运行轨迹。
按钮、字段与操作结果
控件名称保留 Lab 英文界面的实际文字,说明使用中文。
| 控件 | 用法与结果 |
|---|---|
| Connect robot | 打开连接。根据已组装的机械臂和装配指南,核对模型及初始姿态。 |
| 关节指示器 | 显示读取的度数或毫米。这些滑块被禁用,无法拖动来设置参考姿态;须按装配说明手动放置实体机械臂。 |
| Save | 开始写入中立偏移。对于移动式夹爪,工具可能先将其移动到中立值;随后关闭保持转矩并写入偏移。请托住机械臂。操作期间按钮禁用。 |
| Motor offsets saved successfully | 流程结束消息。当前版本可能不单独显示向配置档保存副本失败,因此不保证服务器已有副本。 |
| Done | 返回工具目录。随后校准关节范围,并逐个测试小幅运动。 |
Virtual 校准只检查界面,不测量实体机械偏移。完成实体校准后,检查姿态和重新连接后的结果。