Motoren kalibrieren · Calibrate motors
Offsets nach mechanischer Referenzposition speichern.
Vorher
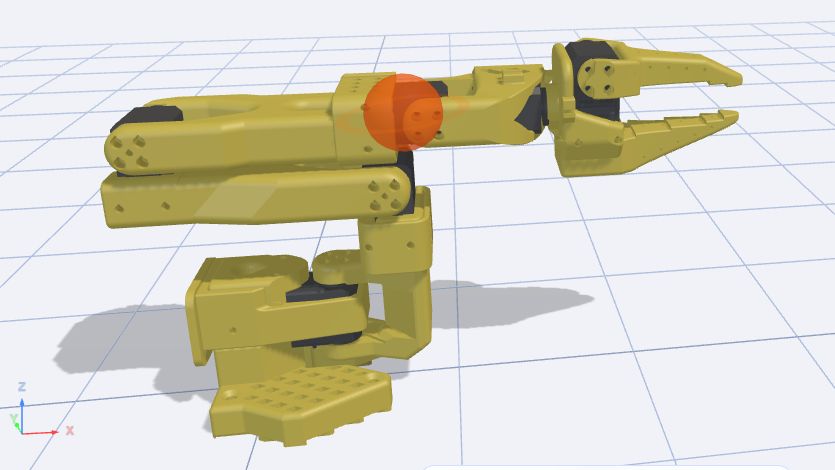
Modell und sechs IDs prüfen. Referenzpose aus der eigenen Montageanleitung verwenden, nicht eine beliebige Screenshot-Pose. Arm beim Lösen der Haltekraft unterstützen.
Ablauf
- Verbinden und Calibrate motors öffnen.
- Gelenke ohne Kraft gegen Anschläge in Referenzstellung bringen.
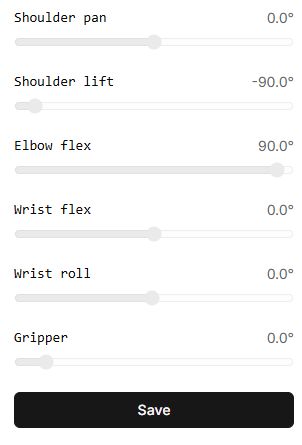
- Alle Gelenke und Modell prüfen, Save wählen.
- Motor offsets saved successfully abwarten und mit Done beenden.
- Bereiche kalibrieren und kleine Kontrollbewegung ausführen.
Gespeicherte Daten
Das Werkzeug speichert Offsets, nicht IDs oder Bewegungsbereiche. Bei falscher Ausgangspose korrigieren und vor Bahnausführung erneut kalibrieren.
Schaltflächen, Felder und Ergebnisse
Die Bezeichnungen der Bedienelemente entsprechen der englischen Lab-Oberfläche; die Erläuterungen sind auf Deutsch.
| Bedienelement | Bedienung und Ergebnis |
|---|---|
| Connect robot | Öffnet die Verbindung. Prüfe Modell und Ausgangspose anhand des zusammengebauten Arms und der Montageanleitung. |
| Gelenkanzeigen | Zeigen gelesene Positionen in Grad oder Millimetern. Diese Regler sind gesperrt: Ziehen stellt keine Referenzpose ein. Positioniere den physischen Arm von Hand nach Montageanleitung. |
| Save | Startet das Schreiben neutraler Offsets. Bei einem prismatischen Greifer kann das Werkzeug ihn zuerst zur Neutralposition bewegen. Danach deaktiviert es das Haltemoment und schreibt die Offsets. Stütze den Arm. Während der Aktion ist die Taste gesperrt. |
| Motor offsets saved successfully | Abschlussmeldung. Ein Fehler beim Speichern der Kalibrierungskopie im Profil kann in dieser Version ohne eigene Meldung bleiben; der Text garantiert keine Serverkopie. |
| Done | Kehrt zum Katalog zurück. Kalibriere anschließend Bewegungsbereiche und prüfe kleine Bewegungen jedes Gelenks. |
Kalibrierung mit Virtual prüft nur die Oberfläche, nicht die mechanischen Offsets deines Arms. Prüfe nach physischer Kalibrierung Pose und Verhalten beim erneuten Verbinden.