MCP-Brücke · MCP Bridge
Kompatible KI-Clients mit Lab-Funktionen verbinden.
Aktivieren und prüfen
- MCP Bridge öffnen und Beschreibung lesen.
- Dienst im Konto installieren.
- Passenden WebMCP-Client oder How to configure my AI für ein lokales MCP-Relay nutzen.
- WebMCP active bzw. lokale KI-Verbindung und Registered tools prüfen.
- Zuerst Informationen oder virtuelle Pose lesen. Bewegungen separat nach Verbindungsprüfung testen.
Funktionen
Roboter- und Bahndaten, Positionslesen und Bewegungsbefehle einschließlich Home und Bahnablauf. Einige Funktionen nutzen Kamera und Erkennung. Tatsächliche Werkzeugliste der Version prüfen.
Vor Bewegungen
Koordinatenbefehle verwenden Meter, nicht Millimeter. Modell, Bezugssystem und Zielroboter prüfen. Torque ausschalten löst Haltekraft und kann den Arm absinken lassen; das ist kein garantiert sicherer Stopp in jeder Pose.
Schaltflächen, Felder und Ergebnisse
Die Bezeichnungen der Bedienelemente entsprechen der englischen Lab-Oberfläche; die Erläuterungen sind auf Deutsch.
| Bedienelement | Bedienung und Ergebnis |
|---|---|
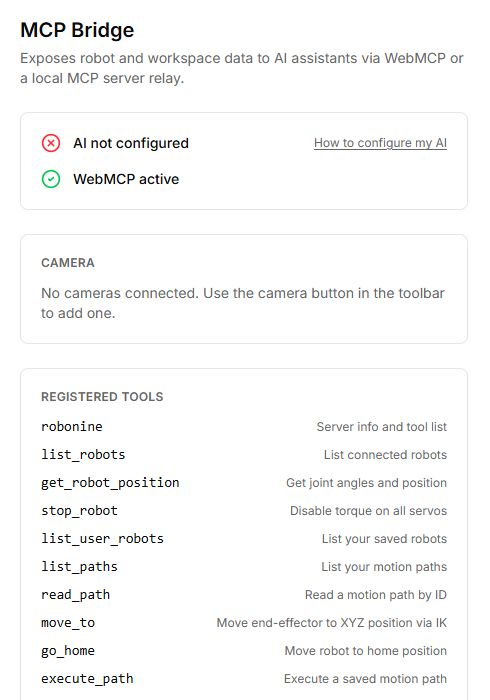
| WebMCP active / inactive | Zeigt die Browser-Befehlsschnittstelle. Unabhängig von der lokalen KI-Verbindung; active beweist keinen verbundenen externen Assistenten. |
| Local AI configured / AI not configured | Zeigt den lokalen MCP-Vermittler. Verwende ohne Verbindung How to configure my AI. |
| How to configure my AI | Öffnet die Einrichtung. Folge ihr im KI-Client und prüfe danach die Verbindung. |
| Registered tools | Listet Assistentenbefehle, keine manuellen Ausführungstasten. Beginne mit Lesen von Roboterliste und aktueller Pose. |
| Camera | Wähle eine verbundene Kamera. Halte MCP Bridge für Szenenerkennung offen; ohne Kamera ist kein Bild verfügbar. |
| list_robots / get_robot_position | Lesen Verbindungen und Pose. Drehwinkel im Bogenmaß, Koordinaten und prismatische Verschiebungen in Metern. |
| list_user_robots / list_paths / read_path | Lesen gespeicherte Profile und Pfade des aktuellen Nutzers. read_path benötigt eine Pfad-ID. |
| move_to / move / go_home / execute_path | Bewegungsbefehle: XYZ in Metern; go_home zur Neutralpose; execute_path spielt einen Pfad per ID. Teste zuerst mit Virtual. |
| pregrip / grip / lift / release | Führen zum Objekt, schließen, heben und lösen. Können den physischen Arm bewegen. Ein vorhandener Befehl bestätigt keinen Kontaktsensor. |
| extract_scene | Sendet ein Bild an den Erkennungsdienst. Benötigt Anmeldung und Kamera. Liefert Bezeichnungen und Rahmen in Bildkoordinaten, keine fertigen Greifkoordinaten. |
| stop_robot | Deaktiviert das Haltemoment aller Motoren des gewählten Arms. Der Arm kann absinken; stütze ihn. Nicht gleichbedeutend mit Pfadwiedergabe stoppen. |
role=”default” bezeichnet den Folgearm, role=”leader” den Führungsarm. Prüfe Verbindung und Einheiten vor Bewegung. Der Assistent steuert; die angezeigte Befehlsliste ersetzt keine Prüfung seiner Anfrage.