ROS2-Labor
Python/C++-Beispiele im Browser mit Gelenkzuständen und Befehlen ausführen.
Erster Start
- Virtuellen Roboter verbinden und ROS2 lab öffnen.
- wave_node.py unter Files wählen und Code sowie Bibliotheken lesen.
- Run wählen und erstmaligen Download von Python-Laufzeit und Paketen abwarten.
- Konsole lesen und 3D view öffnen.
- Stop wählen; falls nötig Force stop.
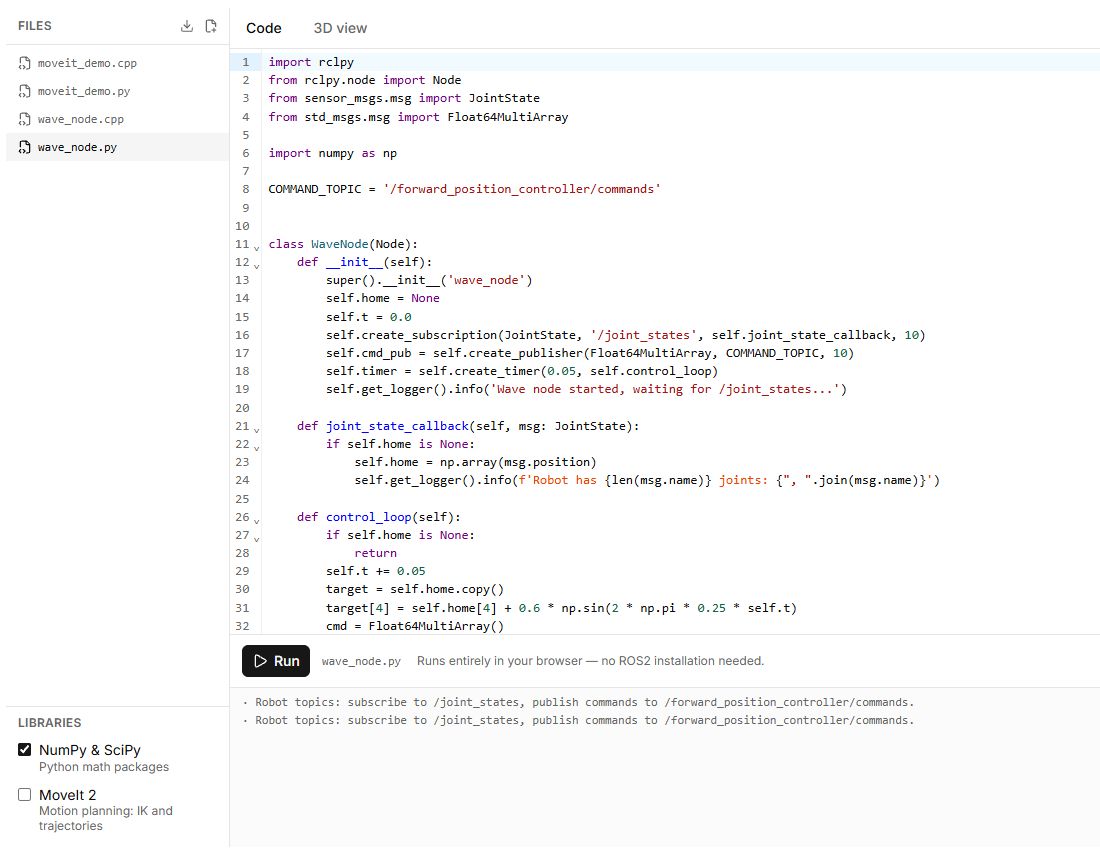
Dateien und Nachrichten
New file erzeugt .py oder .cpp. Download all files (ZIP) sichert Arbeitsdateien. /joint_states liefert Zustände, /forward_position_controller/commands nimmt Befehle entgegen. Rotationsgelenke verwenden im Code Radiant, auch wenn die Oberfläche Grad zeigt.
Kompatibilität
Browser-Lehrumgebung mit unterstützten APIs und simulierten Topics, keine vollständige ROS2-Installation. Beliebige Pakete, Treiber oder Systembefehle werden nicht garantiert. Python läuft im Browser, C++ verwendet unterstützte Analyse und Ausführung. Mit eingebauten Beispielen beginnen.
Fehler
Roboter, Datei, Abhängigkeiten und Konsole prüfen. Laufzeit-Downloadfehler unterscheiden sich von Programmfehlern. Physische Verbindung kann echte Befehle empfangen; vorher virtuell testen.
Schaltflächen, Felder und Ergebnisse
Die Bezeichnungen der Bedienelemente entsprechen der englischen Lab-Oberfläche; die Erläuterungen sind auf Deutsch.
| Bedienelement | Bedienung und Ergebnis |
|---|---|
| Files | Wählt die offene Programmdatei. Beginne mit wave_node.py und prüfe den Code vor dem Start. |
| New file | Erstellt .py oder .cpp. Pfade wie drivers/motor.py sind erlaubt; doppelte Namen oder andere Endungen erzeugen einen Fehler. |
| Datei löschen | Verlangt Bestätigung. Die letzte Datei ist nicht löschbar. Sichere benötigte Projekte zuvor mit Download all files (ZIP). |
| Download all files (ZIP) | Lädt Quelldateien als Archiv herunter. Installiert keine ROS2-Umgebung auf deinem Rechner. |
| Libraries | Wählt Pakete für das Programm. Aktiviere benötigte Abhängigkeiten vorher; erstes Laden kann dauern. |
| Run | Startet mit verbundenem virtuellen oder physischen Roboter. Bereitet zuerst Umgebung und Pakete vor; warte auf Runtime ready oder lies den Ladefehler. |
| Stop | Fordert normales Beenden des Programms an. |
| Force stop | Erzwingt das Ende, wenn normales Stoppen nicht genügt. Stoppt die Laufzeit, garantiert aber keine abgeschaltete Hardwareversorgung. |
| Console | Zeigt Knotenausgabe, Laufzeitstatus und Fehler. Behebe den gemeldeten Fehler vor Neustart. |
| 3D view | Öffnet die Szene zur Beobachtung. Wandelt eine physische Verbindung nicht in eine virtuelle um. |
Erster Versuch: Virtual wählen, wave_node.py öffnen, Run starten, auf Knotenmeldungen und Bewegung in 3D view warten, dann Stop. Ändere Befehle schrittweise; Winkel in joint_states und Controllerbefehlen sind im Bogenmaß.