Kraftsensor · Force sensor
Kompatible Sensorwerte beobachten und fehlende Erkennung prüfen.
Ablauf
- Sensor gemäß Controllerplan anschließen und versorgen.
- Roboter verbinden und Force sensor öffnen.
- Erkennung und Änderung bei kleiner sicherer Last prüfen.
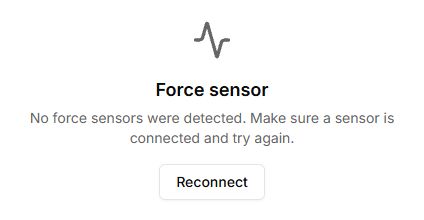
- Falls nicht erkannt, Kabel und Versorgung prüfen, dann Reconnect.
Werte verstehen
Einheiten und Kalibrierung prüfen. Ein Rohsignal ist ohne definierte Umrechnung keine Kraft in Newton. Die Anzeige ist kein eigenständiger Kollisionsschutz.
Schaltflächen, Felder und Ergebnisse
Die Bezeichnungen der Bedienelemente entsprechen der englischen Lab-Oberfläche; die Erläuterungen sind auf Deutsch.
| Bedienelement | Bedienung und Ergebnis |
|---|---|
| Connect robot | Öffnet die Controllerverbindung. Nach dem Verbinden startet die Sensorsuche automatisch. |
| Scanning for sensors… | Warte auf das Suchende. Dies ist eine Aktivitätsanzeige, kein Kraftwert. |
| Reconnect | Sucht erneut über die aktuelle Verbindung. Öffnet keine Auswahl eines anderen USB-Ports. Verwende zum Verbindungswechsel das allgemeine Lab-Menü. |
| Device ID=… | Eine Karte pro gefundenem Gerät. Ordne IDs den Sensoren zu, falls mehrere angeschlossen sind. |
| Skala und N-Wert | Zeigt Newton an. Diese Version multipliziert den gelesenen Wert mit 0,001. Prüfe die passende Umrechnung für deinen Sensor. Die Farbe zeigt einen Anteil der Oberflächenskala, keine sichere Last deiner Mechanik. |
| No force sensors were detected | Kein Sensor gefunden; bedeutet nicht Kraft null. Prüfe Versorgung und Verbindung und suche erneut. |
Es gibt keine Tasten für Tara, Änderung des Umrechnungsfaktors oder Messwertexport. Richte den Sensor nach seiner Hardwaredokumentation ein und prüfe ihn entsprechend.