STS32XX-Dokumentation
STS32XX ist eine benutzerdefinierte Firmware für kompatible STS3215-Servos in Roboterarmen. Es bietet eine reibungslose Bewegungsplanung, eine einstellbare Positionssteuerung und Unterstützung für die vom Host berechnete Schwerkraftkompensation.
Den Unterschied sehen
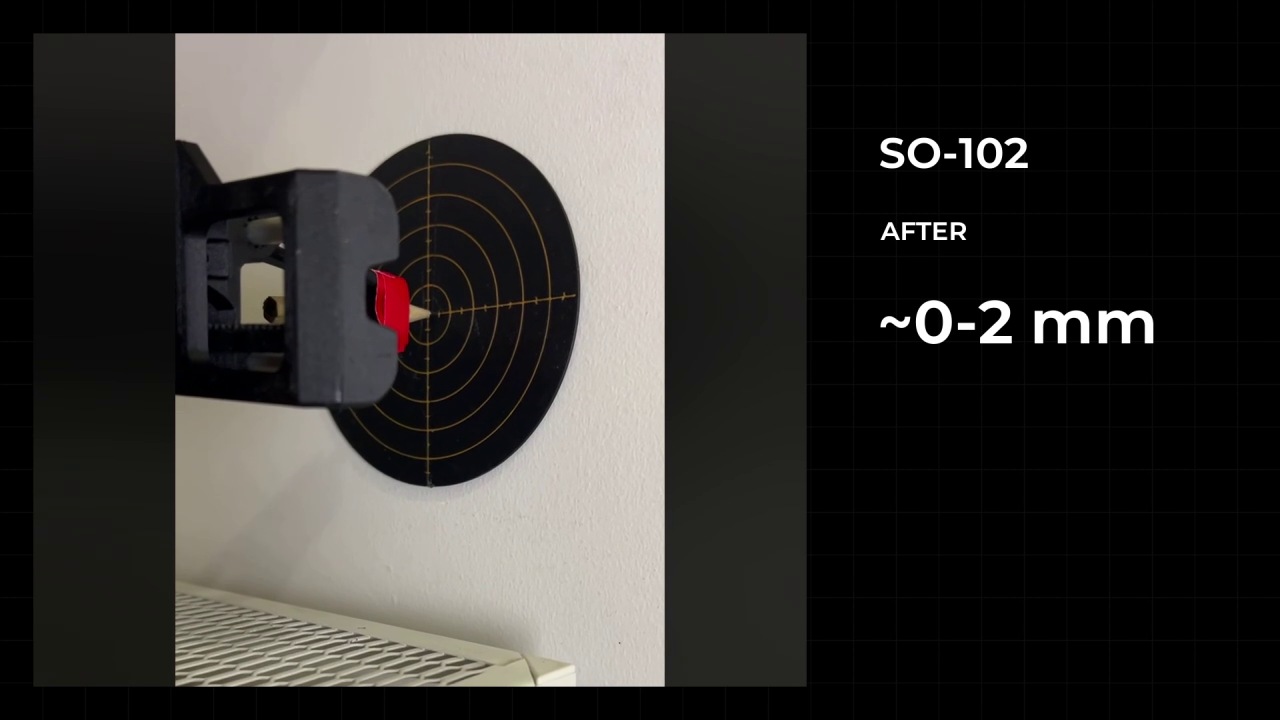
Vorher: das ursprüngliche Setup. Nachher: das Setup mit STS32XX und abgestimmter Steuerung. Diese Aufnahme vergleicht die Bewegung von SO-101 und SO-102; Das Ergebnis hängt von Einstellungen, Kalibrierung, Belastung und Mechanik ab. Wie diese Demonstrationen zu interpretieren sind.
Funktionsweise
Der Computer sendet ein Ziel und Bewegungsgrenzen. Jedes Servo plant seine Bewegung, misst seine Position und passt die Motorleistung entsprechend dem Plan an.
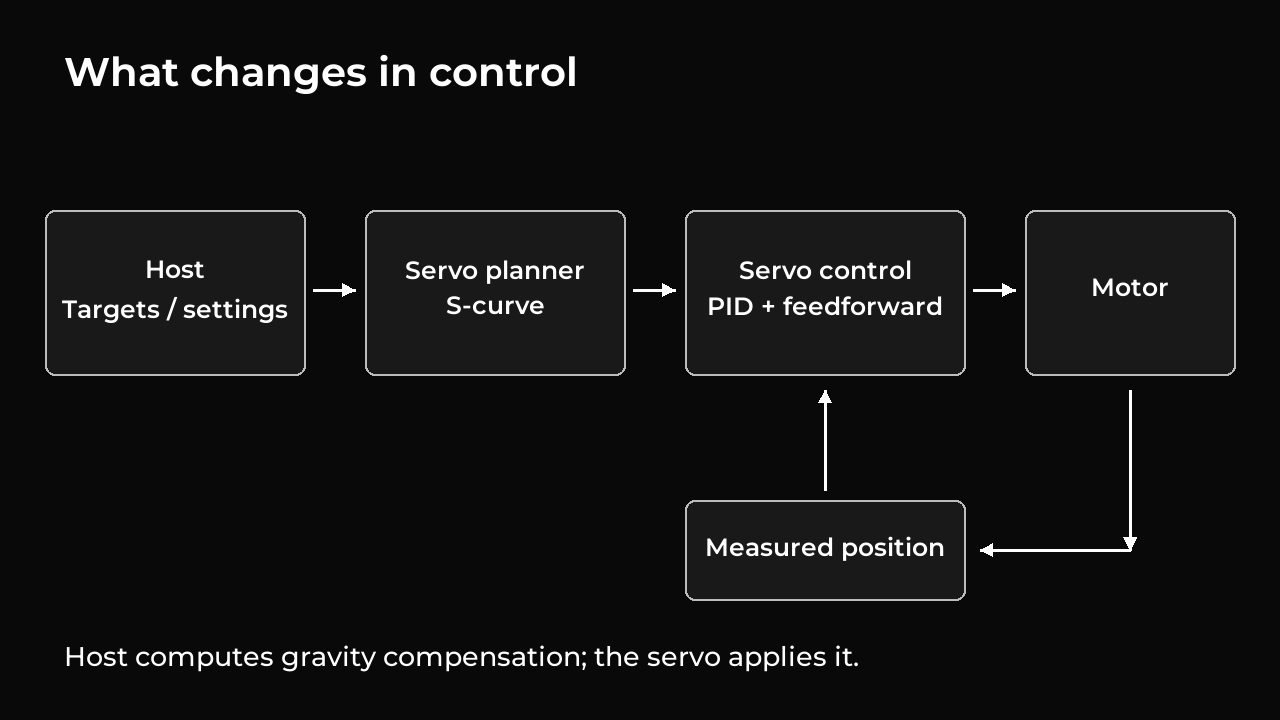
- Die S-Kurven-Bewegung sorgt für sanfteres Beschleunigen und Bremsen.
- Die Abstimmbare PID-Steuerung passt an, wie das Servo Positions- und Geschwindigkeitsfehler korrigiert.
- Die Schwerkraftkompensation sorgt für zusätzliche Unterstützung, die der Computer für den Arm und seine Last berechnet.
Motion Control erklärt Trajektorien, PID und Kompensation. Messungen und Demonstrationen erläutert Wiederholbarkeit, Genauigkeit und die Grenzen aufgezeichneter Tests.
Ersteinrichtung
Befolgen Sie die Etappen der Reihe nach. Überprüfen Sie bei einem vorhandenen Setup zunächst dessen Firmware-Version und Kalibrierung. Eine Neuinstallation der Firmware und eine Neukalibrierung sind nicht immer erforderlich.
| Schritt | Ergebnis |
|---|---|
| 1. Vor dem Start | Bestätigte Hardware-, Strom-, Adapter- und Motor-IDs |
| 2. Werkzeuge installieren | Arbeitswerkzeuge und eine reagierende serielle Schnittstelle |
| 3. Sichern und Firmware installieren | Gespeicherte Backups, ein überprüftes Image und verifizierter Anwendungsstart |
| 4. Gelenke kalibrieren | Verifizierte Referenz und Grenzwerte, wobei die Auswirkungen auf Aufzeichnungen und Modelle verstanden werden |
| 5. Erste Posen aufzeichnen und wiedergeben | Ein überprüfter Pfad, eine abgeschlossene Bewegung und ein bekannter motorischer Endzustand |
Arbeiten mit dem Arm
- Controller-Dateien und Motorprofile: Dateien, Einstellungen, Einheiten und relative Pfade.
- Schwerkraftkompensation konfigurieren: ein Modell einbinden, prüfen und seine Grenzen verstehen.
- Teleoperation und Sitzungswiedergabe: Leader und Follower an getrennten Bussen.
- Regelung abstimmen und validieren: Einstellungen vergleichen und das Ergebnis prüfen.
- Telemetrie anzeigen: Protokolle, Modelle und die Zuordnung physischer Winkel zur Anzeige.
Fehlerbehebung
Beginnen Sie mit dem Symptomleitfaden. Wiederherstellung und Werksfirmware sind separate Verfahren und nicht die erste Antwort auf jedes Verbindungsproblem.
Technische Referenz
Verwenden Sie für Ihre eigene Software die detaillierte Dokumentation: Modi und Sitzungen, Protokollpakete und Registerlayouts. Das Erstellen aus dem Quellcode ist eine separate Entwickleraufgabe.
Befehle lesen
Führen Sie alle Befehle vom Repository-Stamm aus aus. Wählen Sie die Registerkarte für macOS/Linux oder Windows PowerShell. Ersetzen Sie explizit benannte Platzhalter wie POSES.json und EVENTS.ndjson durch Ihre eigenen Dateipfade. Jede Prozedur identifiziert, ob ein Befehl Daten liest, Einstellungen ändert oder eine Bewegung startet.
Texte und Befehle stellen den vollständigen Ablauf dar. Diagramme und Stummfilme unterstützen die Erläuterungen. In diesen Anleitungen werden die STS32XX-Tools beschrieben. Die Robonine Lab-Browserhandbücher beschreiben einen anderen Arbeitsablauf.
Startseite der Dokumentation · Quellrevision: a995f77. Erweiterung 9.0.