Messungen und Vorführungen einordnen
Verwenden Sie diese Seite, um ein Experiment zu interpretieren. Videos zeigen einzelne Aufnahmen, keine Genauigkeitsangabe für jeden Arm oder ein durch die Installation eines mitgelieferten Profils automatisch reproduziertes Ergebnis.
Unterscheiden Sie die Maße
| Messung | Frage, es beantwortet |
|---|---|
| Wiederholbarkeit | Wie nahe liegen die Positionen, wenn derselbe Vorgang wiederholt wird? |
| Absolute Genauigkeit | Wie nah ist die physische Position am befohlenen physischen Ziel? |
| Trackingfehler | Wie weit ist die gemessene Position von der aktuell geplanten Referenz entfernt? |
| Zielfehler | Wie weit ist der Motor vom endgültigen Ziel des Befehls entfernt, auch während der Fahrt? |
| Mechanische Durchbiegung/Spiel | Wie verändern Last und Mechanik die Verbindungs- und Endpunktpositionen? |
Durch die Übereinstimmung der Encoder-Zählungen wird die Werkzeugposition im Raum nicht direkt gemessen. Eine erfolgreiche Rückgabe kennzeichnet nicht den gesamten Arbeitsbereich.
Wiederholbarkeit und Genauigkeit
Wiederholte Renditen gemessen mit einem Indikator:
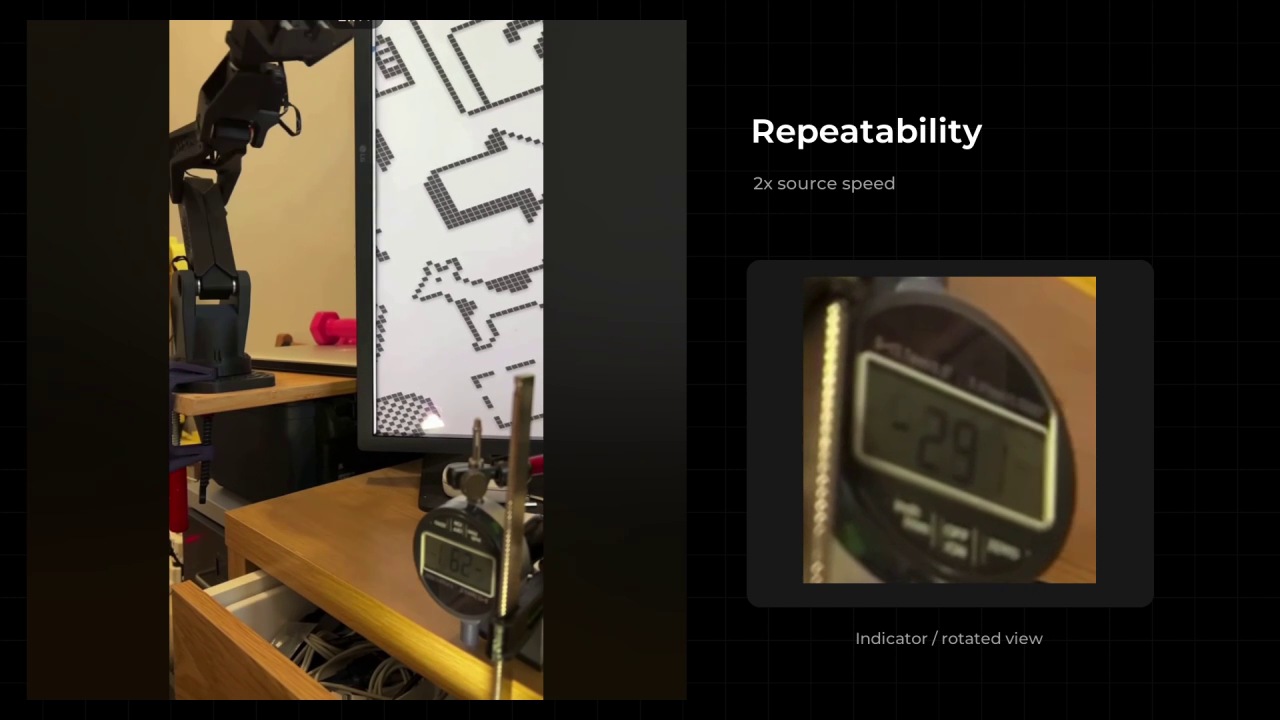
Diese Aufzeichnung veranschaulicht die Wiederholbarkeit in einem Experiment. Notieren Sie beim Vergleich der Ergebnisse Nutzlast, Montage, Annäherungsrichtung, Wiederholungszahl und Messmethode.
Eine konzeptionelle Erklärung der Ausbreitung und des Offsets vom Ziel:
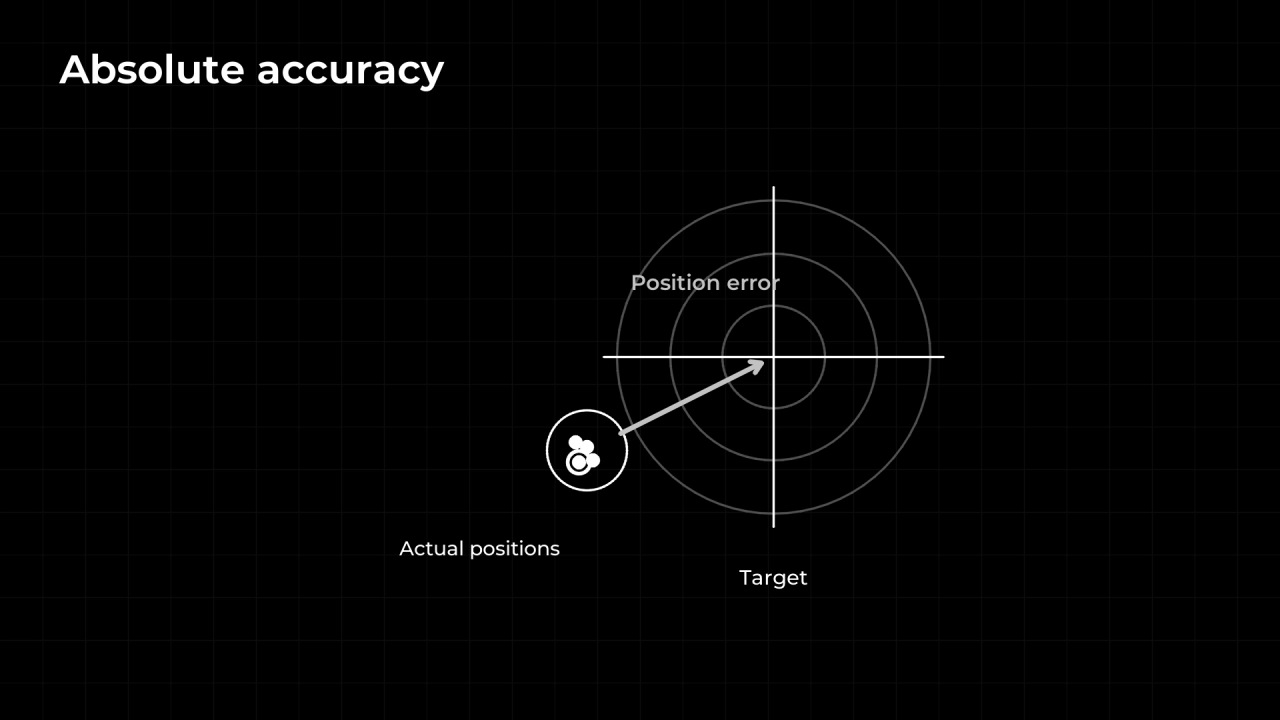
Diese Animation erklärt Konzepte; Es handelt sich nicht um einen gemessenen Hardwaredatensatz.
Oszillation und Vorher/Nachher-Aufnahmen
Ein Beispiel für Schwingungen während der PID-Abstimmung mit der Standard-Firmware:
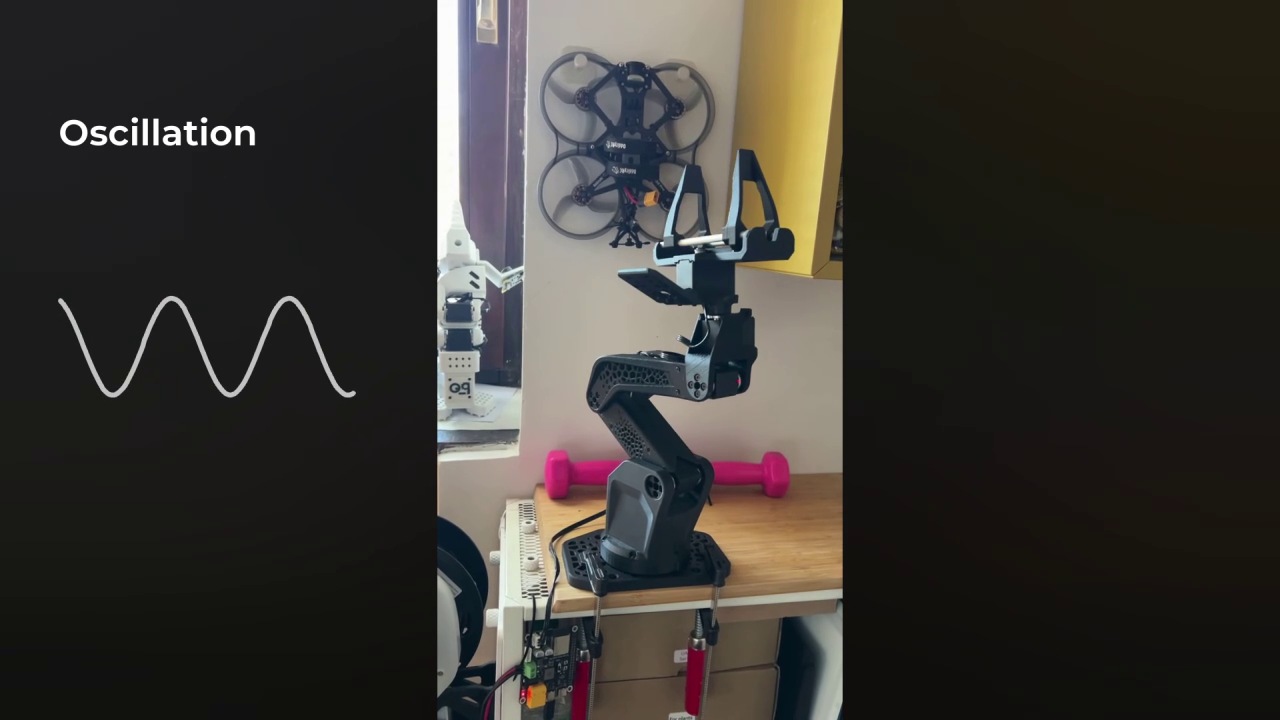
In einigen aufgezeichneten Tests ging ein geringerer Positionsfehler mit Schwingungen einher. Dies motiviert zur Überprüfung von Überschwingern, längeren Haltezeiten, Last und Sättigung sowie statischen Fehlern; Es wird kein universelles Verhalten der Fabrikfirmware festgelegt.
Kombinierte Vergleichsaufzeichnung:
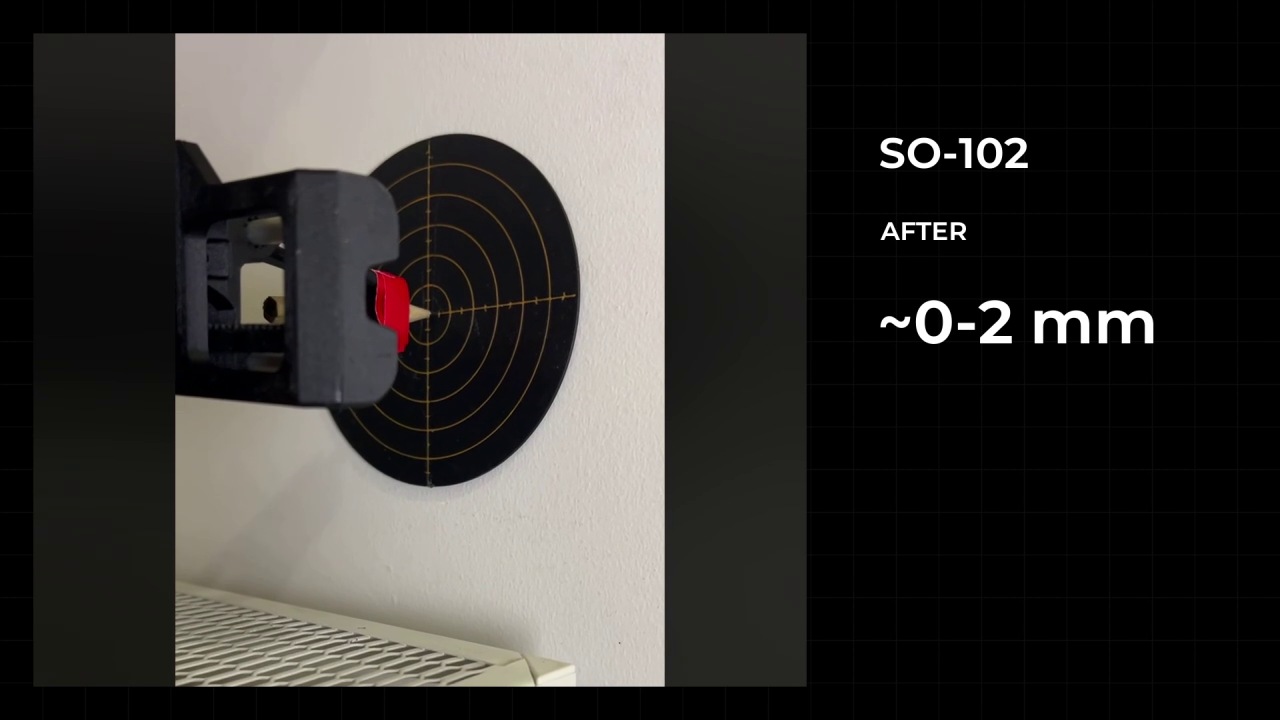
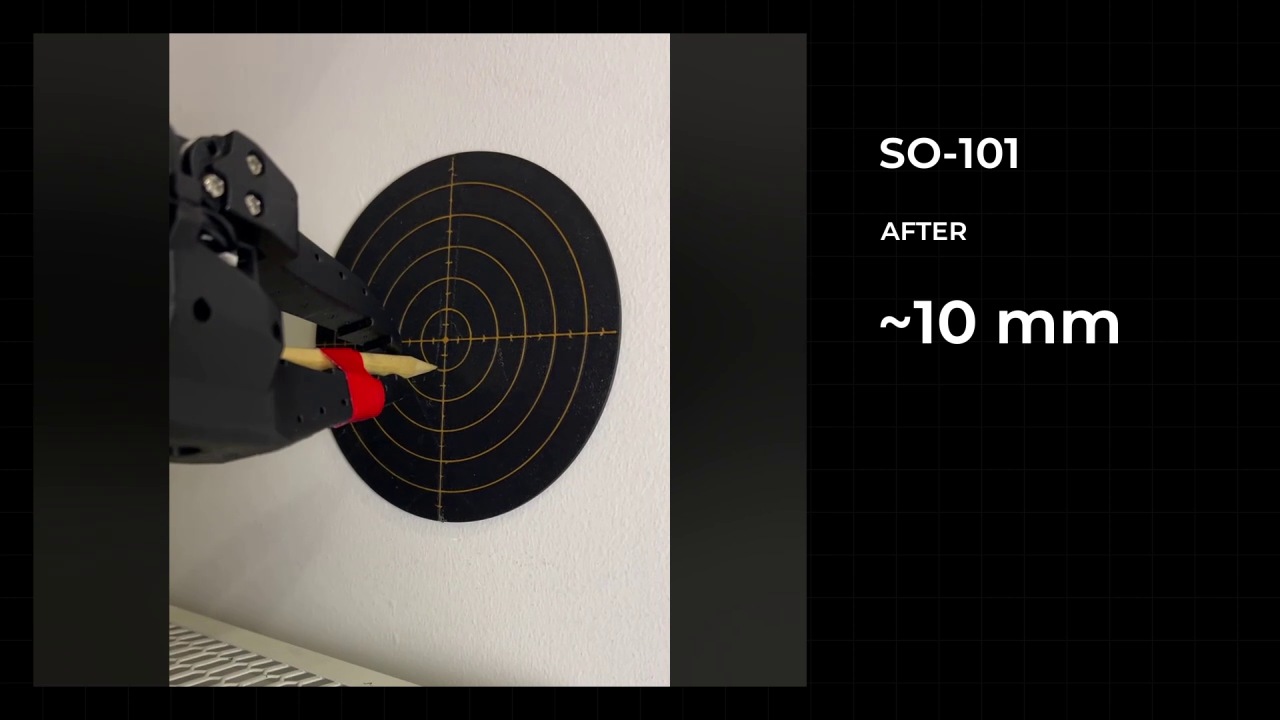
SO-101: ursprüngliches Verhalten, gefolgt vom geänderten Setup:
SO-102: ursprüngliches Verhalten, gefolgt vom geänderten Setup:
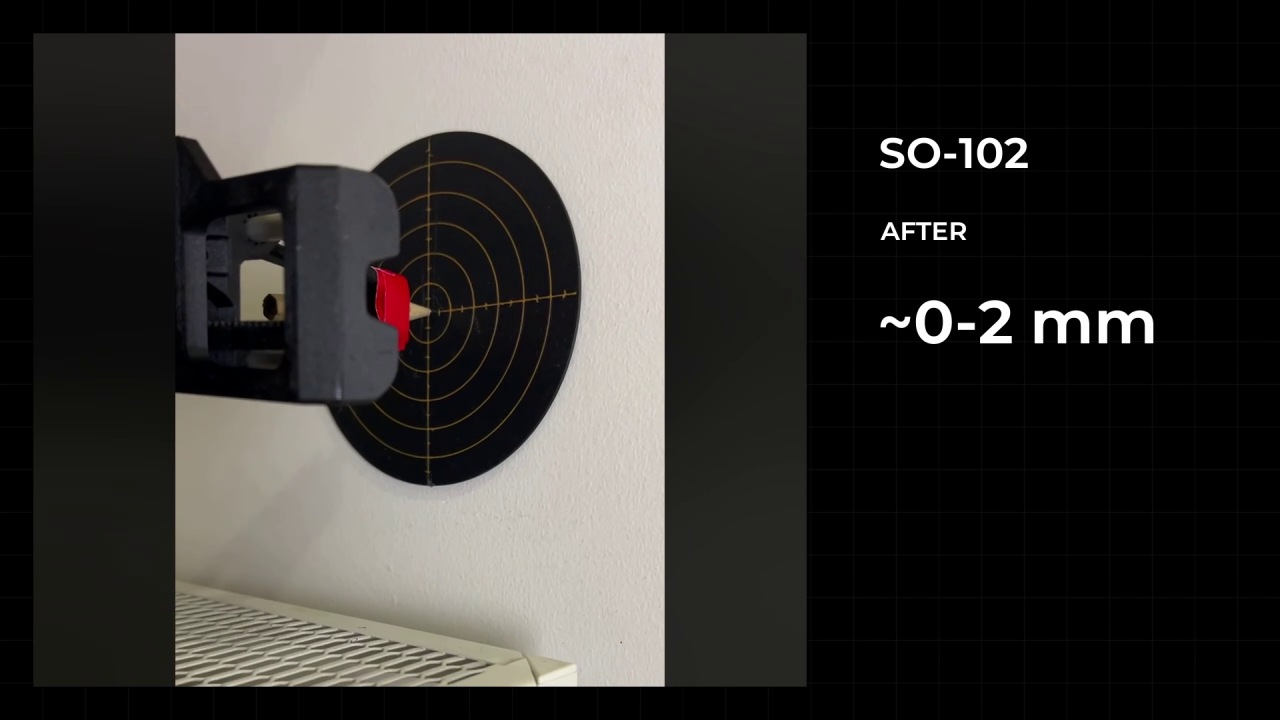
Angezeigte Werte beschreiben diese Demonstrationen. Aktuelle Profile reproduzieren nicht unbedingt historische Aufzeichnungen: Das aktuelle SO-102-Profil unterscheidet sich von einer früheren Wiedergabe in M1 D, M6 P und Rampenzeit. Für einen reproduzierbaren Vergleich sind die Profil-, Kalibrierungs-, Modell-, Nutzlast- und Aufzeichnungsversionen erforderlich.
Koordinierte Bewegung und Mechanik
Eine Aufzeichnung koordinierter Bewegungen:
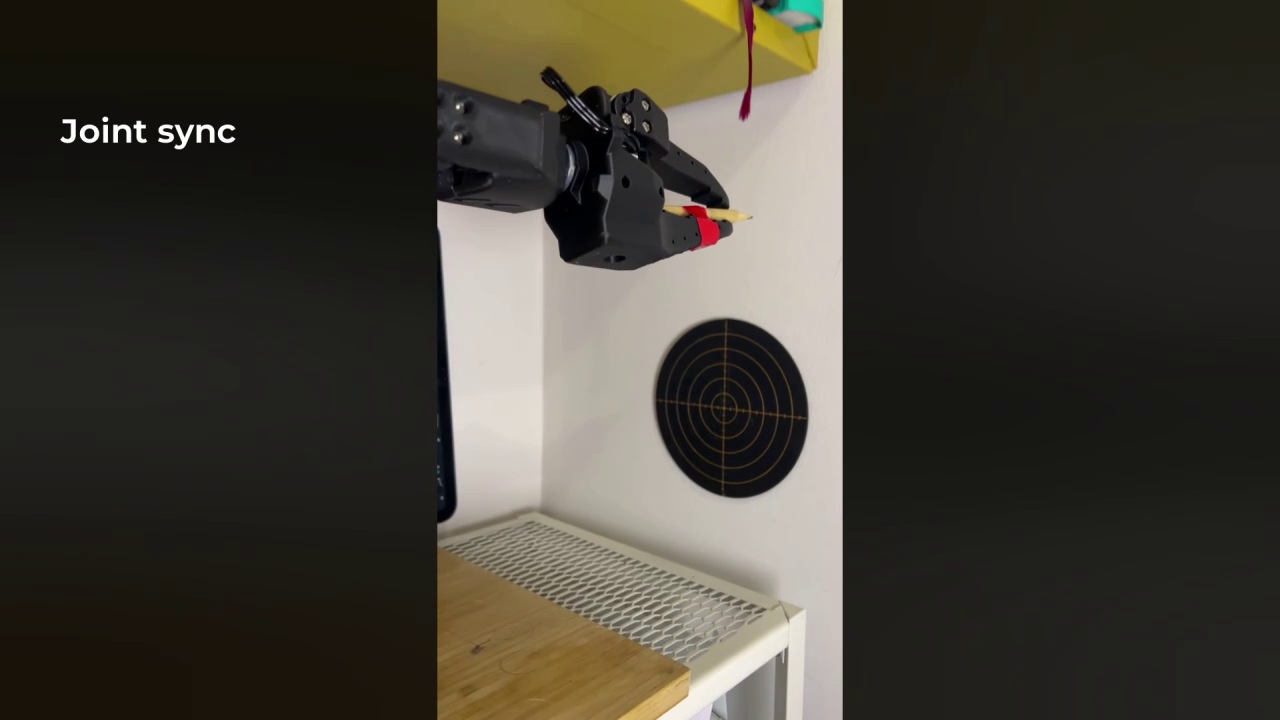
Jeder Servo plant sein eigenes Profil. Gruppenbefehle TARGETS und distanzskalierte Geschwindigkeiten unterstützen die Koordination, garantieren aber keine gemeinsame Ankunftszeit.
Getriebespiel und Rahmenflex:
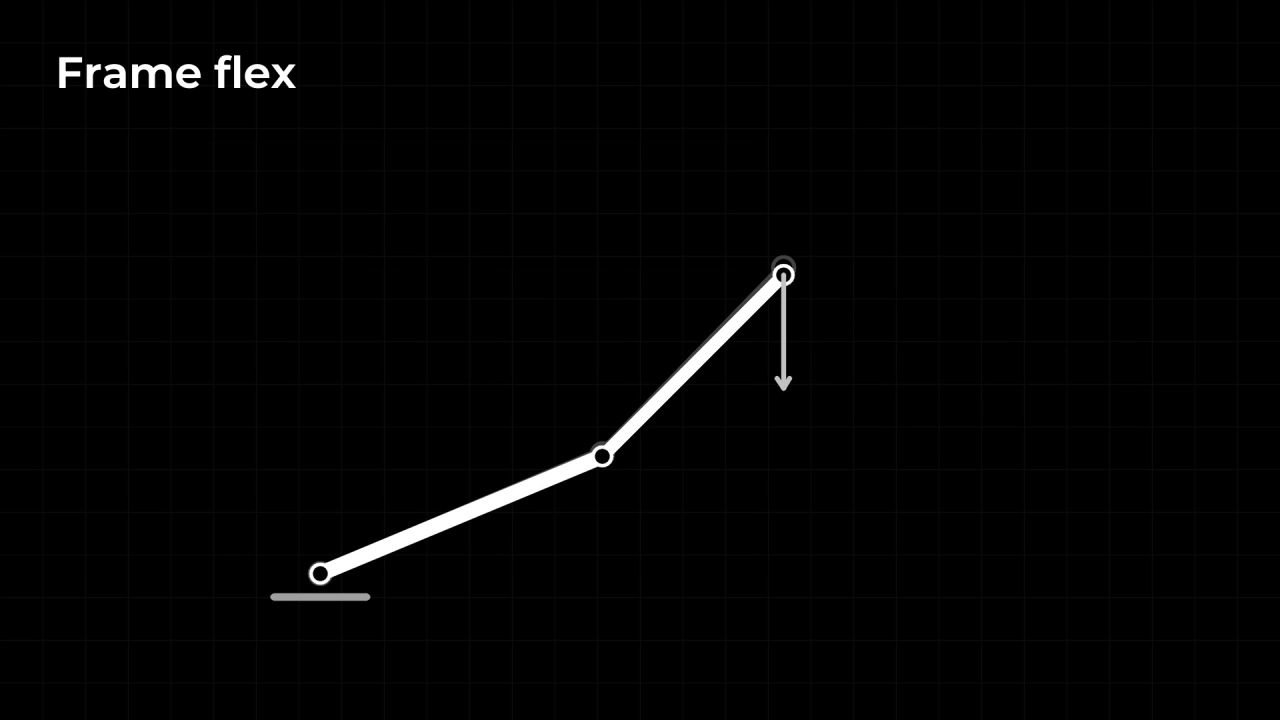
Durch die Steuerungsabstimmung werden weder mechanisches Spiel noch strukturelle Nachgiebigkeit beseitigt. Zeichnen Sie die Versuchsbedingungen auf und unterscheiden Sie Motorfehler von der Endpunktposition. Verwenden Sie die Tuning-Validierung, um Einstellungen zu akzeptieren, und den Viewer, um Zählungen und Referenzen zu überprüfen.
Startseite der Dokumentation · Quellrevision: a995f77. Erweiterung 9.0.