Interpretar las mediciones y demostraciones
Utilice esta página para interpretar un experimento. Los vídeos muestran grabaciones individuales, no una especificación de precisión para cada brazo ni un resultado reproducido automáticamente instalando un perfil suministrado.
Distinguir las medidas.
| Medición | Pregunta que responde |
|---|---|
| Repetibilidad | ¿Qué tan cerca están las posiciones cuando se repite la misma operación? |
| Precisión absoluta | ¿Qué tan cerca está la posición física del objetivo físico comandado? |
| Error de seguimiento | ¿A qué distancia está la posición medida de la referencia planificada actual? |
| Error de destino | ¿A qué distancia está el motor del destino final del comando, incluso durante el viaje? |
| Deflexión/contragolpe mecánico | ¿Cómo cambian la carga y la mecánica las posiciones de los enlaces y los puntos finales? |
Los recuentos coincidentes del codificador no miden directamente la posición de la herramienta en el espacio. Una devolución exitosa no caracteriza el espacio de trabajo completo.
Repetibilidad y precisión
Rentabilidades repetidas medidas con un indicador:
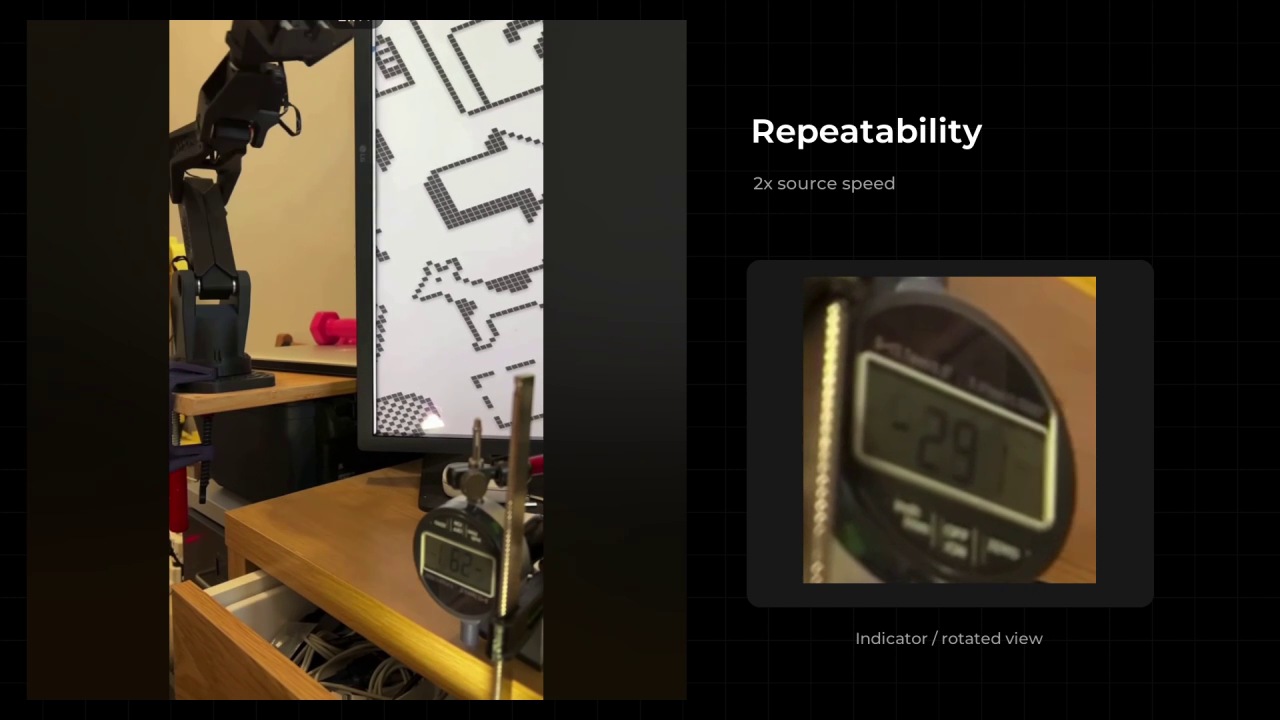
Esta grabación ilustra la repetibilidad en un experimento. Registre la carga útil, el montaje, la dirección de aproximación, el recuento de repeticiones y el método de medición al comparar los resultados.
Una explicación conceptual de la propagación y la compensación del objetivo:
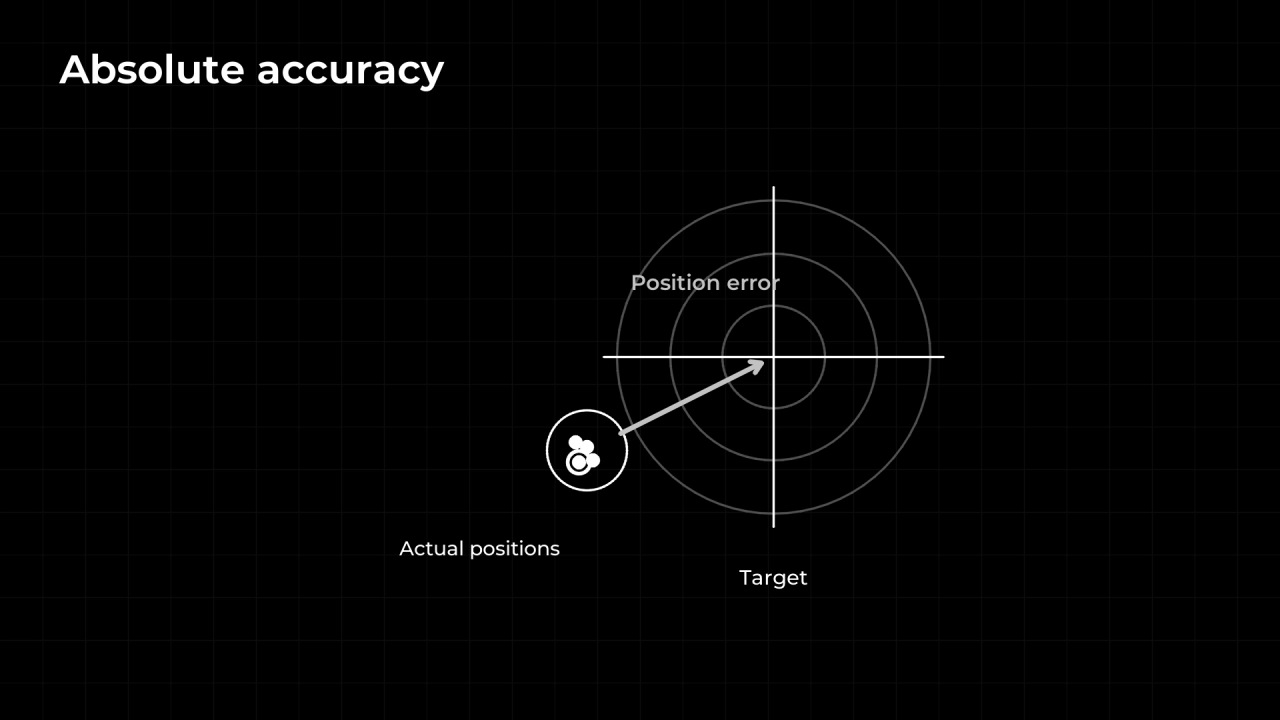
Esta animación explica conceptos; no es un conjunto de datos de hardware medido.
Oscilación y grabaciones antes/después.
Un ejemplo de oscilación durante el ajuste PID del firmware original:
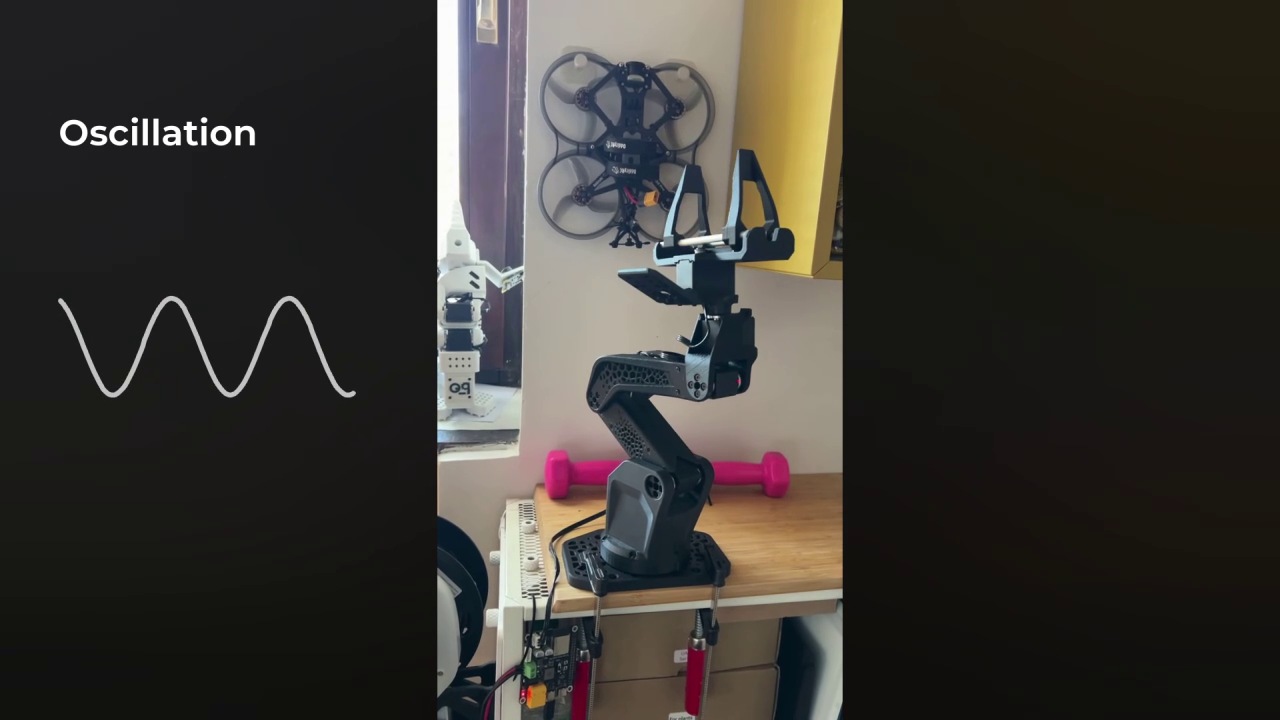
En algunas pruebas registradas, el error de posición inferior estuvo acompañado de oscilación. Esto motiva la verificación de excesos, retenciones más prolongadas, carga y saturación, así como errores estáticos; no establece un comportamiento universal del firmware de fábrica.
Grabación de comparación combinada:
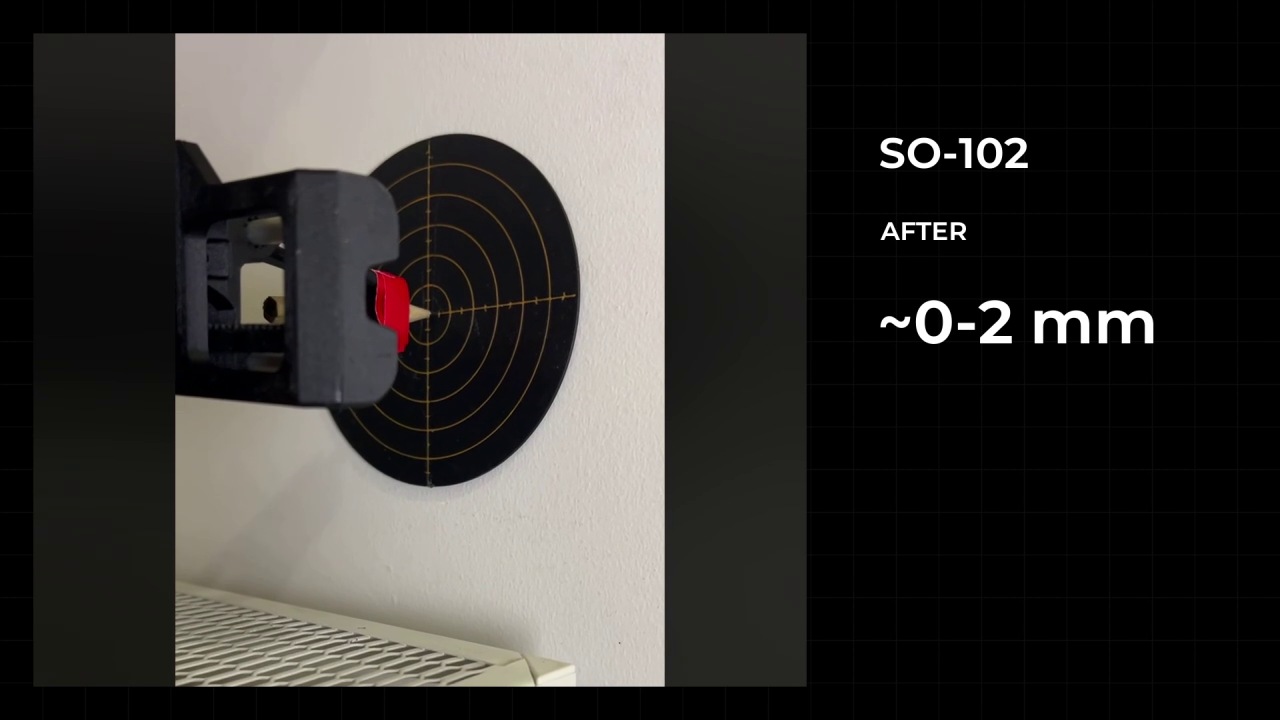
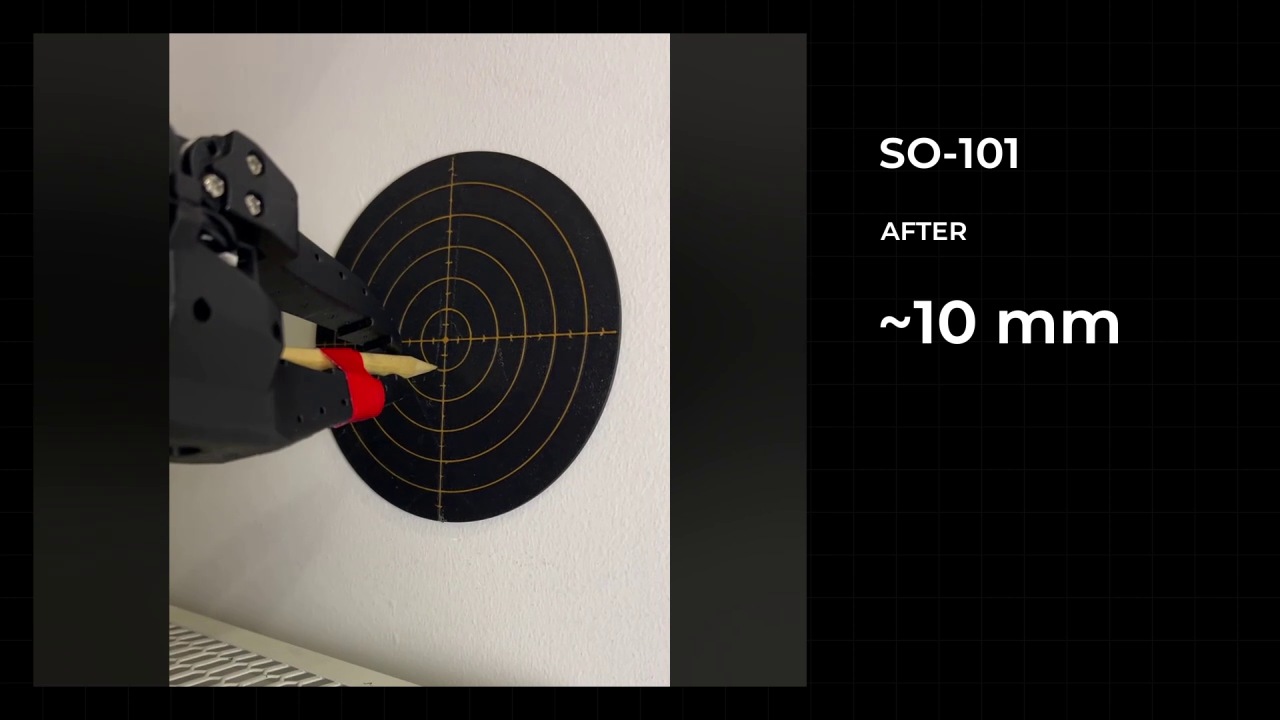
SO-101: comportamiento original seguido de la configuración modificada:
SO-102: comportamiento original seguido de la configuración modificada:
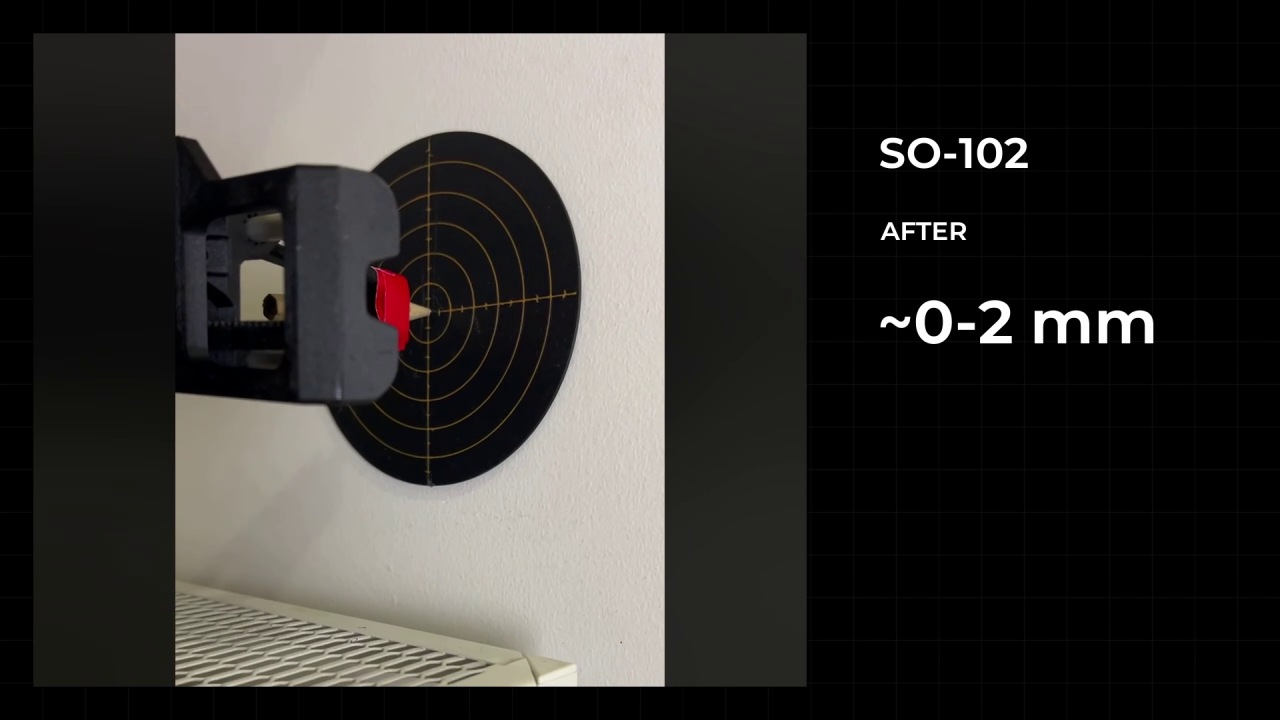
Los valores aproximados mostrados describen esas demostraciones. Los perfiles actuales no necesariamente reproducen grabaciones históricas: el perfil SO-102 actual difiere de una repetición anterior en M1 D, M6 P y tiempo de rampa. La comparación reproducible requiere las versiones de perfil, calibración, modelo, carga útil y grabación.
Movimiento coordinado y mecánica.
Una grabación de movimiento coordinado:
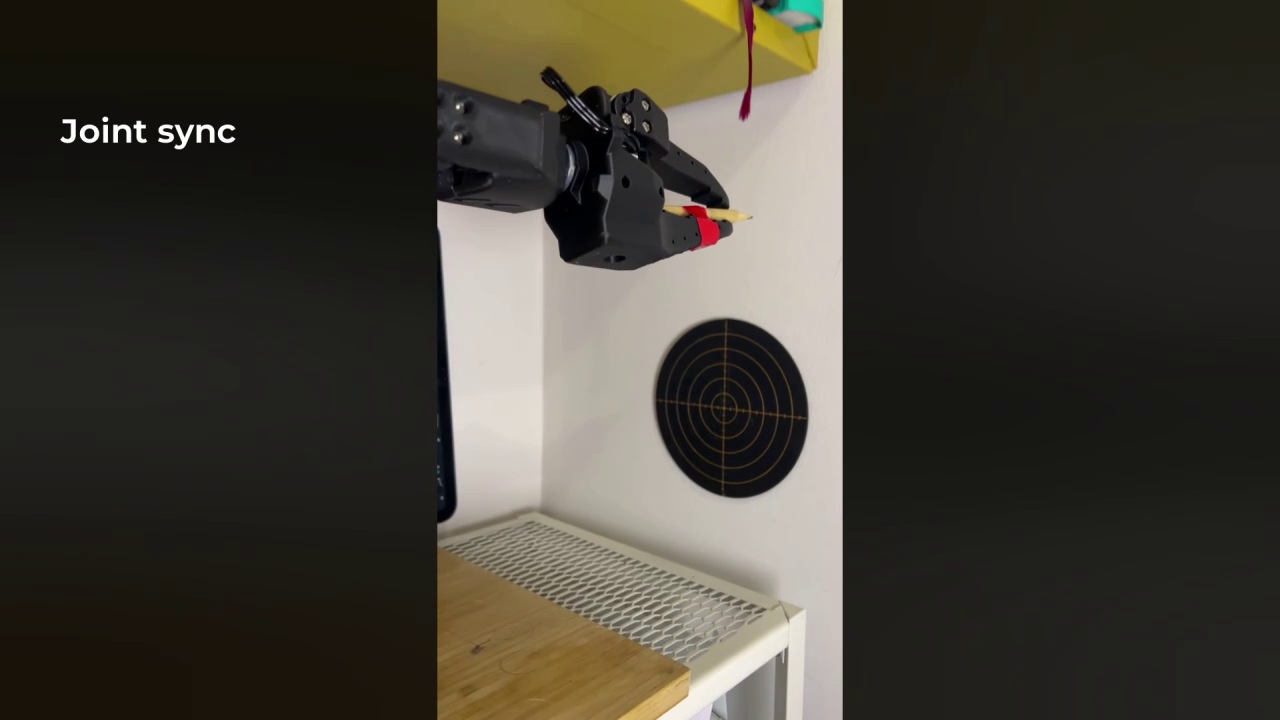
Cada servo planifica su propio perfil. Los objetivos grupales y las velocidades escaladas en distancia ayudan a la coordinación pero no garantizan una hora de llegada común.
Juego de la caja de cambios y flexión del marco:
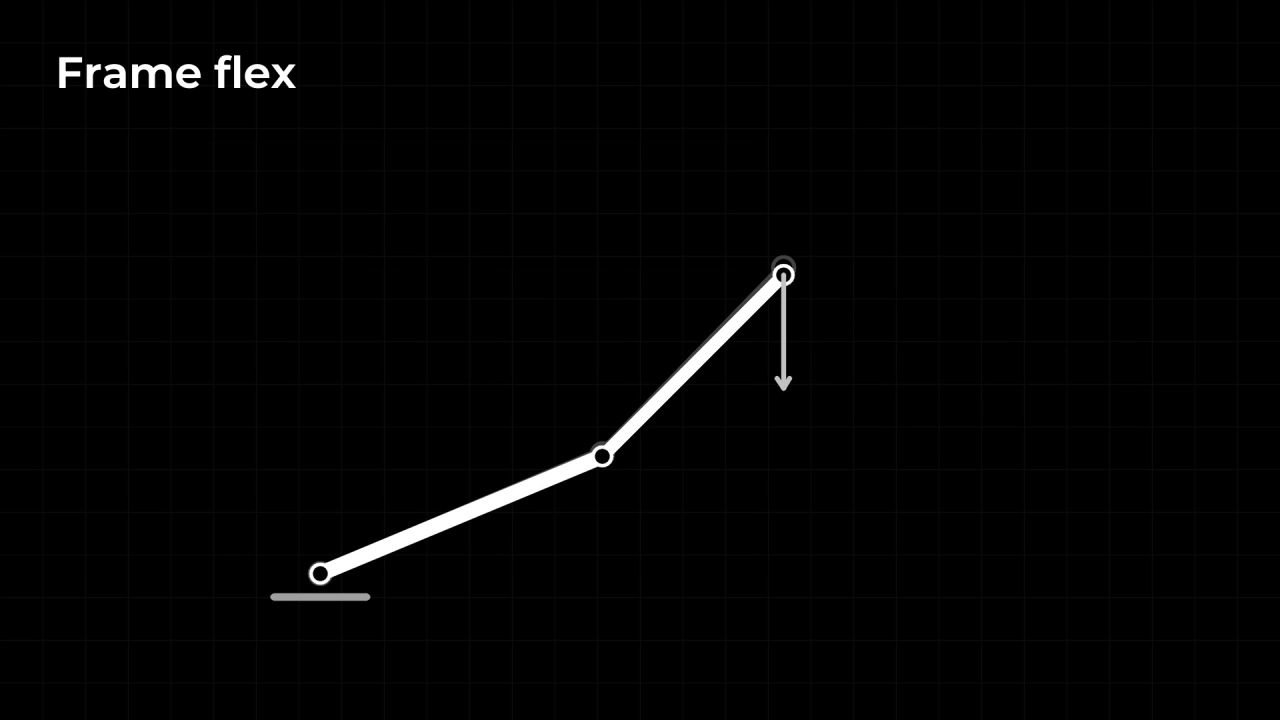
El ajuste del control no elimina el juego mecánico ni el cumplimiento estructural. Registre las condiciones experimentales y distinga el error del motor de la posición del punto final. Utilice la validación de ajuste para aceptar la configuración y el visor para inspeccionar recuentos y referencias.
Inicio de la documentación · Revisión de la fuente: a995f77. Extensión 9.0.