Modos, sesiones y parada
Esta referencia es para desarrolladores de software de control. El controlador compartido maneja la configuración de la sesión para reproducción, teleoperación y sintonización; no ejecute una segunda secuencia de configuración manual junto con ella.
Restablecer selecciona el modo Legacy. La configuración de la extensión reside en la RAM y no se restaura automáticamente desde la EEPROM. Antes de un nuevo comienzo, el software debe verificar las capacidades y el protocolo de soporte 9.0.
Modo heredado
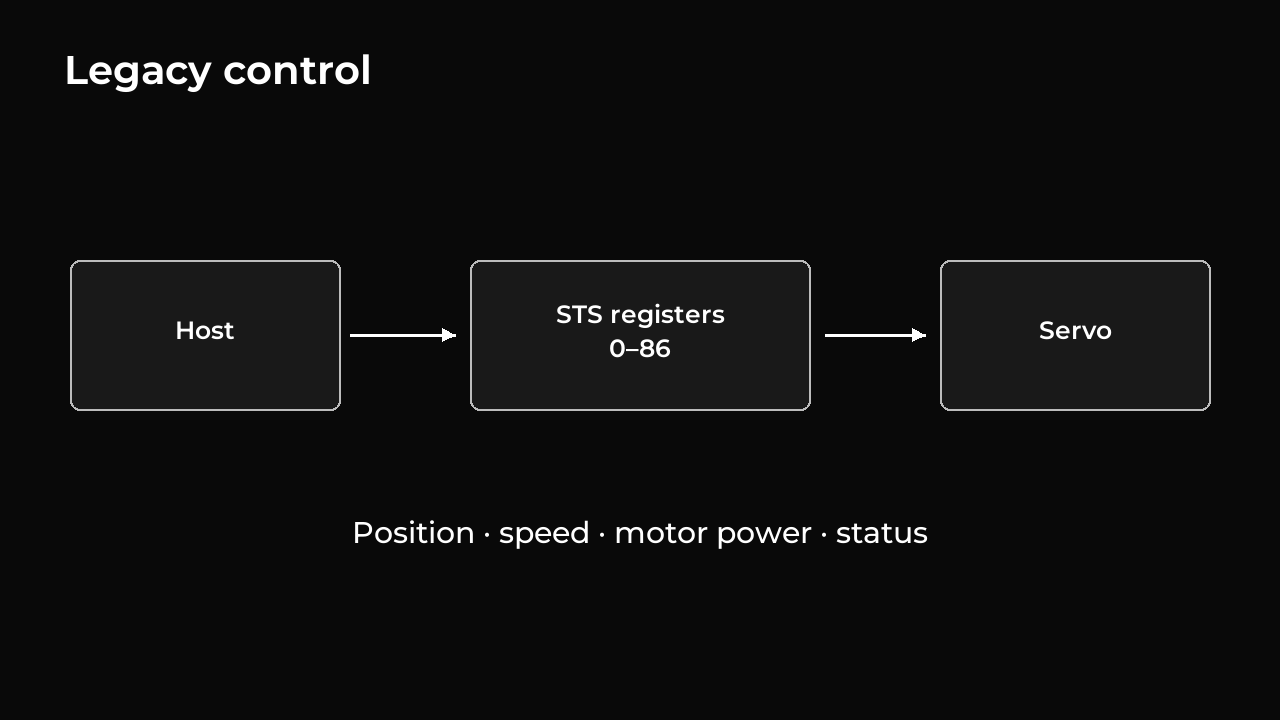
El modo heredado admite la interfaz de registro STS estándar, incluida la potencia del motor, el modo de funcionamiento, los comandos de posición y velocidad y las lecturas de estado. El software STS existente puede utilizar los registros 0–86 sin habilitar la extensión.
En los modos de posición heredados, habilitar la potencia del motor sin un nuevo comando de posición mantiene la posición medida, incluso fuera de los límites guardados. No reproduce un objetivo antiguo ni mueve el eje al límite más cercano. Los nuevos comandos de posición todavía están limitados a los límites guardados.
La extensión utiliza su propia configuración de movimiento y control. Los valores de ganancia no deben copiarse directamente entre los dos modos porque sus escalas difieren. La compatibilidad con los comandos estándar no garantiza un comportamiento físico idéntico en todos los modelos de servo.
Iniciar y detener el modo de extensión
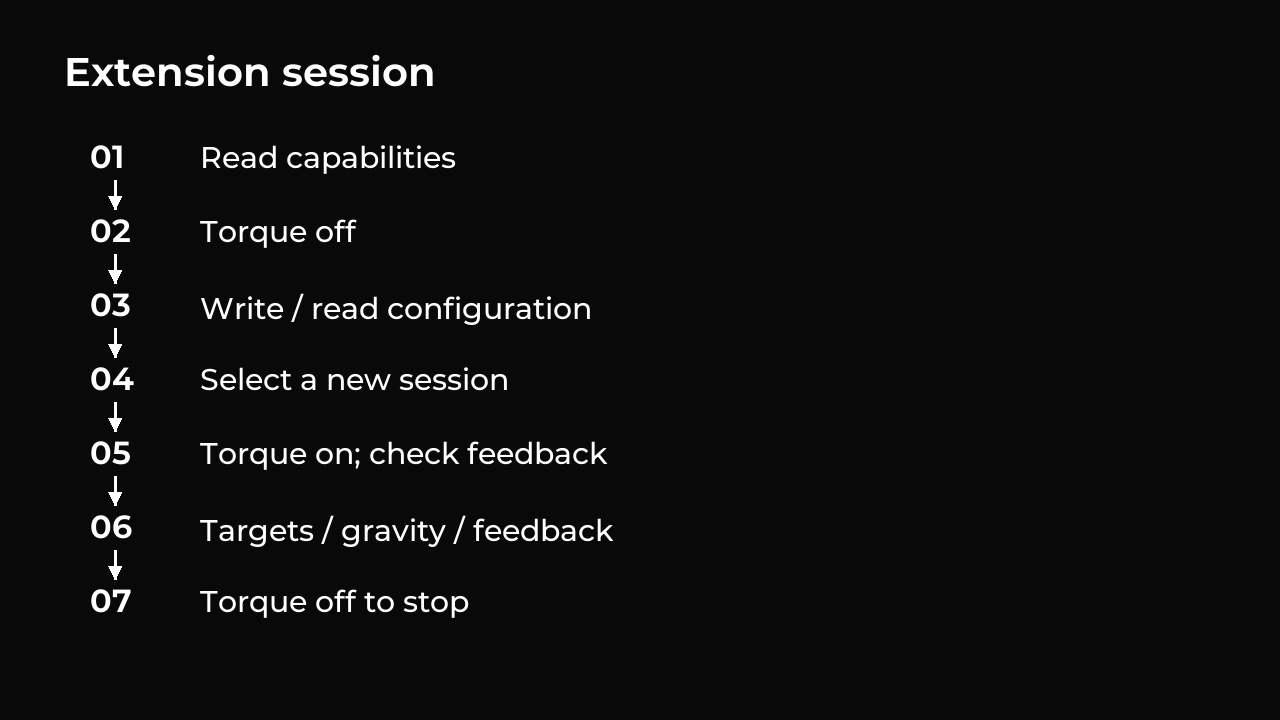
La siguiente secuencia utiliza los números de registro y los comandos documentados más adelante. La selección prepara una sesión; habilitando el control de arranque de potencia del motor.
- Encuentre las ID de los servos conectados y lea las capacidades de cada servo. Compruebe si hay
ARMCy la versión9.0. Repita esta verificación después de un reinicio o cambio de firmware. - Apague el motor configurando el registro de activación de par heredado 40 en
0. Finalice cualquier sesión existente y aplique cualquier configuración heredada permanente. - Escriba y lea la configuración completa (
0xA0), incluidas las configuraciones de avance de velocidad y la velocidad de giro de la gravedad. - Escriba
mode=1y un nuevo número de sesión distinto de cero en0xB8(3 bytes en total). Esto selecciona el modo de extensión y prepara el próximo inicio; la energía permanece apagada. - Establezca el registro 40 en
1. El firmware verifica los sensores, el estado de protección, la configuración y los límites de posición guardados, luego captura la posición medida como objetivo de retención inicial. Los contadores de comando, corrección I y compensación de gravedad comienzan en cero. Lea0xC1y espere la sesión correcta, las mediciones actuales utilizables, el accionamiento del motor habilitado y la salida lista. - Envíe objetivos y cualquier actualización de gravedad. Lea los comentarios para verificar qué comandos fueron aceptados y qué tan cerca los sigue el servo.
- El servo finaliza su último movimiento y mantiene el destino hasta que se le asigna un nuevo objetivo. Establezca el registro 40 en
0para apagar el motor y finalizar la sesión. Para volver al modo heredado, mantenga apagado y escribamode=0, session=0en0xB8.
Si un inicio falla, el registro 40 vuelve a 0. Su reconocimiento de escritura normal por sí solo no confirma un inicio exitoso: verifique la lectura y la retroalimentación del registro. Cada intento de inicio consume la sesión preparada. Después de un inicio fallido, apagado de torque o apagado de protección, corrija la causa y escriba 0xB8 con un nuevo número de sesión antes de habilitar el torque nuevamente. La repetición de la habilitación del par mientras el control está en funcionamiento conserva sus contadores de objetivo, compensación y comando.
Los comandos que mueven o ajustan un motor motorizado requieren hardware listo, no se reportan fallas y las lecturas del sensor no tienen más de 2 ms de antigüedad. El controlador normalmente actualiza cada 1 ms y acepta intervalos de hasta 2 ms. Los espacios más largos provocan que se desactive la salida del motor.
Mientras usa la extensión, evite escrituras heredadas en el registro de modo operativo 33 o en los registros de movimiento 41–47: apagan el motor y abandonan el modo de extensión. Guardar la configuración permanente también finaliza el control de la extensión. Configurar el registro 40 en 0 deja el modo de extensión seleccionado, listo para configurar otra sesión.
Si los comandos del host dejan de llegar
El servo finaliza el último movimiento aceptado y sigue manteniendo ese destino. La compensación de gravedad continúa hasta su último valor solicitado y permanece allí. No se necesitan mensajes repetidos para mantener la sesión activa, y la pérdida de comunicación con el host no cambia el objetivo ni apaga el motor.
Para cambiar dónde va el servo, envíe otro objetivo. Para liberar el motor, establezca la habilitación de par en cero. Las comprobaciones de frescura del sensor, la protección del motor y el dispositivo de vigilancia del firmware permanecen activos mientras se mueve y se sostiene.
Distinguir tres mecanismos de sincronización.
| Mecanismo | lo que comprueba |
|---|---|
| Actualización del sensor de firmware | Medidas locales utilizables; Los comandos de control motorizados requieren lecturas no mayores a 2 ms. |
| Cheques de anfitrión | Edad del marco/retroalimentación y plazos de gravedad; una infracción desencadena el intento de limpieza correspondiente |
| Mensajes de bus de comunicación faltantes | No es en sí mismo un tiempo de espera de firmware que borra la retención o la última solicitud de gravedad |
El intervalo de comando del host no es el intervalo de control de 1 ms del servo. Un servo puede continuar con el movimiento aceptado después de que el host deje de funcionar.
Comportamiento de parada de herramienta
| Herramienta/evento | Acción esperada |
|---|---|
| Reproducción de extensión: finalización normal o Ctrl+C | Retener el último objetivo y mantener el poder; Con la gravedad configurada, revise el movimiento restante y confirme la compensación final. |
| Teleoperación: finalización normal o Ctrl+C | Dejar de emitir nuevos objetivos y mantener el poder; la espera de finalización depende de si la gravedad está configurada |
| Tuning: finalización normal | Restaurar la línea base configurada y mantener la retención |
| Sintonización: Ctrl+C durante un lote | Interrumpir e intentar desatornillar |
| Repetición heredada: finalización normal | Mantener el control en la última postura. |
| Reproducción heredada: Ctrl+C o falla | Intentar desatornillar |
| Grabadora: finalización exitosa | Dejar los motores seleccionados sin alimentación |
| Cerrando el visor | No afecta el control del hardware. |
| Proceso interrumpido o bus desconectado | Es posible que la limpieza nunca llegue; El firmware puede conservar el último objetivo y la gravedad. |
Con un modelo de gravedad configurado y motores listos, la finalización del controlador compartido atiende el movimiento restante y la gravedad, espera 200 ms de descanso con un tiempo de espera de finalización de 30 s y confirma la compensación final. Descanso significa planificadores inactivos y que cada posición medida permanezca dentro de un rango de un conteo durante esos 200 ms; no establece un error de objetivo cero.
Los errores de modelo, las actualizaciones rechazadas, los comentarios obsoletos, la pérdida de propiedad, las alarmas y las temperaturas validadas iguales o superiores a 60 °C desencadenan intentos de desconexión de torsión verificada. Una excepción es una fecha límite de gravedad incumplida durante una espera establecida cuando dos pases nuevos confirman motores estacionarios saludables en la misma sesión. La ejecución aún falla con holdRetained: true y no se reanuda automáticamente.
Sin un modelo de gravedad, el controlador compartido no realiza esta espera de descanso final. La reproducción de pose con nombre normalmente espera a cada destino dentro de su tolerancia configurada, pero Ctrl+C puede interrumpir esa espera. Por lo tanto, la repetición o la teleoperación pueden finalizar mientras el motor continúa hacia el último objetivo.
Ctrl+C no es una parada de emergencia de hardware. La finalización y la liberación del par dependen de la comunicación de trabajo; la instalación debe proporcionar un estado mecánico seguro.
Inicio de la documentación · Revisión de la fuente: a995f77. Extensión 9.0.