Modes, sessions et arrêt
Cette référence est destinée aux développeurs de logiciels de contrôle. Le contrôleur partagé gère la configuration de la session pour la relecture, la téléopération et le réglage ; n’exécutez pas une deuxième séquence de configuration manuelle en même temps.
La réinitialisation sélectionne le mode Legacy. La configuration Extension réside dans la RAM et n’est pas automatiquement restaurée à partir de l’EEPROM. Avant un nouveau démarrage, le logiciel doit vérifier les capacités et prendre en charge le protocole 9.0.
Mode hérité
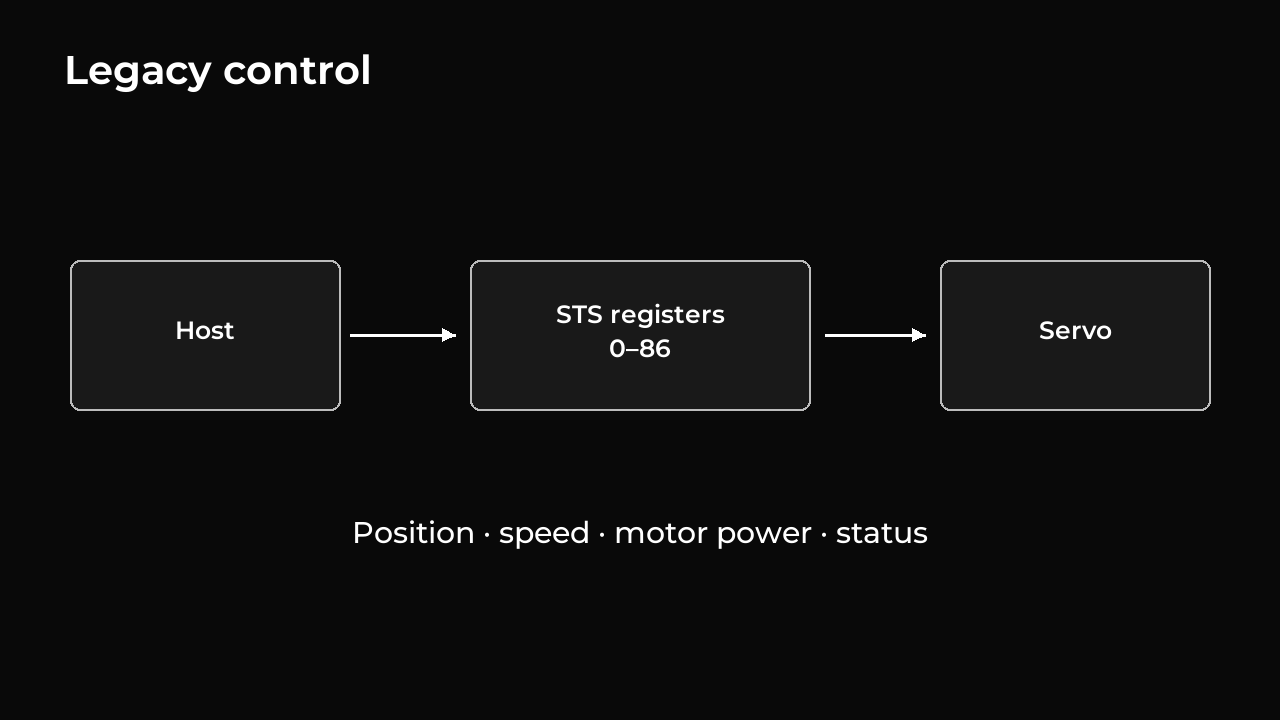
Le mode hérité prend en charge l’interface de registre STS standard, y compris la puissance du moteur, le mode de fonctionnement, les commandes de position et de vitesse et les lectures d’état. Le logiciel STS existant peut utiliser les registres 0 – 86 sans activer l’extension.
Dans les modes de position existants, l’activation de la puissance du moteur sans nouvelle commande de position maintient la position mesurée, même en dehors des limites enregistrées. Il ne rejoue pas une ancienne cible et ne déplace pas l’arbre jusqu’à la limite la plus proche. Les nouvelles commandes de position sont toujours limitées aux limites enregistrées.
L’extension utilise ses propres paramètres de mouvement et de contrôle. Les valeurs de gain ne doivent pas être copiées directement entre les deux modes car leurs échelles diffèrent. La prise en charge des commandes standard ne garantit pas un comportement physique identique sur tous les modèles de servos.
Démarrage et arrêt du mode extension
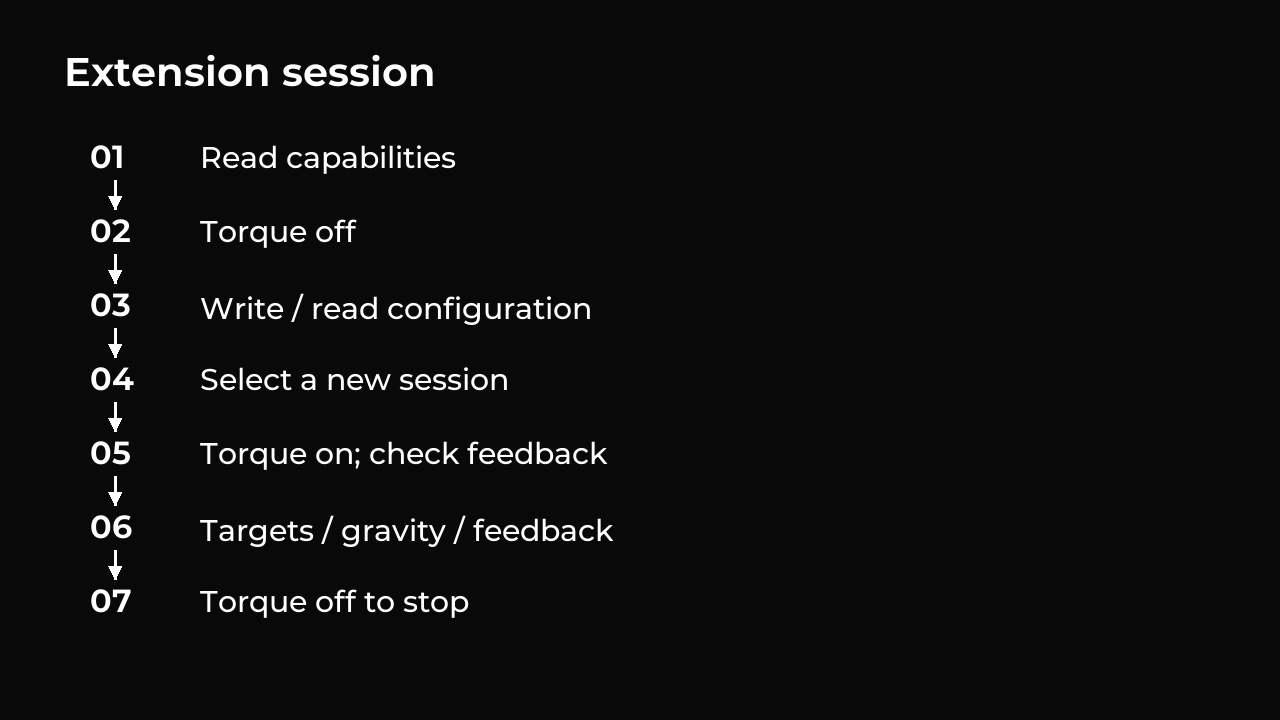
La séquence suivante utilise les numéros de registre et les commandes documentées ultérieurement. La sélection prépare une séance ; permettant le contrôle des démarrages de la puissance du moteur.
- Recherchez les identifiants des servos connectés et lisez les capacités de chaque servo. Recherchez
ARMCet la version9.0. Répétez cette vérification après une réinitialisation ou une modification du micrologiciel. - Coupez l’alimentation du moteur en réglant le registre d’activation de couple existant 40 sur
0. Terminez n’importe quelle session existante et appliquez tous les paramètres hérités permanents. - Écrivez et relisez la configuration complète (
0xA0), y compris les paramètres de rétroaction de vitesse et la vitesse de balayage par gravité. - Écrivez
mode=1et un nouveau numéro de session différent de zéro dans0xB8(total d’octets 3). Ceci sélectionne le mode d’extension et prépare le prochain démarrage ; l’alimentation reste coupée. - Définissez le registre 40 sur
1. Le micrologiciel vérifie les capteurs, l’état de protection, la configuration et les limites de position enregistrées, puis capture la position mesurée comme cible de maintien initiale. Les compteurs de commandes, la correction I et la compensation gravitationnelle démarrent à zéro. Lisez0xC1et attendez la session correcte, les mesures actuellement utilisables, le moteur activé et la sortie prête. - Envoyez des cibles et toutes les mises à jour de gravité. Lisez les commentaires pour vérifier quelles commandes ont été acceptées et dans quelle mesure le servo les suit.
- Le servo termine son dernier mouvement et maintient la destination jusqu’à ce qu’une nouvelle cible lui soit donnée. Réglez le registre 40 sur
0pour couper l’alimentation du moteur et mettre fin à la session. Pour revenir au mode hérité, coupez l’alimentation et écrivezmode=0, session=0dans0xB8.
Si un démarrage échoue, l’enregistrement 40 revient à 0 . Son accusé de réception normal en écriture ne suffit pas à lui seul à confirmer le démarrage réussi : vérifiez la relecture et le retour du registre. Chaque tentative de démarrage consomme la session préparée. Après un démarrage échoué, une coupure de couple ou un arrêt de protection, corrigez la cause et écrivez 0xB8 avec un nouveau numéro de session avant de réactiver le couple. La validation répétée du couple pendant le fonctionnement du contrôle préserve ses compteurs de cible, de compensation et de commande.
Les commandes qui déplacent ou ajustent un moteur motorisé nécessitent un matériel prêt, aucun défaut signalé et des lectures de capteur ne dépassant pas l’ancienne 2 ms . Le contrôleur met normalement à jour toutes les 1 ms et accepte des intervalles allant jusqu’à 2 ms. Des intervalles plus longs entraînent la désactivation de la sortie du moteur.
Lors de l’utilisation de l’extension, évitez les écritures héritées dans le registre de mode de fonctionnement 33 ou dans les registres de mouvement 41 – 47 : ils coupent l’alimentation du moteur et quittent le mode extension. L’enregistrement des paramètres permanents met également fin au contrôle des extensions. La définition du registre 40 sur 0 laisse le mode d’extension sélectionné, prêt pour une autre configuration de session.
Si les commandes de l’hôte cessent d’arriver
Le servo termine le dernier mouvement accepté et continue de maintenir cette destination. La compensation gravitationnelle continue vers sa dernière valeur demandée et y reste. Aucun message répété n’est nécessaire pour maintenir la session active, et la perte de communication avec l’hôte ne modifie pas en soi la cible ni ne coupe l’alimentation du moteur.
Pour changer la direction du servo, envoyez une autre cible. Pour débloquer le moteur, réglez la validation du couple sur zéro. Les contrôles de fraîcheur des capteurs, la protection du moteur et le chien de garde du micrologiciel restent actifs pendant le déplacement et le maintien.
Distinguer trois mécanismes de timing
| Mécanisme | Ce qu’il vérifie |
|---|---|
| Fraîcheur du capteur du micrologiciel | Mesures locales utilisables ; les commandes de contrôle alimentées nécessitent des lectures ne datant pas de plus de 2 ms |
| Vérifications de l’hôte | Âge du cadre/rétroaction et délais de gravité ; une violation déclenche la tentative de nettoyage applicable |
| Messages de bus manquants | Il ne s’agit pas en soi d’un délai d’attente du micrologiciel qui efface le maintien ou la dernière demande de gravité. |
L’intervalle de commande hôte n’est pas l’intervalle de contrôle ms 1 du servo. Un servo peut continuer le mouvement accepté après que l’hôte cesse de fonctionner.
Comportement d’arrêt de l’outil
| Outil / événement | Action attendue |
|---|---|
| Relecture Extension : achèvement normal ou Ctrl+C | Conserver la dernière cible et la prise motorisée ; avec la gravité configurée, entretenez le mouvement restant et confirmez la compensation finale |
| Téléopération : achèvement normal ou Ctrl+C | Arrêtez d’émettre de nouvelles cibles et conservez la prise motorisée ; l’attente d’achèvement dépend de la configuration ou non de la gravité |
| Réglage : achèvement normal | Restaurer la ligne de base configurée et conserver la prise |
| Réglage : Ctrl+C pendant un batch | Interrompre et tenter une coupure de couple |
| Replay hérité : achèvement normal | Conserver la prise à la dernière pose |
| Relecture héritée : Ctrl+C ou échec | Tentative de suppression du couple |
| Enregistreur : réussite | Laisser les moteurs sélectionnés hors tension |
| Fermer la visionneuse | N’affecte pas le contrôle du matériel |
| Processus arrêté ou bus déconnecté | Le nettoyage n’arrivera peut-être jamais ; le firmware peut conserver la dernière cible et la gravité |
Avec un modèle de gravité configuré et des moteurs prêts, le contrôleur partagé assure le mouvement et la gravité restants, attend les ms de repos d’un 200 avec le délai d’expiration d’achèvement d’un 30 et confirme la compensation finale. Le repos signifie que les planificateurs sont inactifs et que chaque position mesurée reste dans une plage d’un compte tout au long de ces ms 200 ; il n’établit pas d’erreur cible nulle.
Les erreurs de modèle, les mises à jour rejetées, les commentaires obsolètes, la perte de propriété, les alarmes et les températures validées égales ou supérieures à 60 °C déclenchent une tentative de coupure de couple vérifiée. Une exception est un délai de gravité manqué lors d’une attente établie lorsque deux nouveaux passages confirment des moteurs stationnaires sains au cours de la même séance. L’exécution échoue toujours avec holdRetained: true et ne reprend pas automatiquement.
Sans modèle gravitationnel, le contrôleur partagé n’effectue pas cette dernière attente de repos. La relecture à pose nommée attend normalement chaque destination dans sa tolérance configurée, mais Ctrl+C peut interrompre cette attente. La relecture ou la téléopération peut donc se terminer pendant que le moteur continue vers la dernière cible.
Ctrl+C n’est pas un arrêt d’urgence matériel. L’achèvement et la libération du couple dépendent de la communication de travail ; l’installation doit fournir un état mécanique sûr.
Accueil de la documentation · Révision source : a995f77 . Extension 9.0 .