Interpréter les mesures et les démonstrations
Utilisez cette page pour interpréter une expérience. Les vidéos montrent des enregistrements individuels, et non une spécification de précision pour chaque bras ou un résultat automatiquement reproduit en installant un profil fourni.
Distinguer les mesures
| Mesure | Question à laquelle il répond |
|---|---|
| Répétabilité | À quel point les positions sont-elles proches lorsque la même opération est répétée ? |
| Précision absolue | À quelle distance la position physique est-elle de la cible physique commandée ? |
| Erreur de suivi | À quelle distance se trouve la position mesurée par rapport à la référence planifiée actuelle ? |
| Erreur de destination | À quelle distance se trouve le moteur de la destination finale de la commande, y compris pendant le trajet ? |
| Déviation/jeu mécanique | Comment la charge et la mécanique modifient-elles les positions des liaisons et des points finaux ? |
Le nombre d’encodeurs correspondant ne mesure pas directement la position de l’outil dans l’espace. Un retour réussi ne caractérise pas l’ensemble de l’espace de travail.
Répétabilité et précision
Rendements répétés mesurés avec un indicateur :
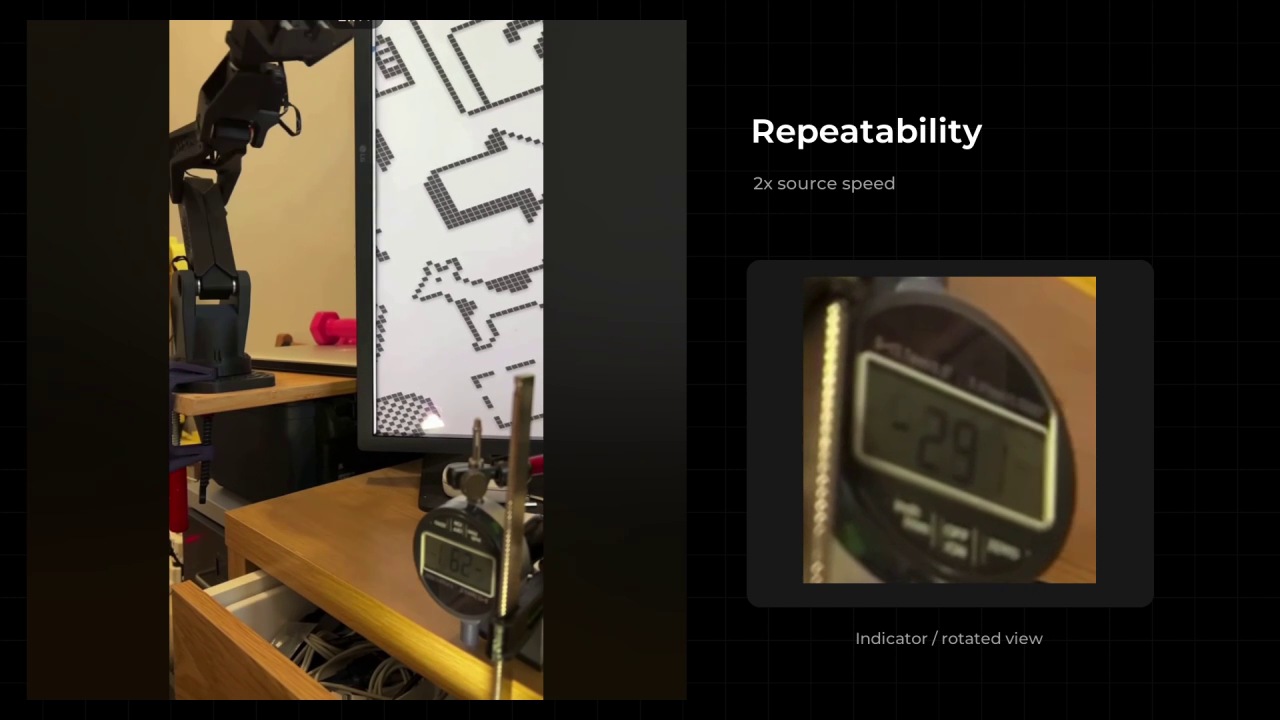
Cet enregistrement illustre la répétabilité dans une expérience. Enregistrez la charge utile, le montage, la direction d’approche, le nombre de répétitions et la méthode de mesure lors de la comparaison des résultats.
Une explication conceptuelle de la propagation et du décalage par rapport à la cible :
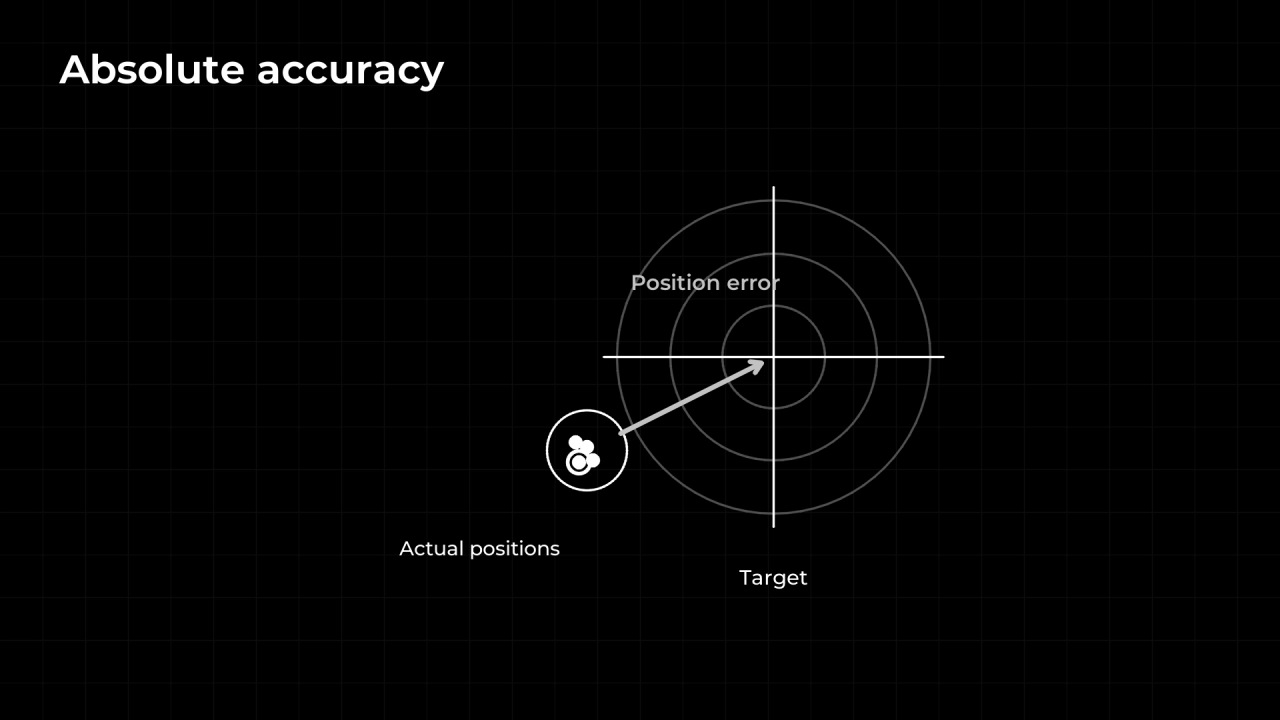
Cette animation explique les concepts ; il ne s’agit pas d’un ensemble de données matérielles mesurées.
Oscillation et enregistrements avant/après
Un exemple d’oscillation lors du réglage du firmware d’origine PID :
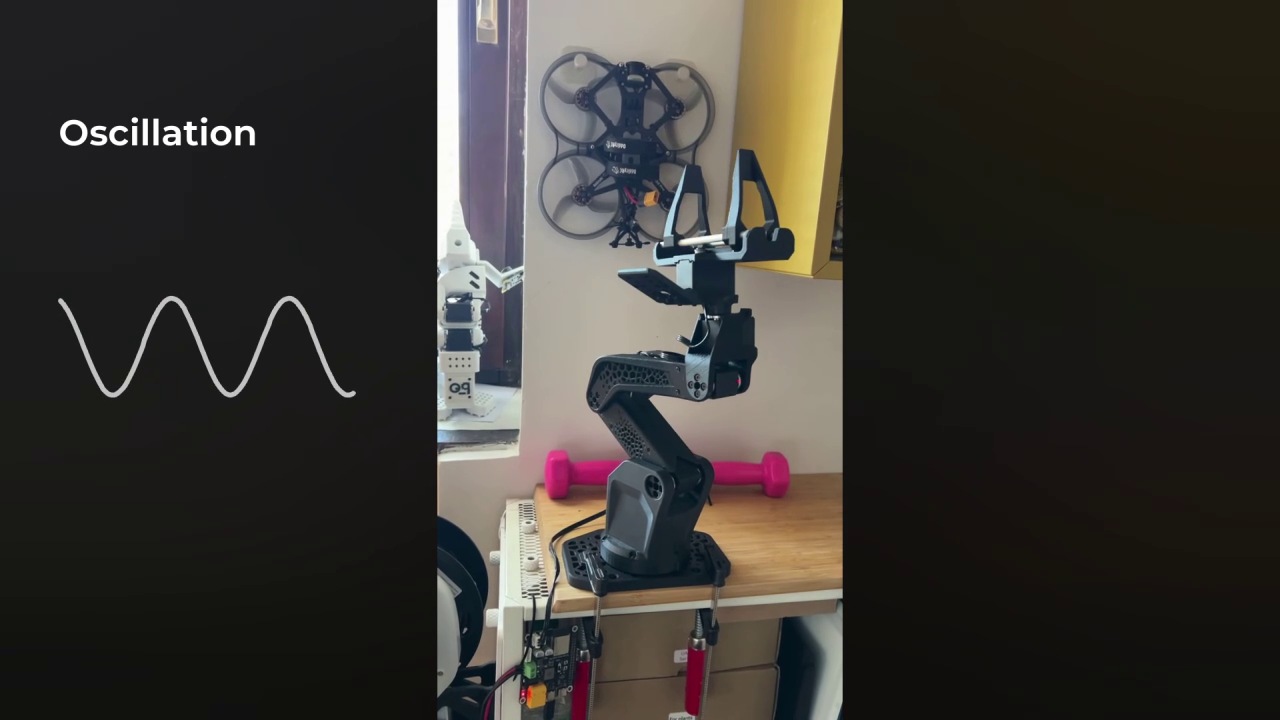
Dans certains tests enregistrés, l’erreur de position inférieure était accompagnée d’une oscillation. Cela motive la vérification du dépassement, des maintiens plus longs, de la charge et de la saturation ainsi que des erreurs statiques ; il n’établit pas de comportement universel du micrologiciel d’usine.
Enregistrement de comparaison combiné :
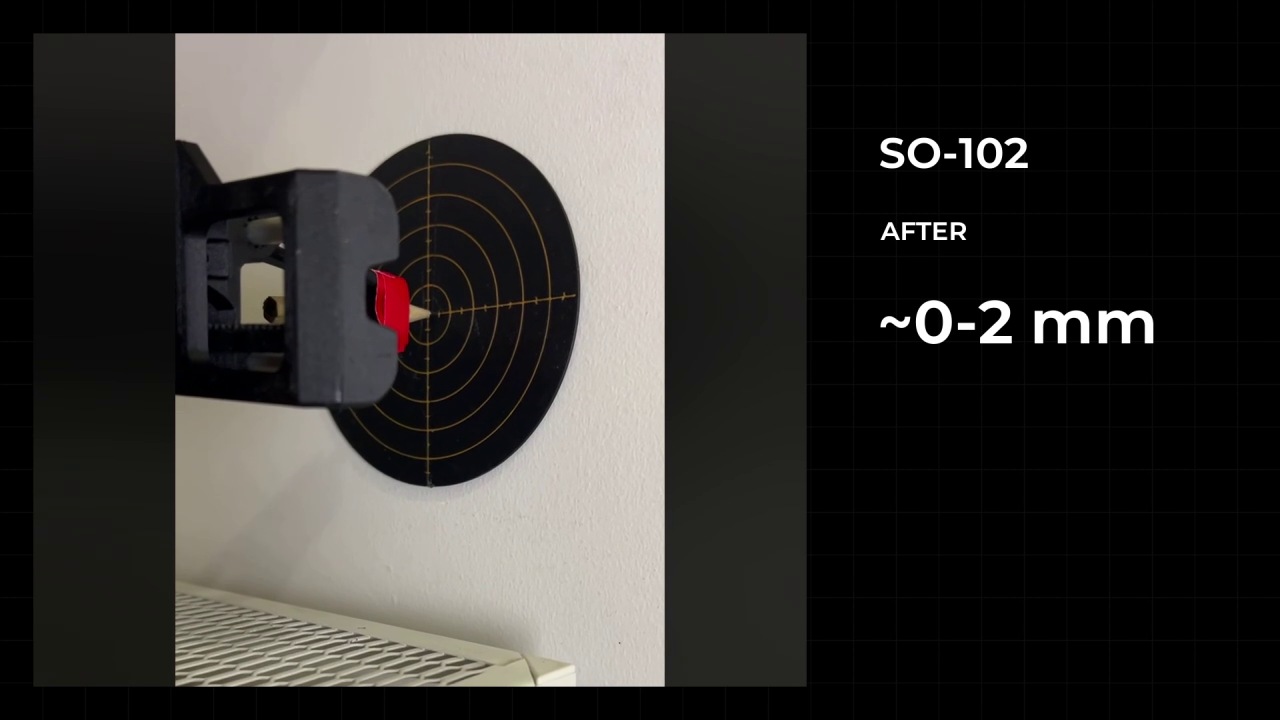
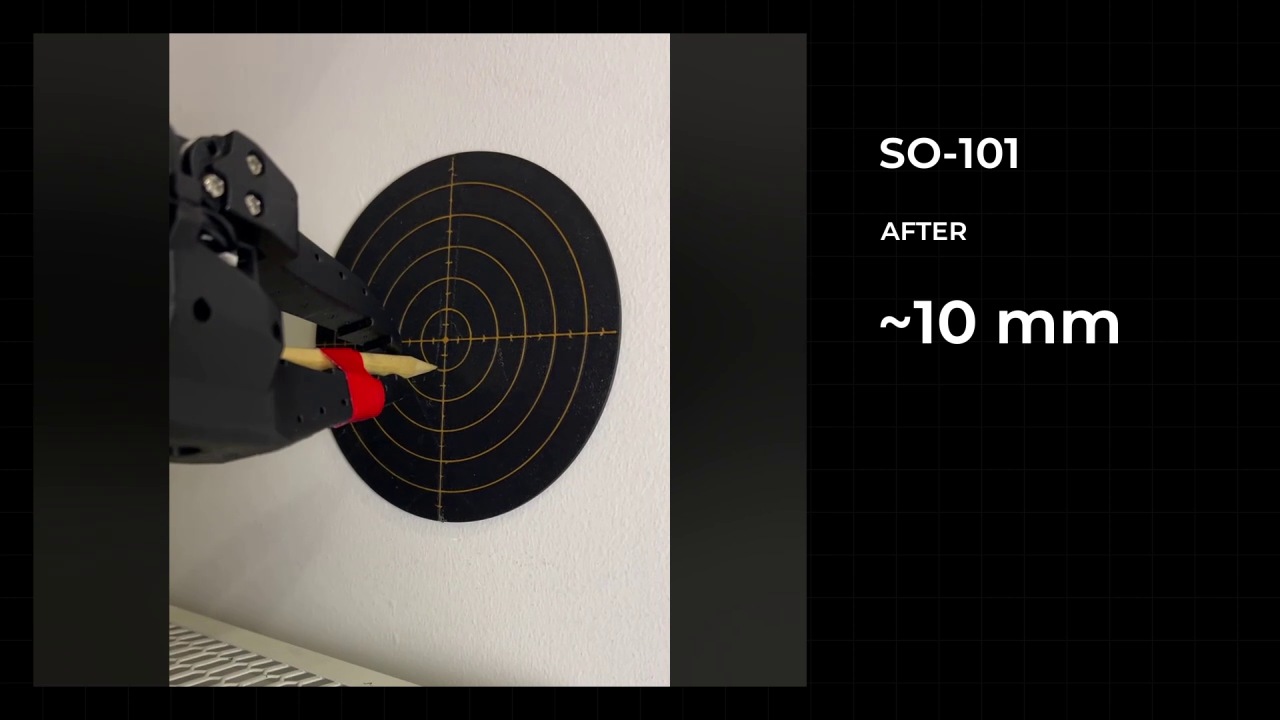
SO-101 : comportement d’origine suivi de la configuration modifiée :
SO-102 : comportement d’origine suivi de la configuration modifiée :
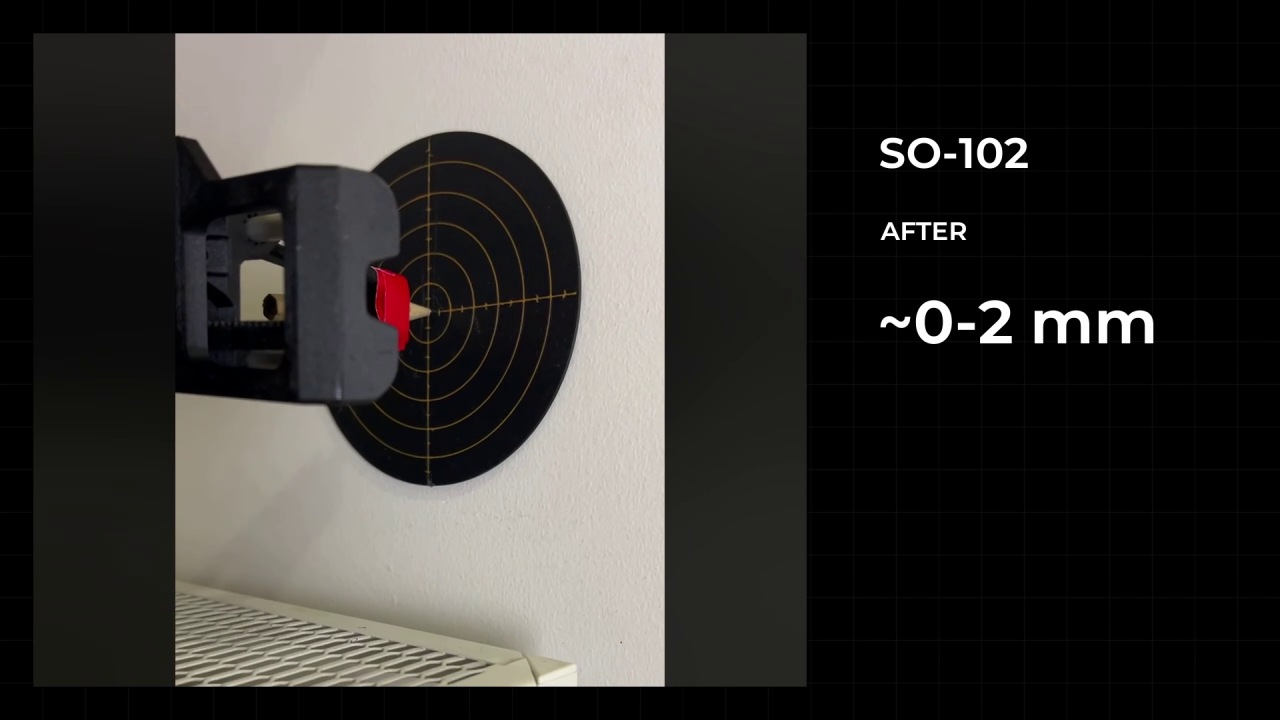
Les valeurs approximatives affichées décrivent ces démonstrations. Les profils actuels ne reproduisent pas nécessairement les enregistrements historiques : le profil SO-102 actuel diffère d’une rediffusion antérieure en termes de M1 D, M6 P et de temps de rampe. Une comparaison reproductible nécessite les versions de profil, d’étalonnage, de modèle, de charge utile et d’enregistrement.
Mouvement et mécanique coordonnés
Un enregistrement de mouvements coordonnés :
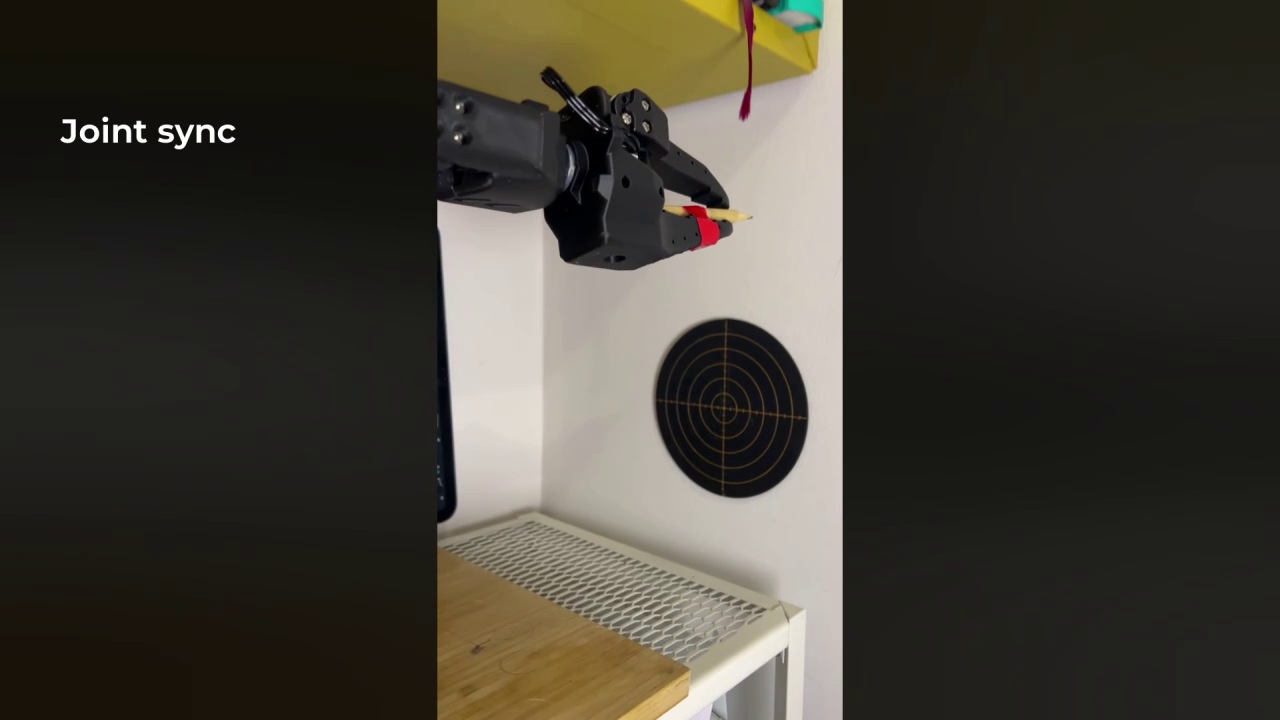
Chaque servo planifie son propre profil. Les objectifs de groupe et les vitesses échelonnées sur la distance facilitent la coordination mais ne garantissent pas une heure d’arrivée commune.
Jeu de boîte de vitesses et flexion du cadre :
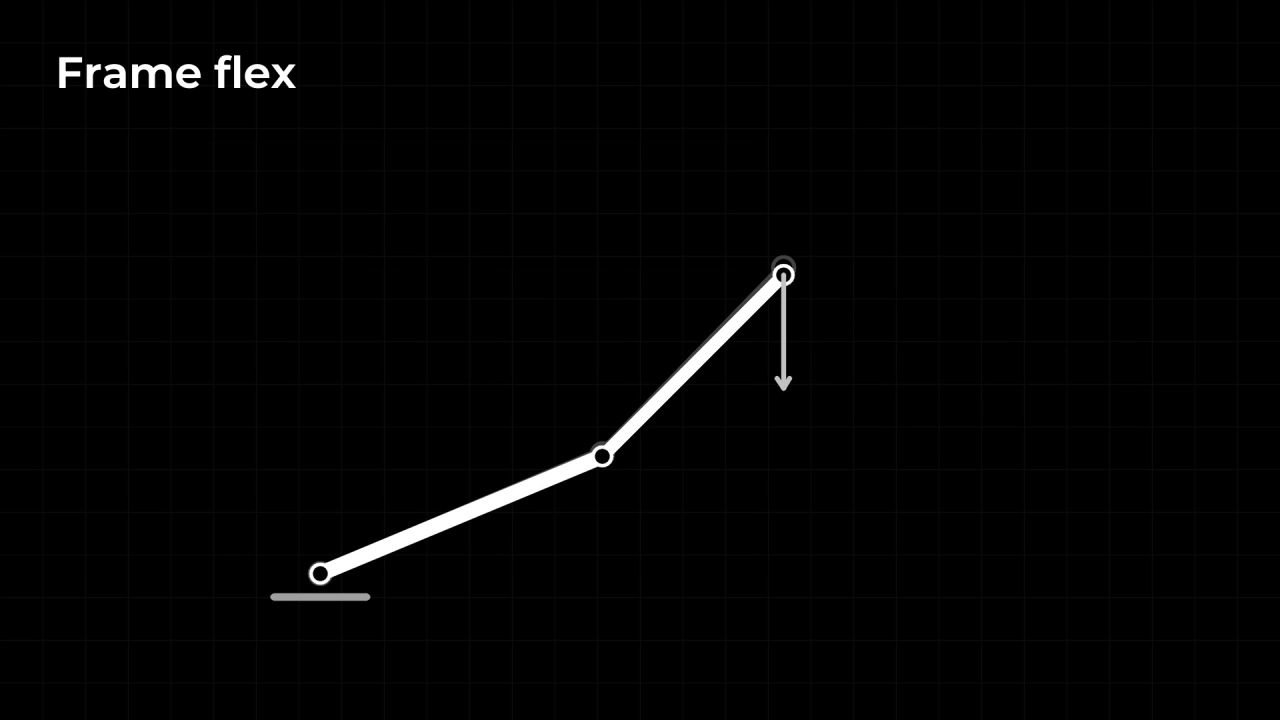
Le réglage des commandes n’élimine pas le jeu mécanique ou la conformité structurelle. Enregistrez les conditions expérimentales et distinguez l’erreur du moteur de la position du point final. Utilisez la validation de réglage pour accepter les paramètres et la visionneuse pour inspecter les décomptes et les références.
Accueil de la documentation · Révision source : a995f77 . Extension 9.0 .