Interpretar medições e demonstrações
Use esta página para interpretar um experimento. Os vídeos mostram gravações individuais, não uma especificação de precisão para cada braço ou um resultado reproduzido automaticamente pela instalação de um perfil fornecido.
Distinguir as medidas
| Medição | Pergunta que responde |
|---|---|
| Repetibilidade | Quão próximas estão as posições quando a mesma operação é repetida? |
| Precisão absoluta | Quão próxima está a posição física do alvo físico comandado? |
| Erro de rastreamento | A que distância está a posição medida da referência planejada atual? |
| Erro de destino | A que distância o motor está do destino final do comando, inclusive durante o deslocamento? |
| Deflexão/folga mecânica | Como a carga e a mecânica alteram as posições dos links e dos pontos finais? |
As contagens correspondentes do codificador não medem diretamente a posição da ferramenta no espaço. Um retorno bem-sucedido não caracteriza o espaço de trabalho completo.
Repetibilidade e precisão
Retornos repetidos medidos com um indicador:
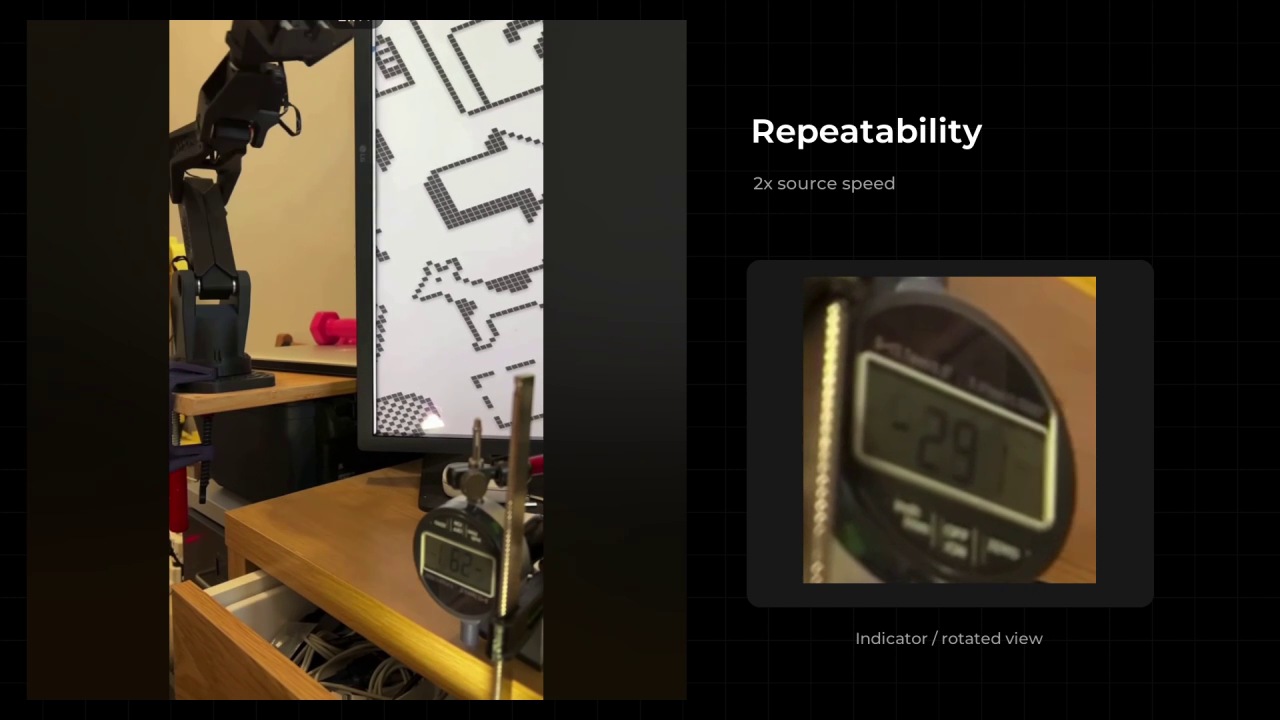
Esta gravação ilustra a repetibilidade em um experimento. Registre a carga útil, a montagem, a direção de aproximação, a contagem de repetições e o método de medição ao comparar os resultados.
Uma explicação conceitual de spread e deslocamento da meta:
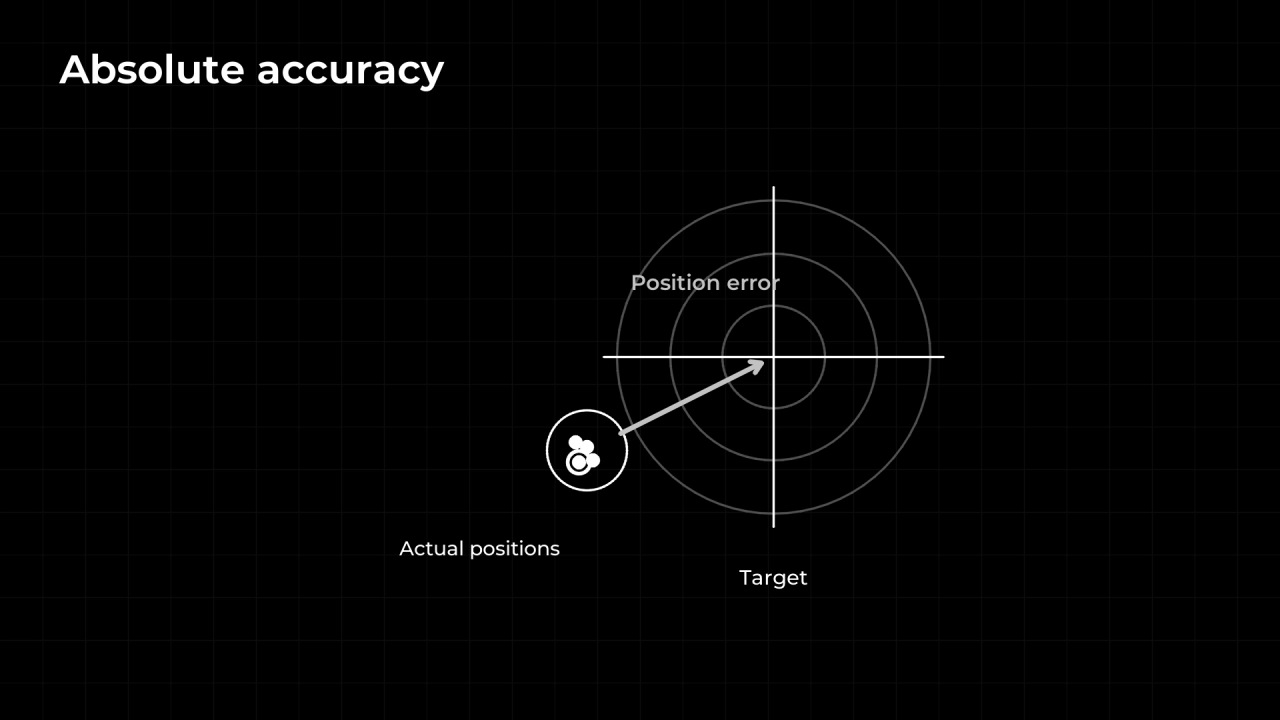
Esta animação explica conceitos; não é um conjunto de dados de hardware medido.
Oscilação e gravações antes/depois
Um exemplo de oscilação durante o ajuste do firmware PID:
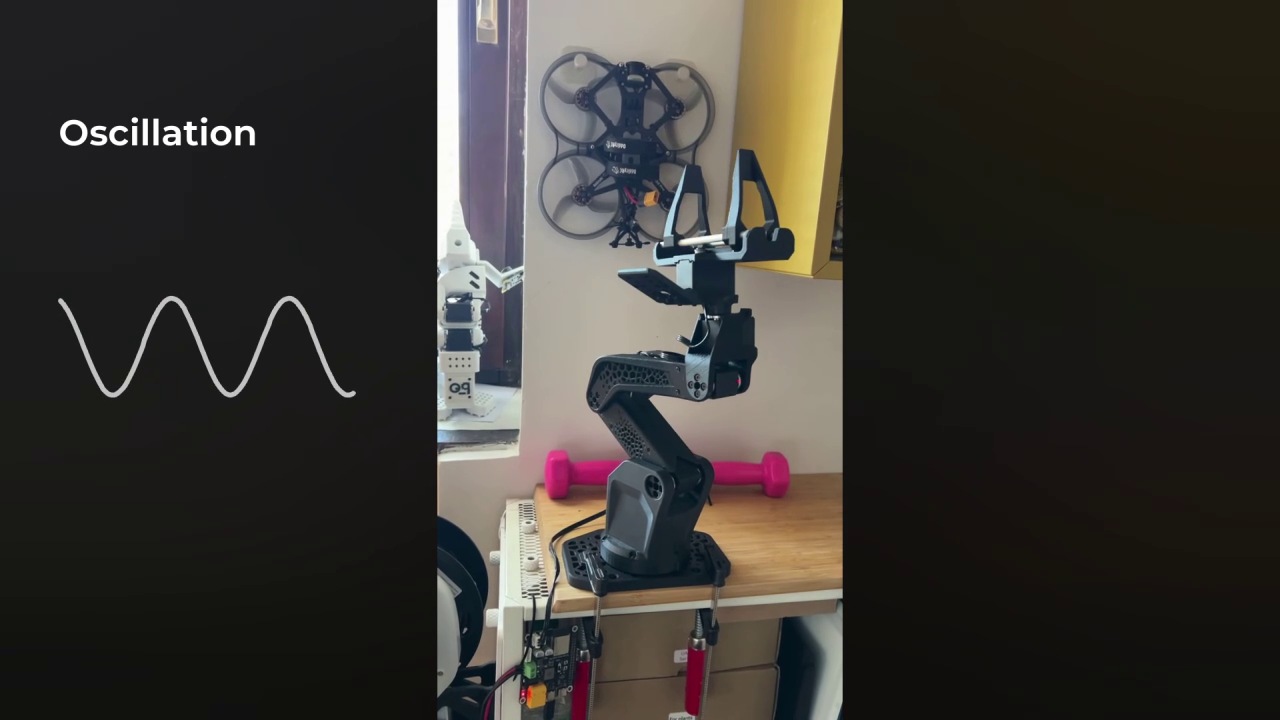
Em alguns testes gravados, o erro de posição inferior foi acompanhado de oscilação. Isto motiva a verificação de overshoot, retenção mais longa, carga e saturação, bem como erro estático; ele não estabelece o comportamento universal do firmware de fábrica.
Gravação de comparação combinada:
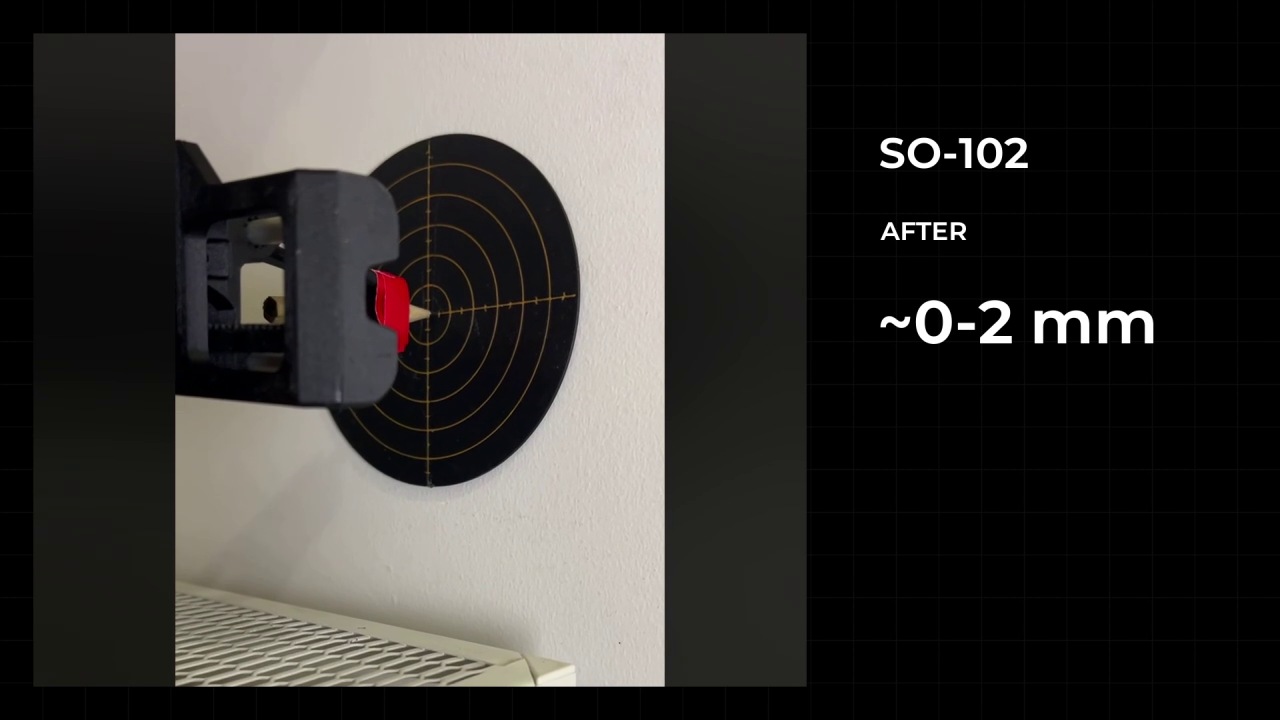
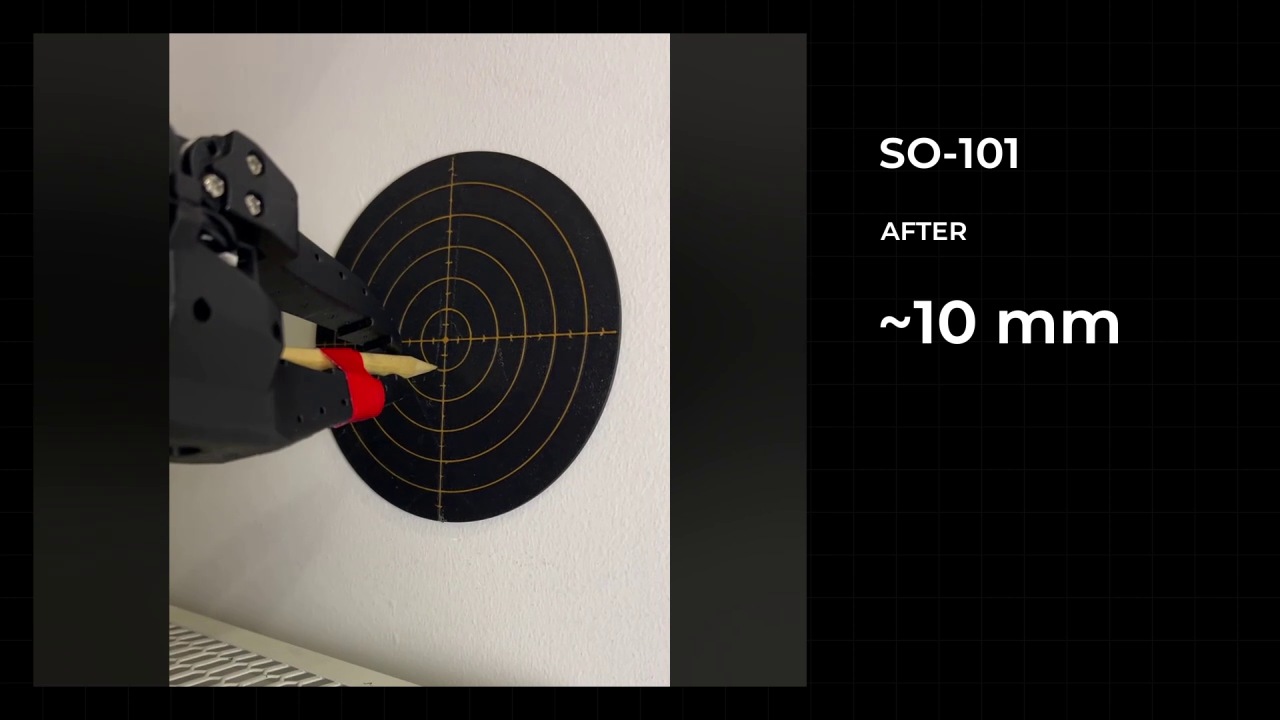
SO-101: comportamento original seguido pela configuração alterada:
SO-102: comportamento original seguido pela configuração alterada:
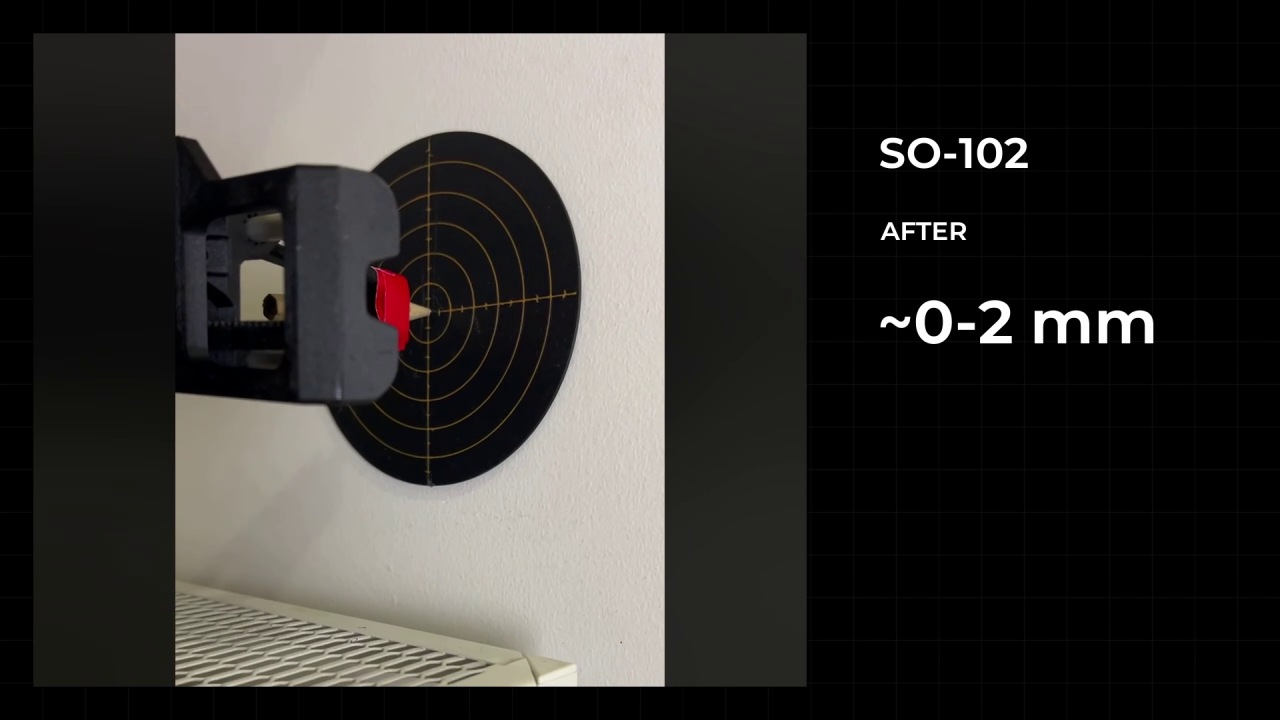
Os valores aproximados exibidos descrevem essas demonstrações. Os perfis atuais não reproduzem necessariamente gravações históricas: o perfil SO-102 atual difere de uma reprodução anterior em M1 D, M6 P e tempo de rampa. A comparação reproduzível requer perfil, calibração, modelo, carga útil e versões de gravação.
Movimento coordenado e mecânica
Uma gravação de movimento coordenado:
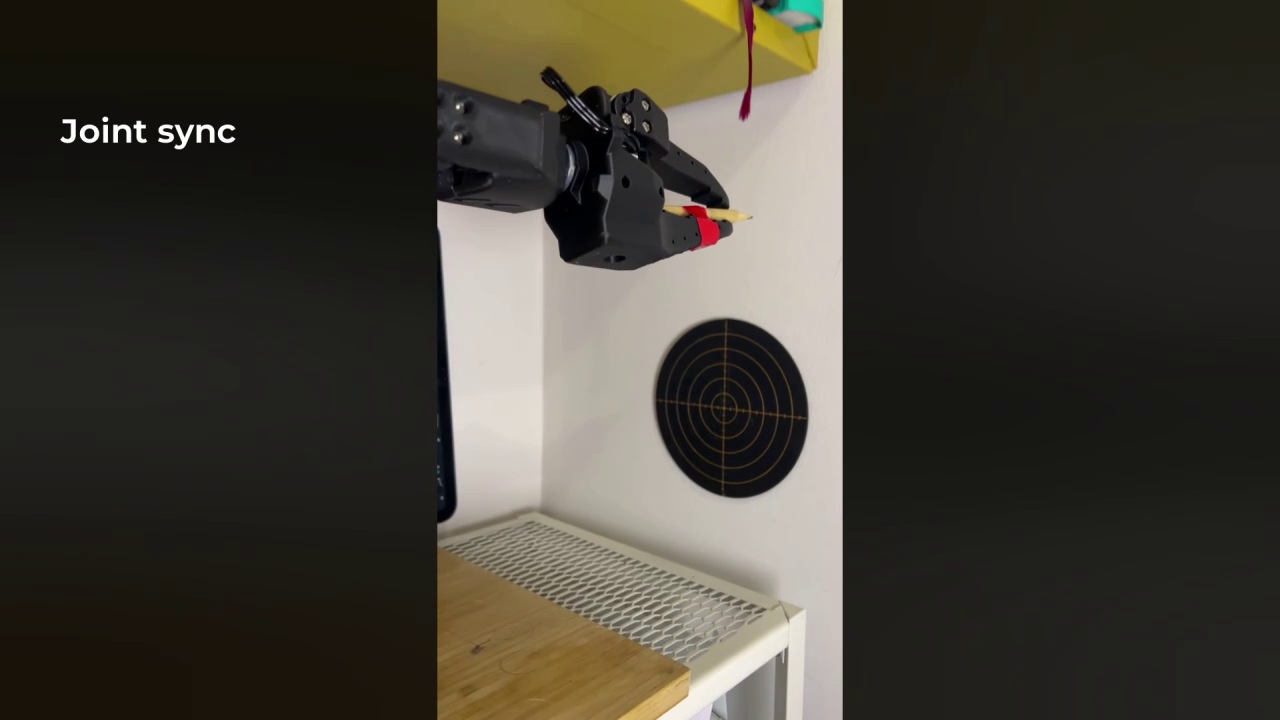
Cada servo planeja seu próprio perfil. As metas de grupo e as velocidades em escala de distância auxiliam na coordenação, mas não garantem um horário de chegada comum.
Folga da caixa de câmbio e flexão do quadro:
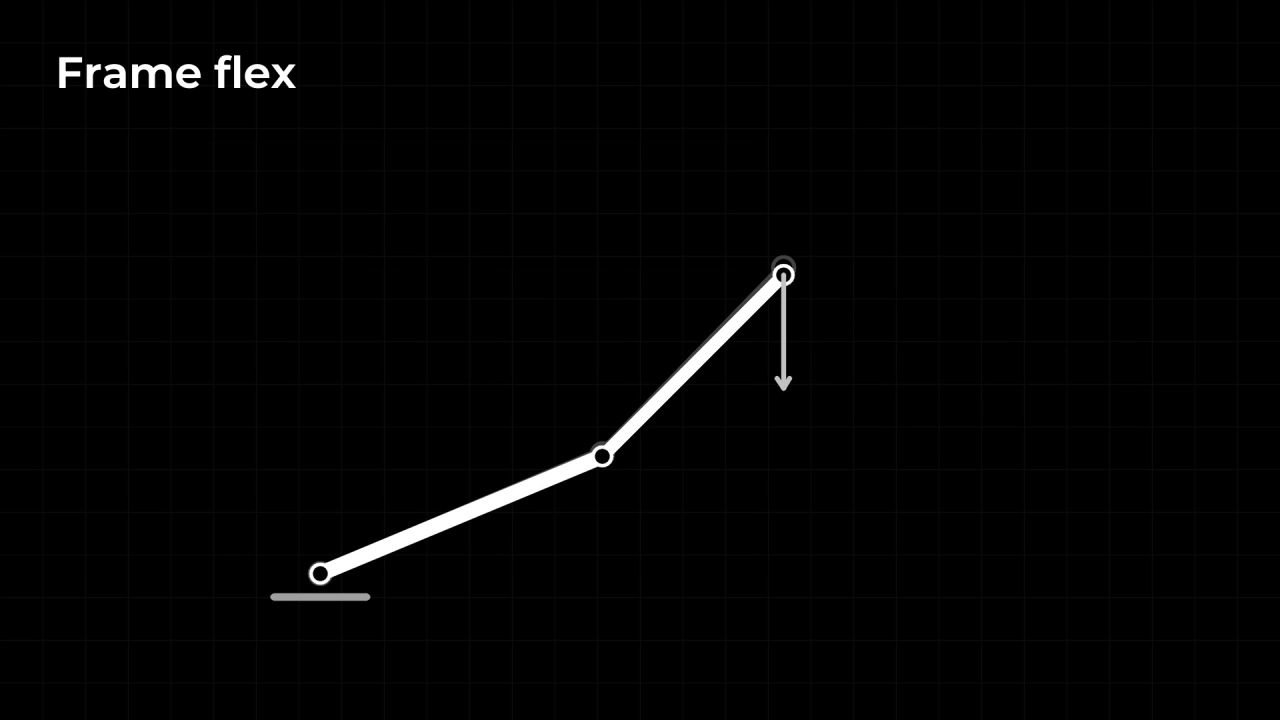
O ajuste do controle não elimina folga mecânica ou conformidade estrutural. Registre as condições experimentais e distinga o erro do motor da posição final. Use a validação de ajuste para aceitar configurações e o visualizador para inspecionar contagens e referências.
Início da documentação · Revisão de origem: a995f77 . Extension 9.0 .