測定とデモの解釈
このページを使用して実験を解釈します。ビデオは個々の記録を示しており、すべてのアームの精度仕様や、提供されたプロファイルをインストールすることによって自動的に再現された結果ではありません。
測定値を区別する
| 測定 | 質問に答える |
|---|---|
| 再現性 | 同じ操作を繰り返した場合、位置はどれくらい近くなりますか? |
| 絶対精度 | 物理的位置は、指令された物理的ターゲットにどの程度近いですか? |
| トラッキングエラー | 測定された位置は、現在計画されている基準からどれくらい離れていますか? |
| 宛先エラー | 移動中も含めて、モーターはコマンドの最終目的地からどのくらい離れていますか? |
| 機械的なたわみ・バックラッシ | 荷重と機構はリンクとエンドポイントの位置をどのように変更しますか? |
エンコーダ数の一致は、空間内のツールの位置を直接測定するものではありません。 1 回のリターンが成功しただけでは、ワークスペース全体が特徴づけられるわけではありません。
再現性と精度
インジケーターを使用して測定される繰り返しの返品:
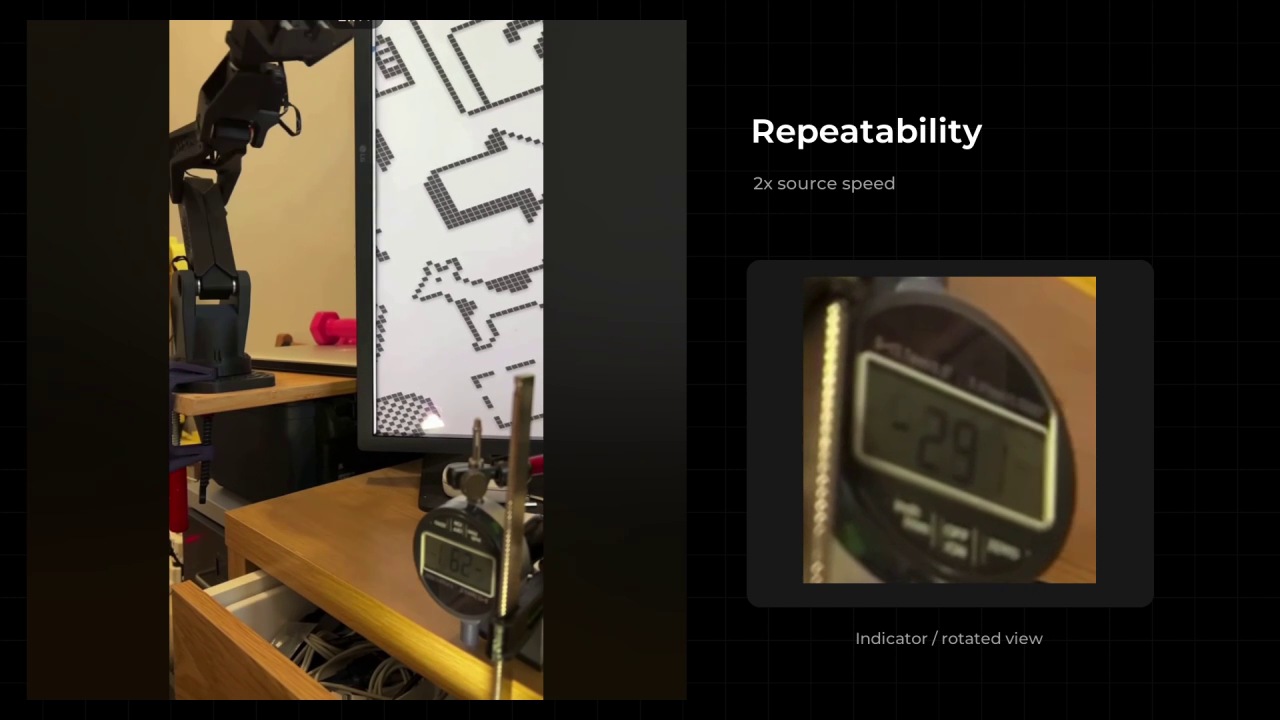
この記録は、1 つの実験における再現性を示しています。結果を比較する場合は、可搬質量、取り付け、アプローチ方向、繰り返し回数、測定方法を記録します。
ターゲットからのスプレッドとオフセットの概念的な説明:
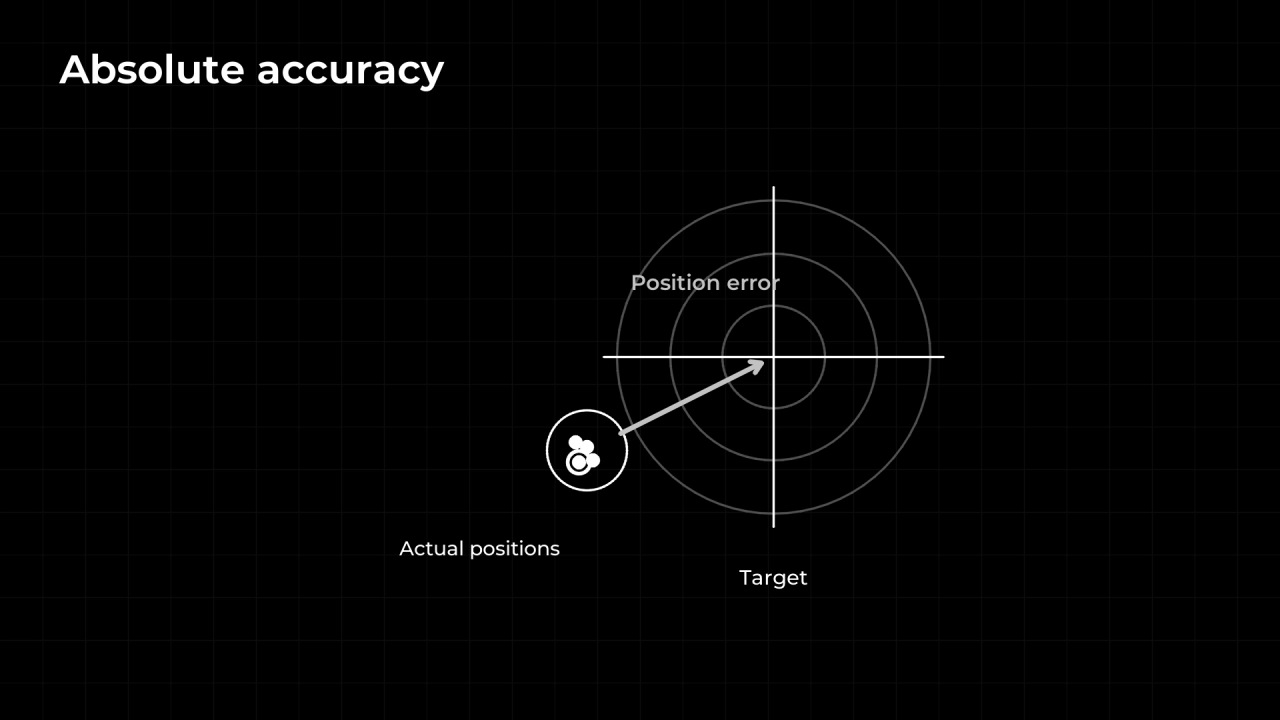
このアニメーションでは概念を説明します。これは測定されたハードウェア データセットではありません。
発振と録音前後
ストックファームウェア PID チューニング中の発振の例:
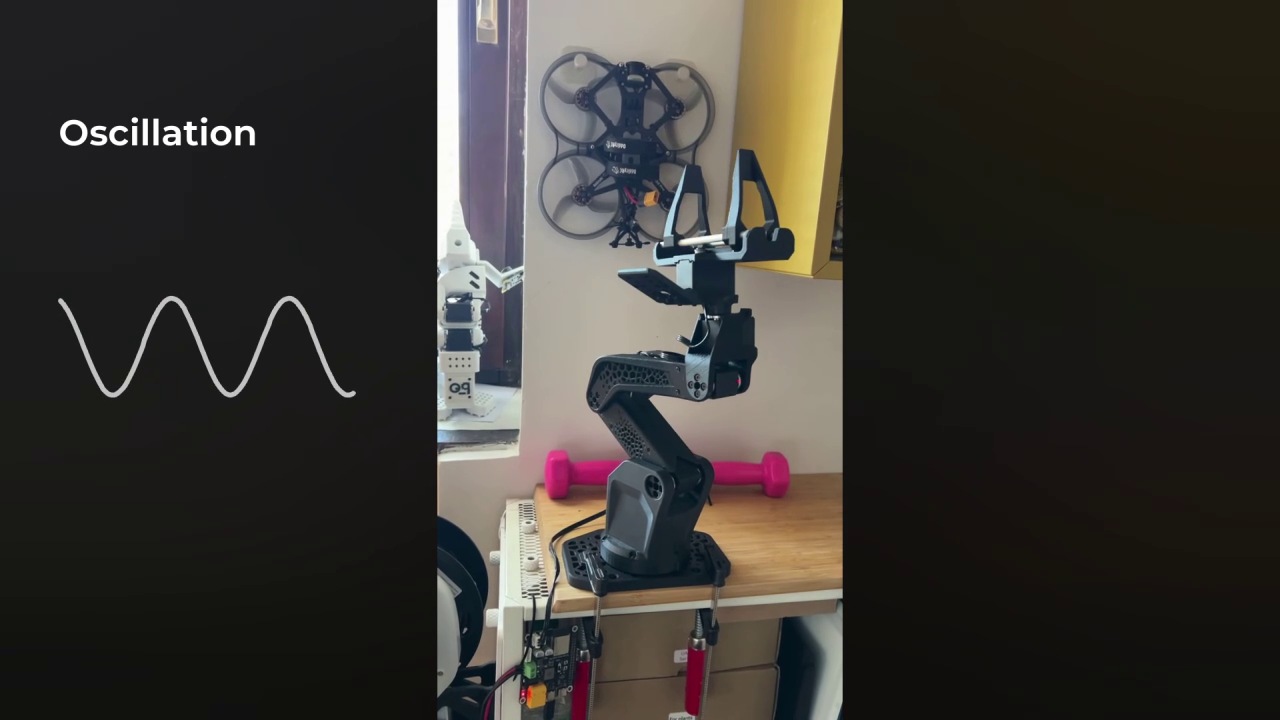
いくつかの記録されたテストでは、下方位置誤差に発振が伴っていました。これにより、オーバーシュート、長時間のホールド、負荷と飽和、および静的エラーをチェックするようになります。工場出荷時のファームウェアの普遍的な動作を確立するものではありません。
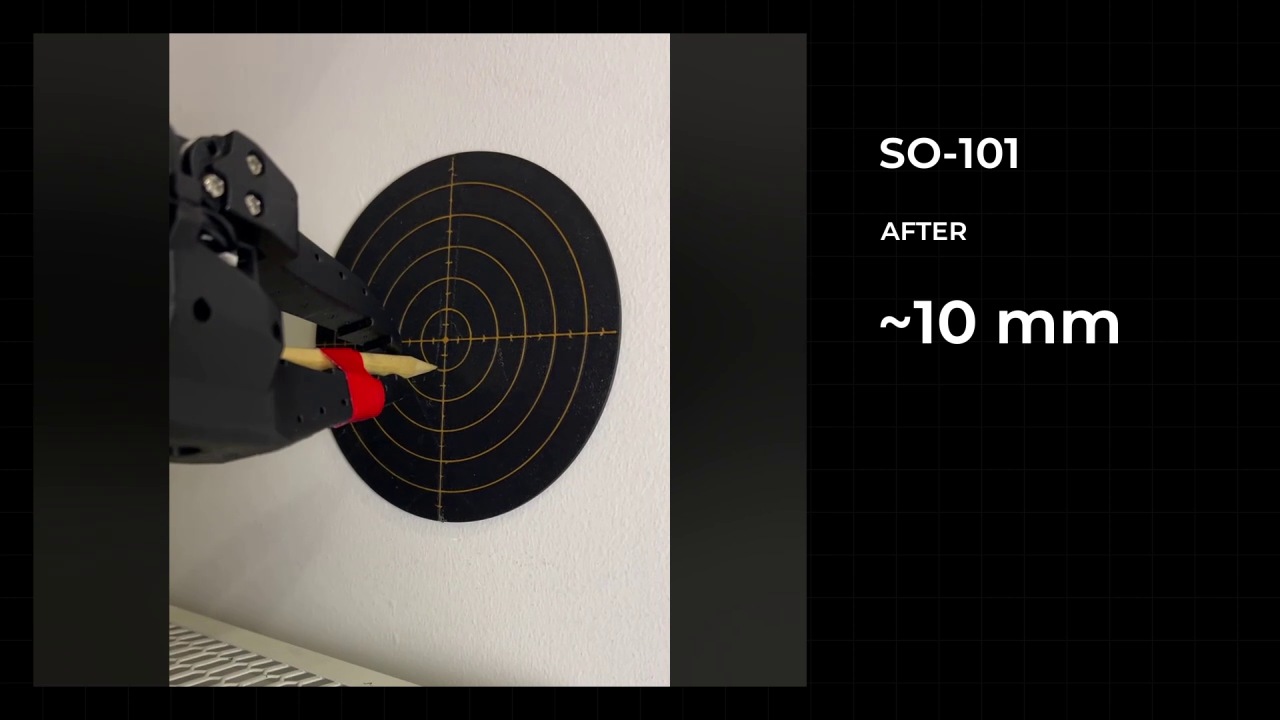
組み合わせた比較記録:
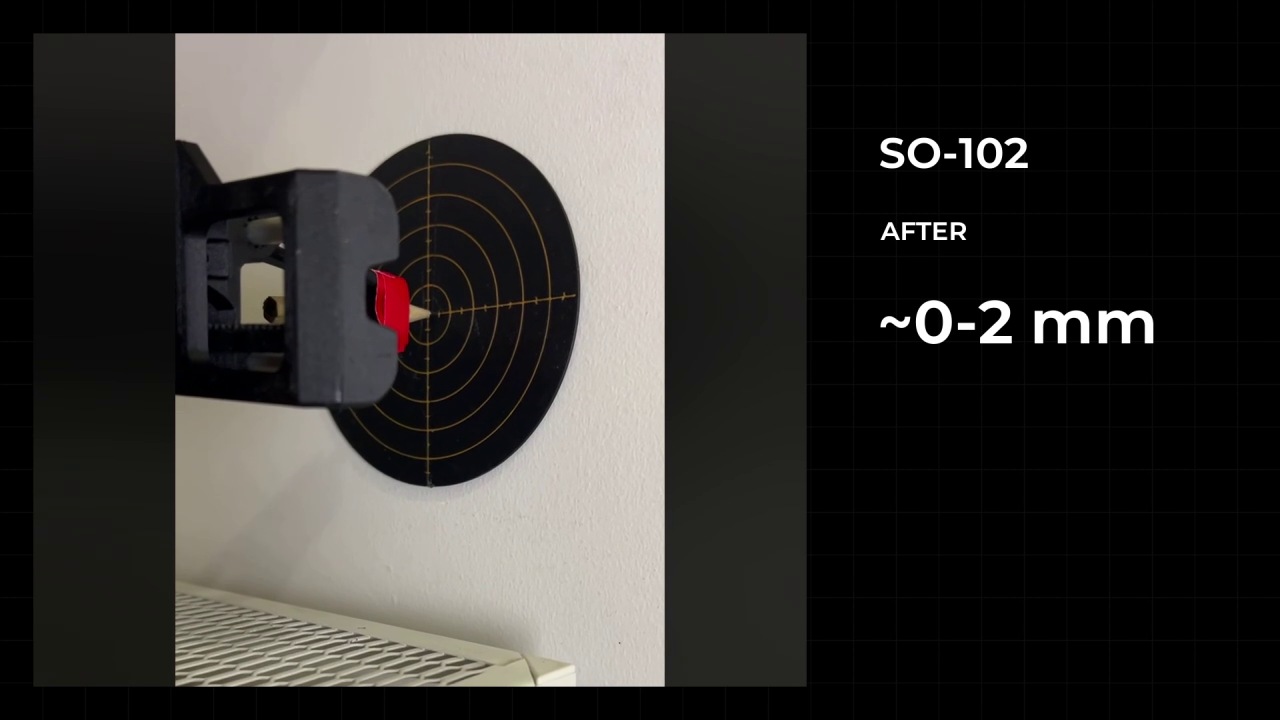
SO-101 : 元の動作に続いて変更された設定:
SO-102 : 元の動作に続いて変更された設定:
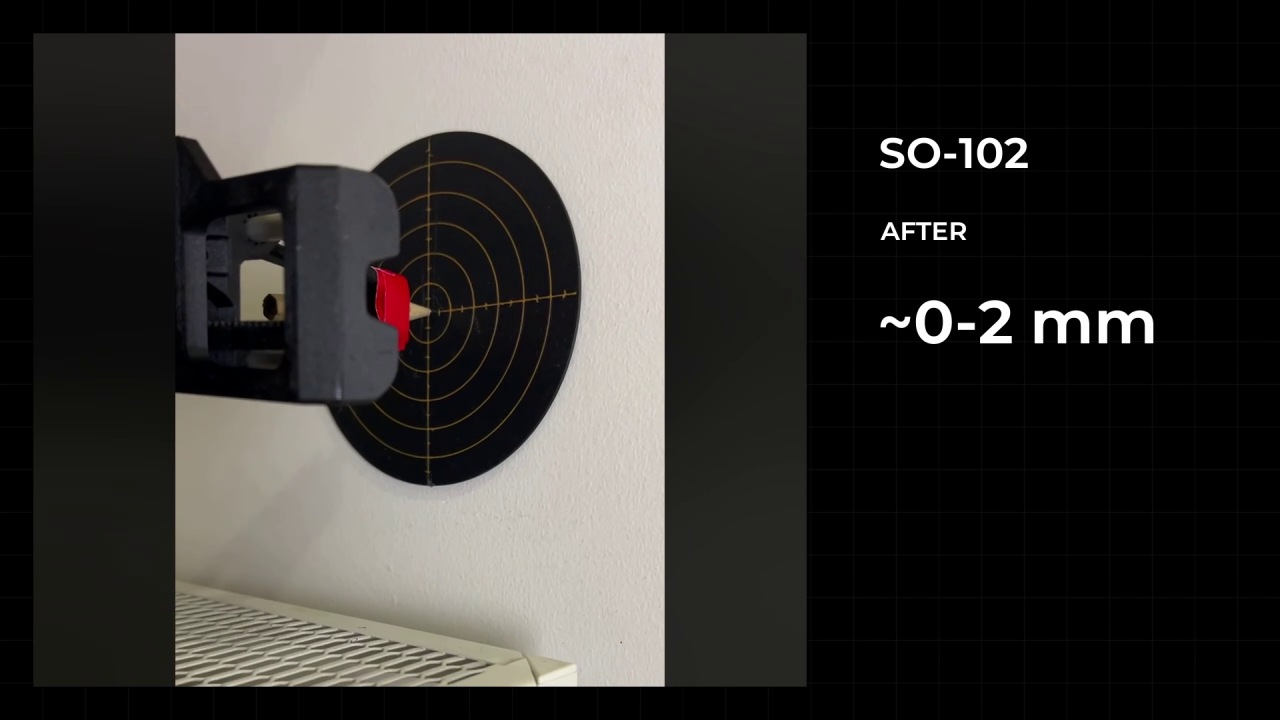
表示されるおおよその値は、これらのデモンストレーションを説明したものです。現在のプロファイルは、必ずしも過去の録音を再現しているわけではありません。現在の SO-102 プロファイルは、M1 D、M6 P、ランプ タイムにおいて以前の再生とは異なります。再現可能な比較には、プロファイル、キャリブレーション、モデル、ペイロード、および記録バージョンが必要です。
調整された動きと仕組み
協調的な動きの記録:
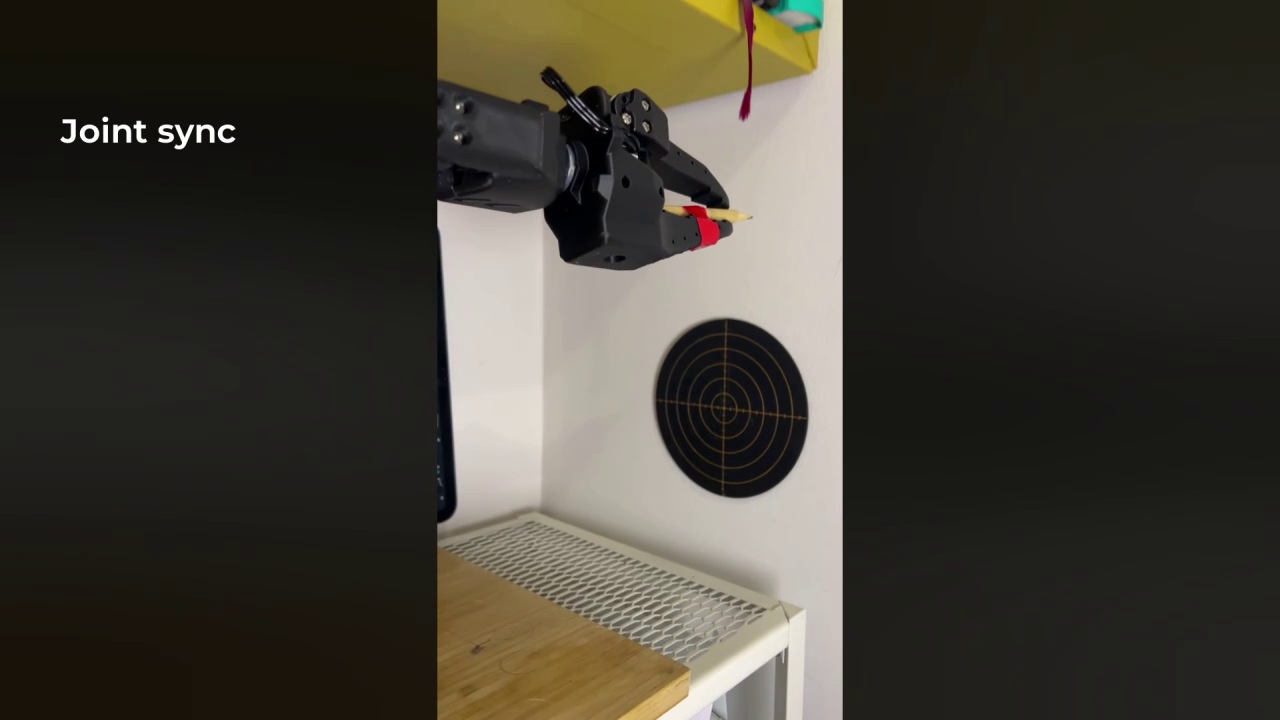
各サーボは独自のプロファイルを計画します。グループの目標と距離に応じた速度は調整に役立ちますが、共通の到着時間を保証するものではありません。
ギアボックスのバックラッシュとフレームのフレックス:
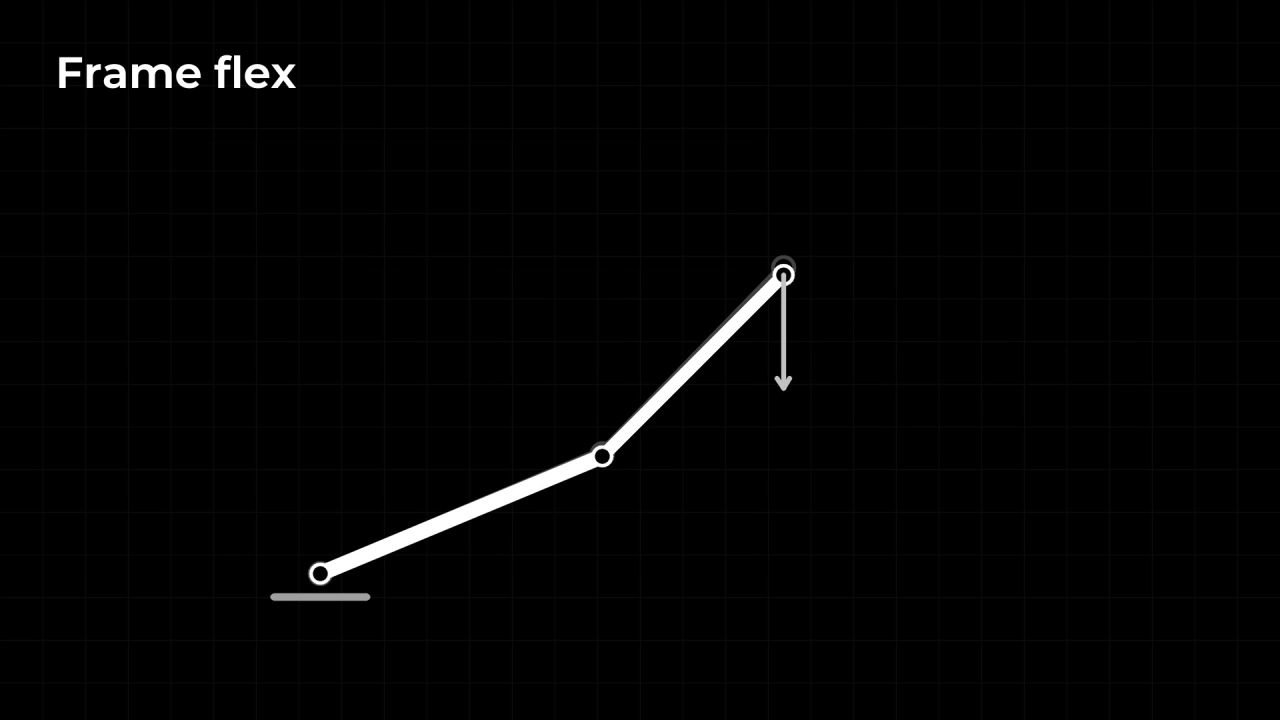
制御を調整しても、機械的なバックラッシュや構造的コンプライアンスは排除されません。実験条件を記録し、終点位置からモーターエラーを区別します。 チューニング検証 を使用して設定を受け入れ、 ビューア を使用してカウントと参照を検査します。
ドキュメント ホーム · ソース リビジョン: a995f77 。 Extension 9.0 。