ビルドとオフライン検証
このページを使用して、ソース コードを変更し、実装を確認します。通常のインストールの場合は、 公開イメージのフラッシュ に従ってください。 raw バイナリのビルドは、エンコードされたイメージと一致するマニフェストの生成と検証に代わるものではありません。
ツールチェーンとコマンド
arm-none-eabi-gcc 、Make、Python 3、および AddressSanitizer/UnknownBehaviorSanitizer をサポートするホスト C コンパイラーをインストールします。これらのツールを備えた環境でリポジトリ ルートから実行します。
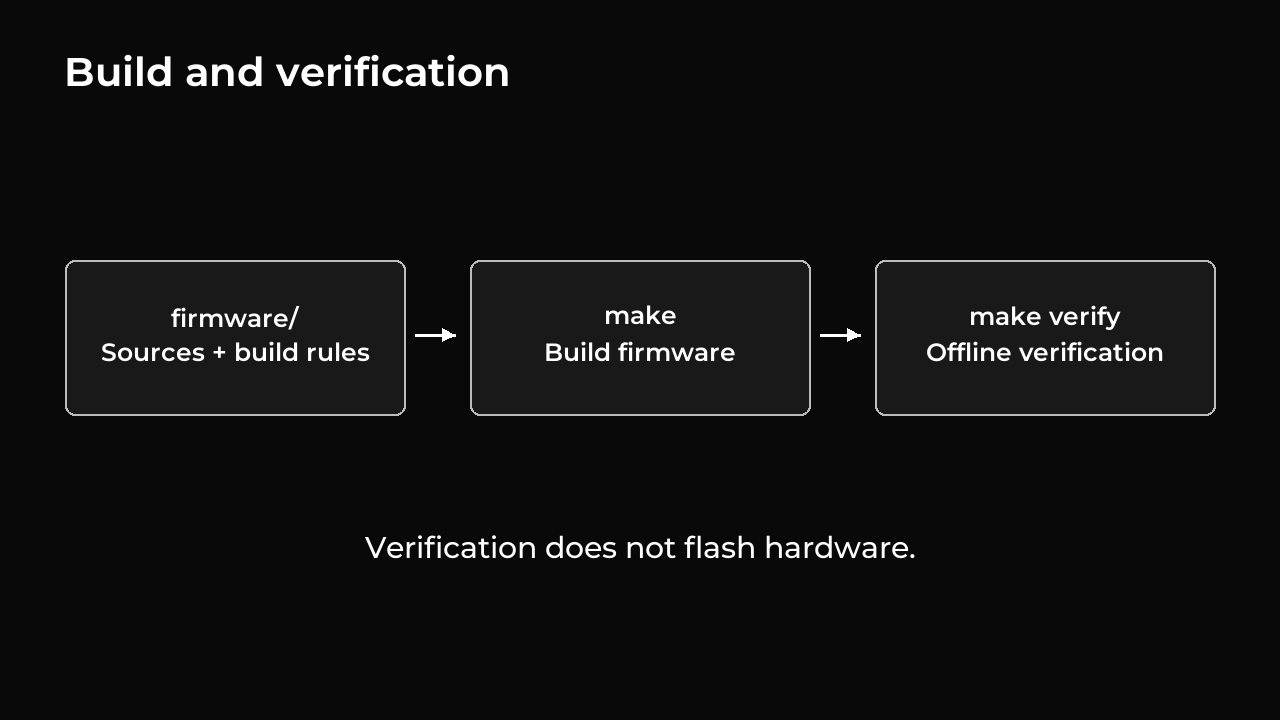
make
make verify
PATH の外にある ARM ツールチェーンの場合:
make verify ARM_PREFIX=/path/to/toolchain/bin/arm-none-eabi-
/path/to/toolchain/bin/ を実際の場所に置き換えます。ルート Makefile は firmware/ に委任されます。ファームウェア出力は build/motor-release/ に送られ、ネイティブ テストは build/host/ に送られます。これらのコマンドはハードウェアをフラッシュしません。
適用範囲を確認する
| コマンド | 範囲 |
|---|---|
npm test / パワーシェル npm.cmd test |
Node.js ドライバー、共有コントローラー、およびシミュレートされたハードウェアを使用するツール |
make verify |
ファームウェアのビルド、C リグレッション、レジスタ/ストレージ コントラクト、およびイメージ レイアウト |
tools/flash/.venv/bin/python -m unittest discover -s tools/flash/tests -v |
模擬シリアルデバイスによるフラッシュと工場修理 |
npm run test:driver-package |
利用可能な npm キャッシュを使用したドライバーのパッケージ化とインストール |
表内の Python パスは macOS/Linux 用です。 Windows では tools\flash\.venv\Scripts\python.exe を使用します。ビューア テストには、別の Python 3.12 依存関係が必要です。テスト ディレクトリは tools/simulation/test 、インポート ディレクトリは tools/simulation です。
ソフトウェアテストでは、アームの精度、実際の負荷の熱挙動、または適切なモーターゲインは確立されません。ハードウェア差分テストは別の操作です。モーターを移動したり、設定を置き換えたり、テンプレートをリセットしたりできます。組み立てられたアームの固定診断の代わりに使用しないでください。
実装レイアウト
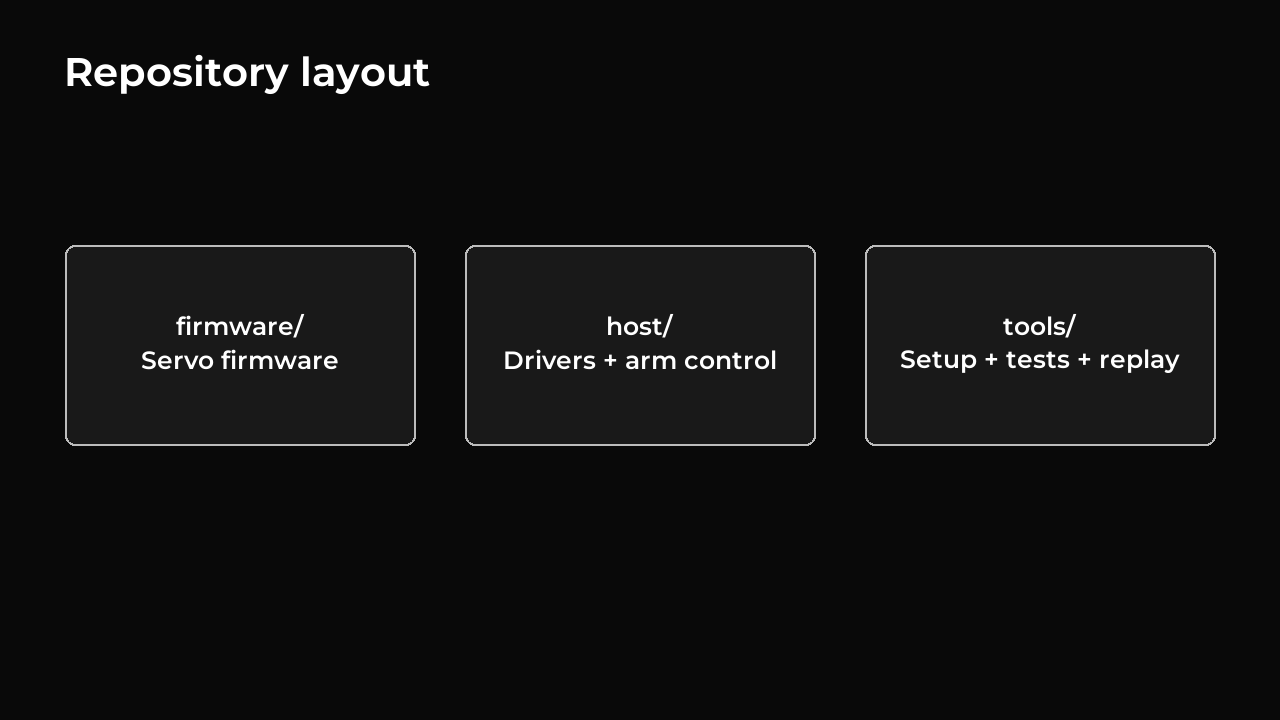
| ディレクトリ | 目的 |
|---|---|
firmware/app/ |
調整、ランタイム、Extension、およびデバイス サービス |
firmware/core/ |
コントロール、センシング、プロトコル、レジスタ、ストレージ |
firmware/platform/gd32f130/ |
ハードウェア ドライバー、スタートアップ、リンカー スクリプト、ベンダー コード |
firmware/tests/ |
C のリグレッションと Python チェック |
host/servo-driver/ |
パケットのエンコーディングとトランスポート |
host/arm-control/ |
セッション、プロファイル、重力、クリーンアップ |
tools/ |
設定、ファームウェアの書き込み、ポーズ、遠隔操作、チューニング、診断、表示 |
ベンダーの帰属とライセンスを保持します。通信契約の変更には、ファームウェア、ドライバー、テスト、プロトコルのバージョン、およびドキュメントを調整して更新する必要があります。
電流制限
ソフトウェアのチェックは、実際のメカニズムの試用に代わるものではありません。温度保護は生の測定値を使用しますが、その安定性はまだ検証が必要です。特定のアセンブリの負荷、ゲイン、校正、および機械的制限をチェックする必要があります。公開されたイメージの制限事項は、 v0.1-preview リリース ノート に記載されています。
ドキュメント ホーム · ソース リビジョン: a995f77 。 Extension 9.0 。