関節のキャリブレーション
結果: 選択したモーターごとに のオフセットと制限が検証され、どの記録とモデルが引き続き使用できるかがわかります。最初に バックアップ を保存します。
再キャリブレーションが必要かどうかを決定する
- フラッシュによって設定が保存された既存の検証済みアーム: はキャリブレーションを維持します。イラストを再現するためだけにオフセットを変更しないでください。
- 新しいアセンブリまたは不明なキャリブレーション: は、以下の両方の段階を完了します。
- オフセットが変更されました: はポーズを再度記録し、重力モデルとビューア マッピングを確認または更新します。キャリブレーションではそれらは自動的に更新されません。
記録されたポーズに home または reference という名前を付けても、モーターは校正されません。キャリブレーションでは、エンコーダのオフセットと移動制限をデバイスに個別に書き込みます。
手続き要件
このツールは、一意の ID 1 ~ 253 を持つ 1 ~ 6 モーター、機械的に制限された移動量、GD32 STS モデル ファミリー 9 、位置モードおよび位置除数をサポートします。 1. 他のシリアル プログラムを閉じます。トルクがオフになったときは常にアームをサポートしてください。
1. 物理的基準を選択する
両方向に十分な移動量があり、手動で再現できるポーズを選択してください。キャリブレーション後は 2048 となります。完全な移動量は 0 – 4095 の範囲内に収まる必要があります。最大でも 2048 は基準より下にカウントされ、2047 は基準より上にカウントされます。
SO-101/SO-102 を新たにキャリブレーションする場合は、図に従って上腕を垂直にし、前腕とグリッパーを前方へ向け、ベース回転と手首のロールを各ストッパーの中間に置き、グリッパーを半開きにします。未校正の読取値ではなく、実際の機械的な可動範囲を基準にしてください。
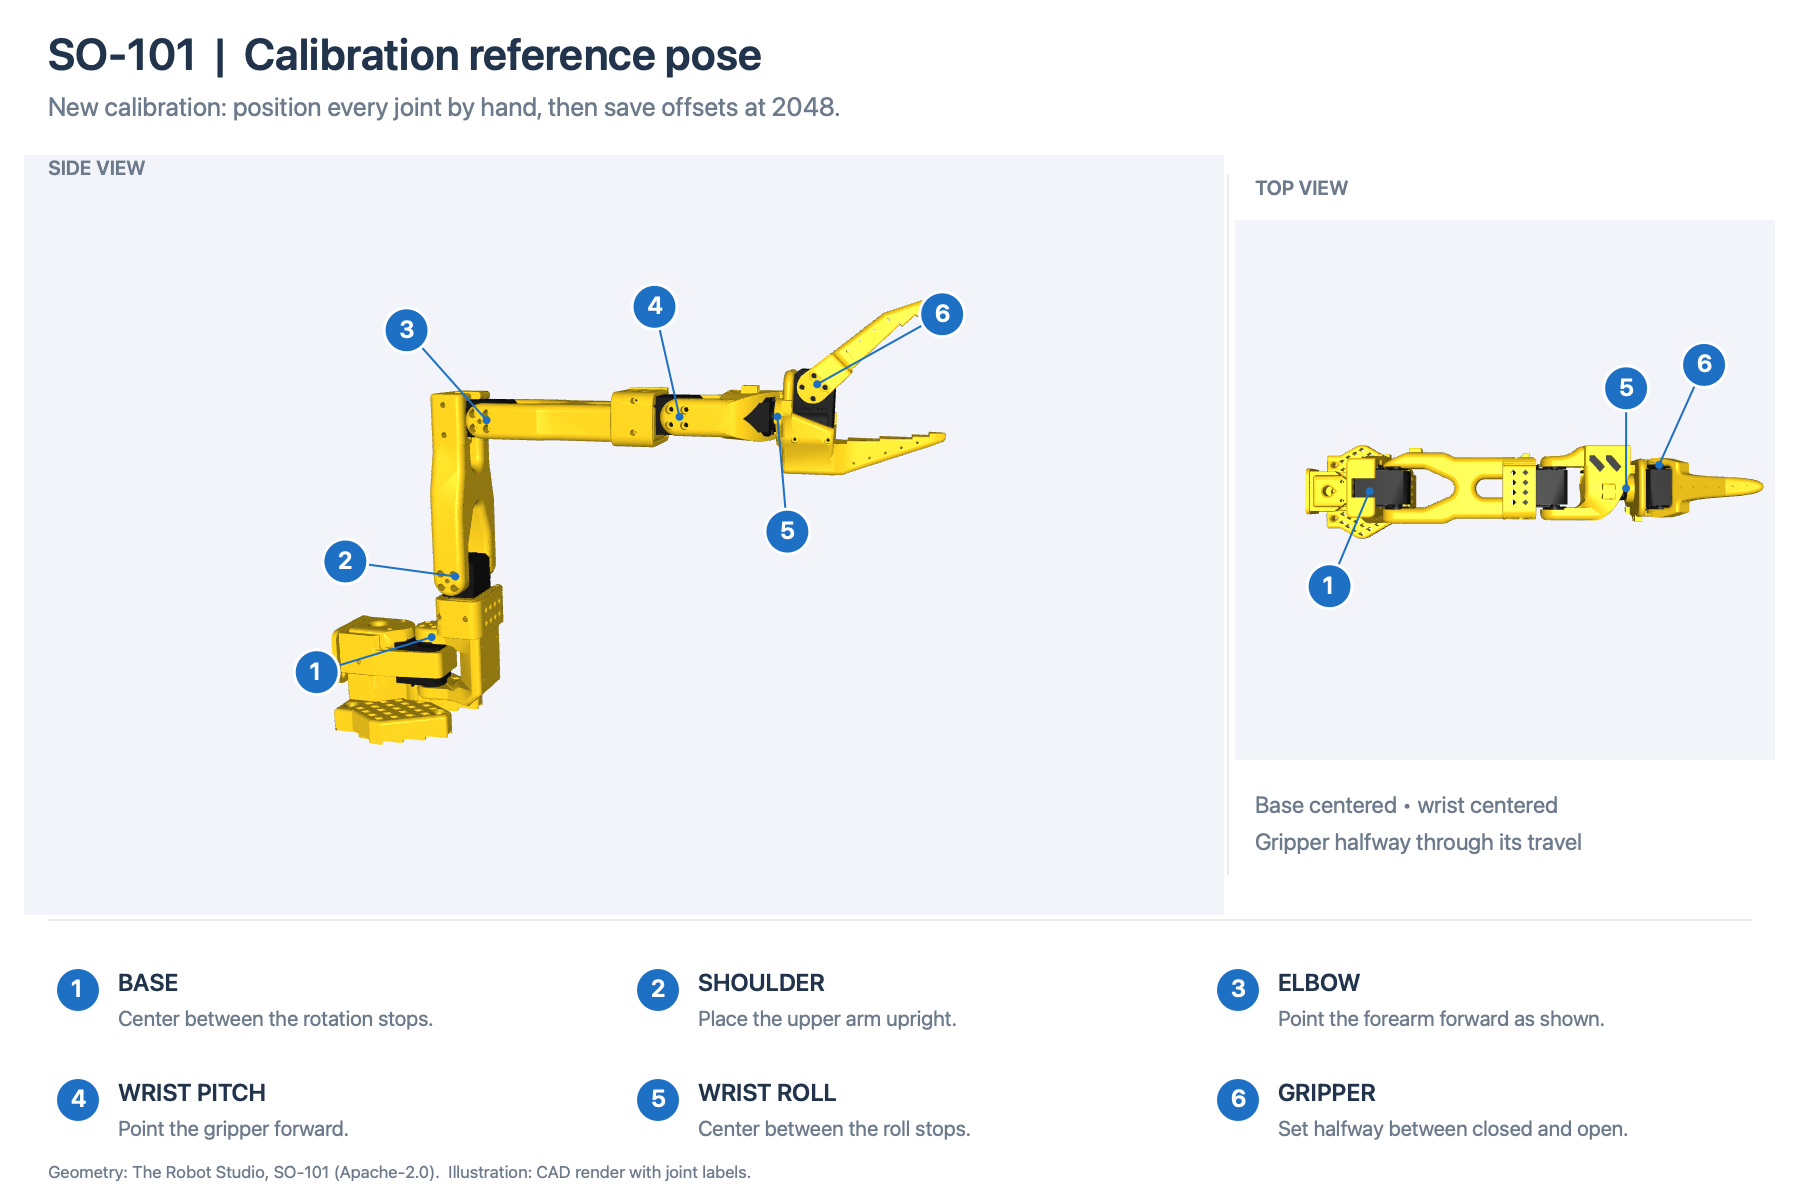
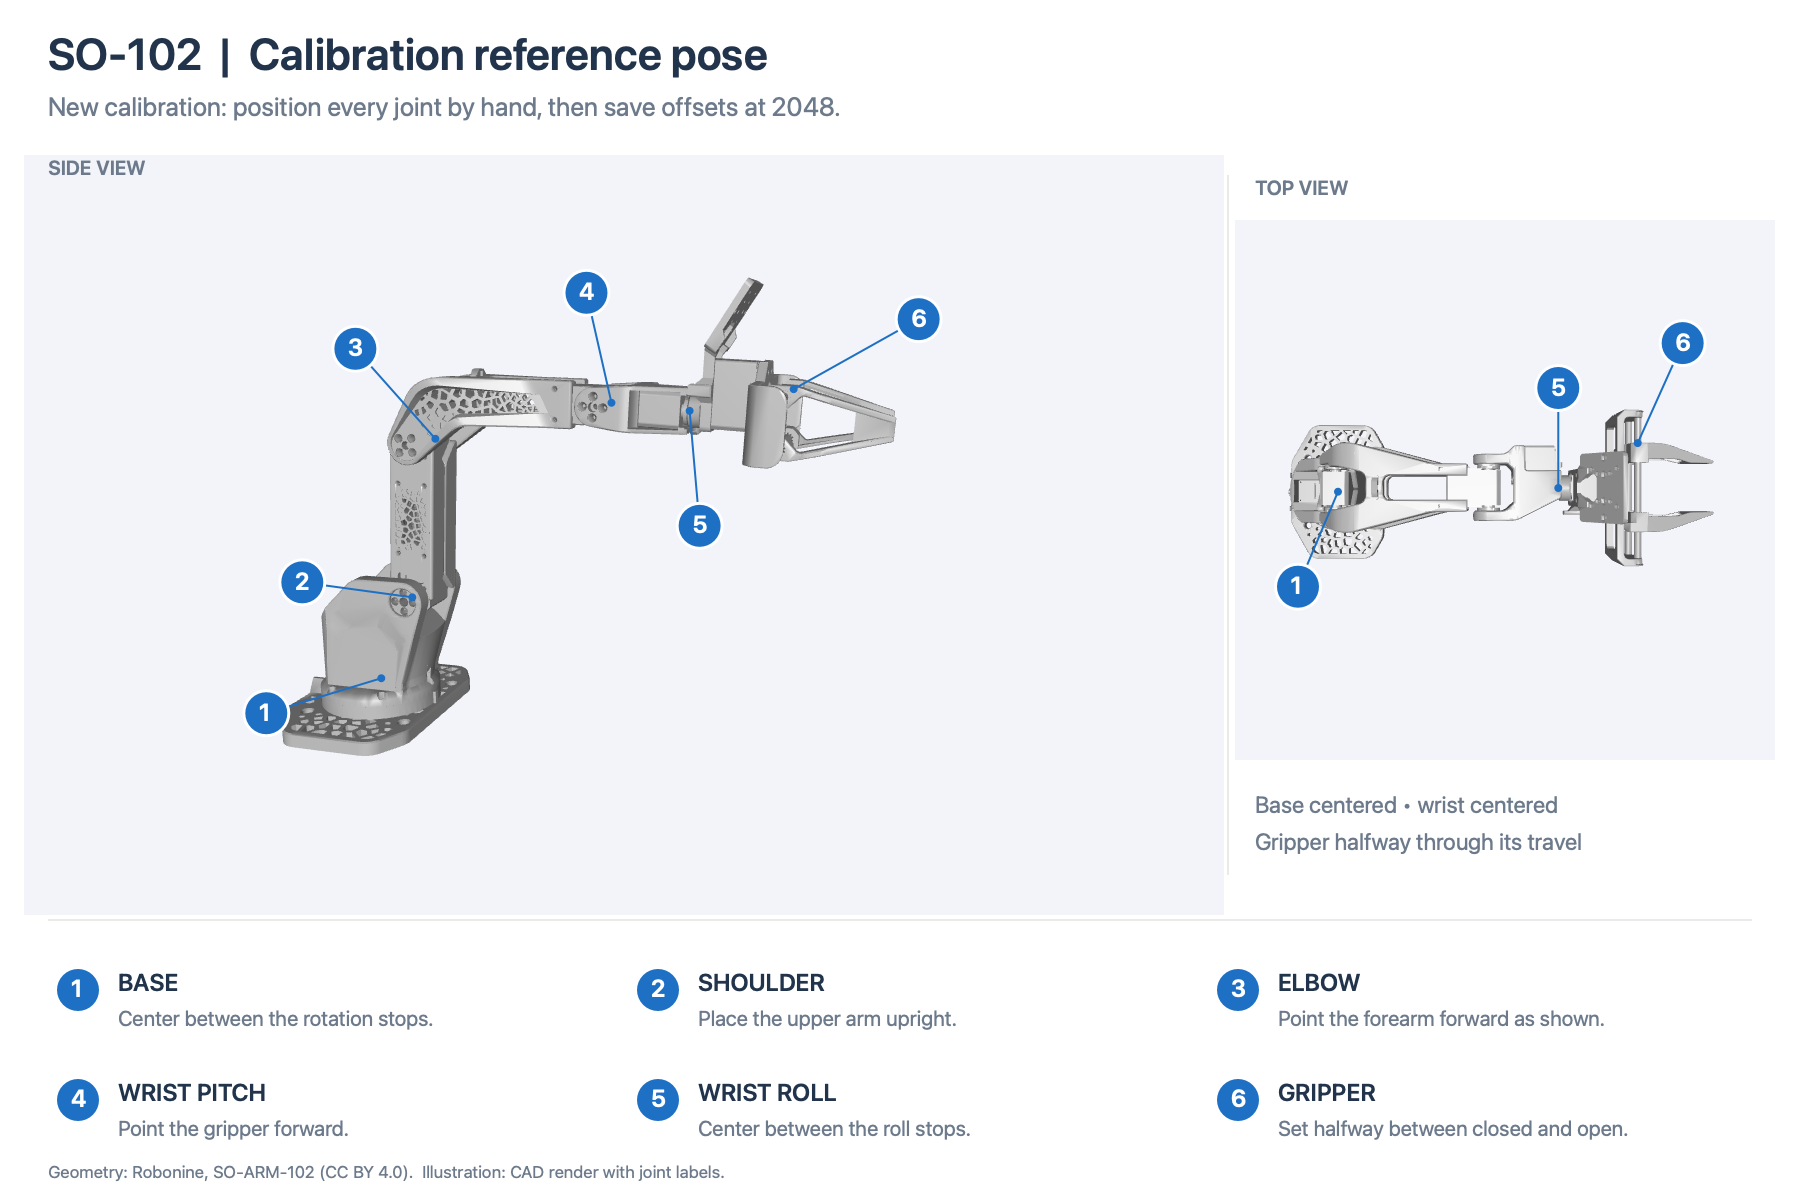
これらのイメージは、バンドルされた重力モデルまたは URDF の汎用参照を定義するものではありません。 カウント 2048 は自動的に 0 ° を意味しません。ビューアには、個別の カウントと角度のマッピング があります。重力モデルには、独自の キャリブレーション バインディング があります。
2. オフセットをキャプチャし、限界を測定する
このコマンドは保存された設定を変更しますが、動作を指示するものではありません。 6 モーターの例の場合:
macOS / Linux
npm run settings -- calibrate --port "$SERVO_PORT" --ids 1,2,3,4,5,6 --file tools/settings/calibrations/arm.local.json
Windows PowerShell
npm.cmd run settings -- calibrate --port "$env:SERVO_PORT" --ids 1,2,3,4,5,6 --file tools/settings/calibrations/arm.local.json
必要に応じて ID を置き換えます。明示的に選択すると、他のモーターは変更されません。 --ids を省略すると、検出されたすべてのモーター (最大 6 つ) が選択されます。
- トルクが有効な場合は、機構を物理的に支えてからトルク解除を確認してください。
- 腕を基準ポーズに置き、静止した状態で を押します。 と入力します。このツールはオフセット レジスタを保存して検証し、新しい位置の読み取り値をレポートに記録します。
- 各関節を許容される全可動範囲で手動で動かし、両端で一時停止してください。機械的なストッパーに無理な力を加えないでください。
- 最小値、最大値、移動量の表を確認し、 を押して と入力します。保存された制限値は、各測定エンドポイントから 内へのクリアランスのカウント 10 を残します。
Middle は測定範囲の中間点にすぎません。キャプチャされた参照は置き換えられません。非対称制限は有効です。各ジョイントは、保存する前に少なくとも 64 カウント以上、1 回転未満で移動する必要があります。
3. 結果を確認する
レポート tools/settings/calibrations/arm.local.json には status: "verified" が表示される必要があります。そのステータスのみが両方の段階を確認します。これは保存された設定を検証するものであり、腕が物理的に静止していることを検証するものではありません。referenceReadbackCounts は情報提供であり、2048 との個別の合否比較ではありません。選択した参照ポーズを維持しながら、これらの測定値を確認してください。トルクはオフのままで、設定の書き込みはロックされます。モーターのバックアップは、レポートの隣の backups/ の下にある固有のディレクトリに保存されます。
crosses zero は、移動量が 0 と 4095 の間に適合しないことを意味します。物理的な参照を修正してください。 reset 2 は、別の掃引のために M2 の測定範囲のみをクリアします。間違った参照は修正されません。ステージ 2 をキャンセルすると、新しいオフセットが保存され、置き換えられるまで古い制限がそのまま残ります。移動前にキャリブレーションを完了してください。
次へ: 構成と最初の動作を準備します 。
ドキュメント ホーム · ソース リビジョン: a995f77 。 Extension 9.0 。