ツール一覧
15 種類のツールとサービスを個別の手順で説明します。
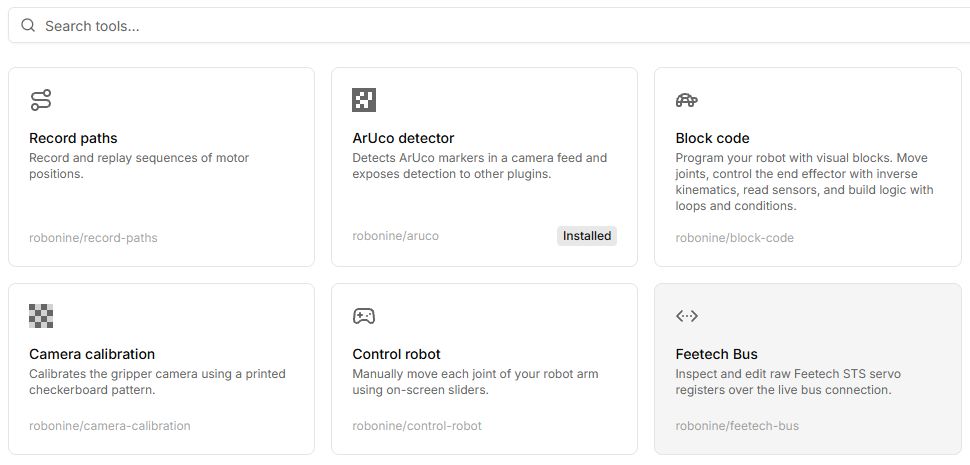
| ツール | 目的 |
|---|---|
| Record paths | 姿勢の保存と再生。 |
| Control robot | 運動学と座標。 |
| Block code | 視覚的なプログラム。 |
| ROS2 lab | ブラウザーの Python/C++ とトピック。 |
| Set motor IDs | 個別のアドレス設定。 |
| Calibrate motors | 初期オフセット。 |
| Calibrate robot | 関節範囲。 |
| Teleoperate | リーダーとフォロワー。 |
| Camera calibration | ChArUco によるパラメーター。 |
| Force sensor | センサー値。 |
| Feetech bus | レジスターの読み書き。 |
| Policies | 示範、出力、推論。 |
| OpenCV | 視覚サービス。 |
| ArUco detector | マーカー検出。 |
| MCP Bridge | 対応 AI の呼び出し。 |
開く・インストールする
ツールは画面を開きます。OpenCV、ArUco、MCP Bridge は他機能のためのサービスです。依存の目的を読んで導入手順を確認します。
操作項目
Lab の項目名は英語画面の表記を残し、説明を日本語で記載しています。
| ボタン・入力欄 | 操作と結果 |
|---|---|
| Tools検索 | 名前かvendor/slugを入力して開きます。軌道は別のPathsページです。 |
| Install requirements | 開始前に依存を表示し、導入と準備完了を待ちます。 |
| Connect robot | 必要な役割を接続します。可能なら初回はVirtualです。 |
| 記事の操作表 | ボタンや欄の名前を探します。右側に動作、結果、使えない理由があります。 |
| パネル画像 | クリックで配置を確認し、説明の言語とモードに注意します。 |
初回はControl robot、プログラムはBlock code、診断はFeetech busです。