ポリシー · Policies
示範を記録し、エピソードを出力して互換ポリシーを実行します。
記録
- ロボットとカメラを接続し Policies → Record。
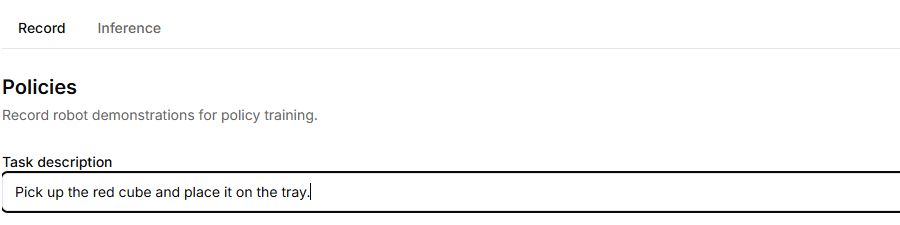
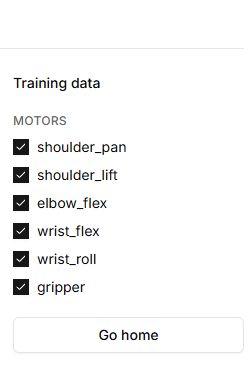
- Task description を入力し Training data でカメラとモーターを選びます。
- Start recording、示範、Stop recording。
- 成功かどうかを記録し Episodes を確認します。
- Robonine v1.0 または LeRobot v3.0 で訓練用に出力します。セッションを閉じる前に保存します。
推論
- Inference を開きます。
- カメラを接続し Upload policy で schema.json と weights.safetensors を含む互換パッケージを読み込みます。
- モデル、カメラ、関節が学習設定と一致するか確認します。
- 作業域を準備して Start inference。コンソールを監視し Stop inference で終了します。
制限
示範データはまだ学習済みポリシーではありません。ファイルを読めても品質や安全性は保証されません。モジュール 9 の模擬学習とは別機能で、あの曲線から互換ポリシーが作られるわけではありません。
ボタン・入力欄と操作結果
操作項目名は Lab の英語画面にある表記を残し、説明を日本語で記載しています。
| 操作項目 | 使い方と結果 |
|---|---|
| Connect robot | 接続を開き、RecordとInferenceを利用可能にします。 |
| Record; Task description | 記録を開いてタスクを書きます。説明が空またはカメラ未選択ならStart recordingは無効です。 |
| Training data: Motors / Sensors | 含めるデータをチェックします。関節とセンサーの選択が学習データを決めるため、録画前に確認します。 |
| Go home | 中立姿勢に動かします。録画消去ではありません。 |
| Start recording | 実演記録を開始します。時間・frames・カメラを見ながらタスクを行います。 |
| Stop recording | エピソードを終了し成功を質問します。保存完了を待ちます。 |
| Yes, it worked / No, it failed | 今回の結果を付けます。Episodesでモデルとフレーム数を確認します。 |
| Download; Robonine v1.0 / LeRobot v3.0 | エピソードのメニューで形式を選びます。セッション終了前に保存します。Successは学習済みモデルの意味ではありません。 |
| Download all episodes | 複数ある場合に表示され、選択形式でまとめて書き出します。 |
| エピソード横のDelete | 即座に削除します。必要な記録を先にダウンロードします。 |
| Motor disconnected; Dismiss | 指定関節が応答せず記録が停止しました。Dismissは閉じて準備へ戻ります。先に接続問題を解消します。 |
| Inference; Upload policy | schema.jsonとweights.safetensorsを含む.policyを読み込みます。名前がパネルに表示されます。スキーマや重みのエラーは読込未完了です。 |
| InferenceのMotors / Sensors | 読み込んだポリシーの構成です。無効なチェック欄はスキーマの表示で、学習済み入力を変えるものではありません。 |
| Start inference | 必要データとカメラが利用可能なら実行します。事前にモデルとの適合を確認し、動作とコンソールを監視します。 |
| Stop inference | 実行を止めます。実行中は別ポリシーを読み込めません。 |
| console | 時刻付きメッセージとエラーです。待機中の空表示は起動成功を証明しません。 |